档案库房微环境调控:传感器采集数据驱动恒湿设备闭环控制实战
原创
档案库房微环境调控:传感器采集数据驱动恒湿设备闭环控制实战
原创
盛世宏博小可
发布于 2026-09-28 14:39:52
发布于 2026-09-28 14:39:52
档案库房微环境调控:传感器采集数据驱动恒湿设备闭环控制实战
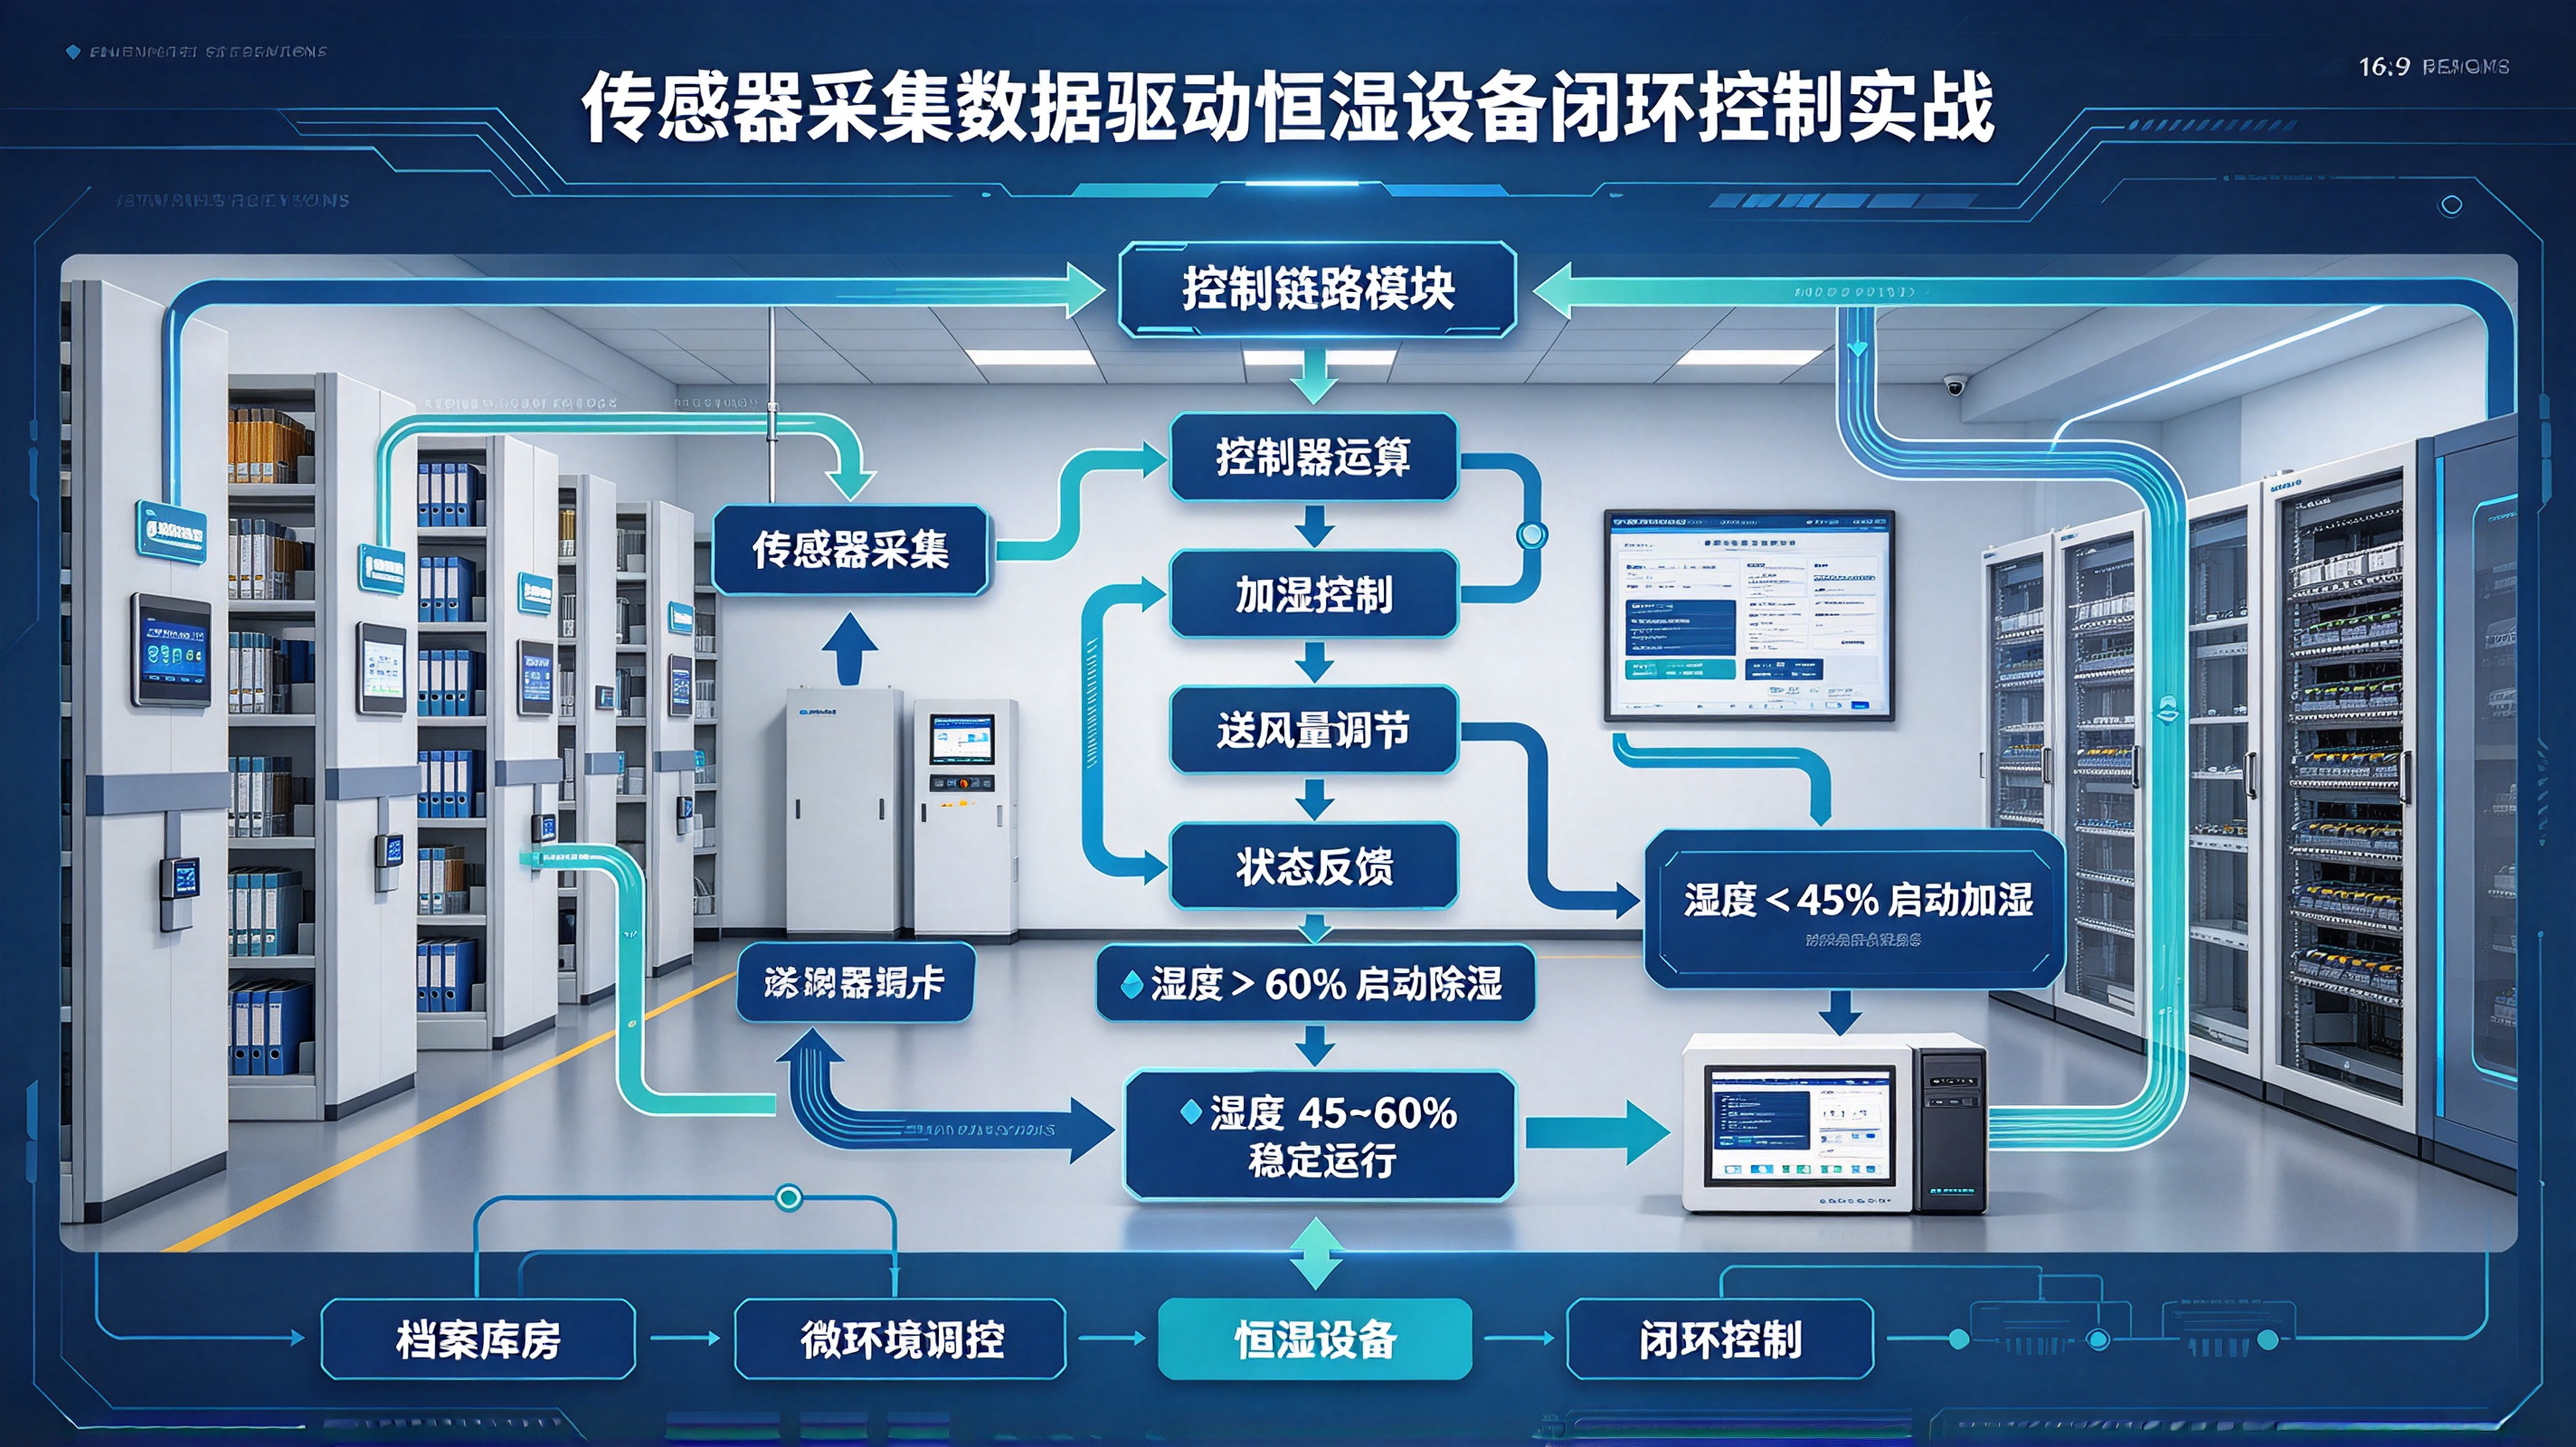
档案库房微环境调控的核心,不是把恒湿设备"打开"就完事,而是让分布在库房各处的温湿度传感器实时采集的数据,成为恒湿设备启停、调速、切换模式的决策依据,形成"感知→判断→执行→反馈"的完整闭环。
某省级档案馆特藏库(面积 800㎡,存放古籍、舆图、胶片)曾遇到典型问题:库房内安装了 6 台恒湿一体机,每台独立设定 50%RH 目标值,各自内置传感器做本地控制。结果库房门口区域湿度 42%RH(偏低),库房深处 58%RH(偏高),各台设备互相"打架"——门口的机器拼命加湿,湿气被空调气流推到深处,深处的机器又启动除湿,形成无效循环,月耗电量 1.8 万度,湿度均匀性 ±8%RH。
改造后采用"分布式感知 + 集中决策 + 分区执行"架构,湿度均匀性提升到 ±2%RH,能耗下降 41%。以下是完整实施路径。
一、闭环控制架构
┌─────────────────────────────────────────────────────────────────────────┐
│                    微环境调控闭环架构                                   │
├─────────────────────────────────────────────────────────────────────────┤
│                                                                         │
│  感知层(分布式传感器网络)                                              │
│  ┌─────────┐ ┌─────────┐ ┌─────────┐ ┌─────────┐                    │
│  │ 门口区  │ │ 中部区  │ │ 深处区  │ │ 密集架  │  ...                │
│  │ 4台     │ │ 8台     │ │ 4台     │ │ 内部4台 │                    │
│  │ TH-001  │ │ TH-009  │ │ TH-017  │ │ TH-021  │                    │
│  └────┬────┘ └────┬────┘ └────┬────┘ └────┬────┘                    │
│       │           │           │           │                           │
│       └───────────┴─────┬─────┴───────────┘                           │
│                           │ Modbus TCP / MQTT                          │
│                           ▼                                           │
│  边缘决策层(区域控制器 / 工控机)                                       │
│  ┌───────────────────────────────────────────────────────────────────┐ │
│  │  控制引擎                                                           │ │
│  │  ├── 数据采集:轮询 20 台传感器,5s 周期                            │ │
│  │  ├── 空间聚合:按分区计算均值、极值、梯度                            │ │
│  │  ├── 控制算法:PID + 模糊规则 + 防振荡逻辑                          │ │
│  │  ├── 设备调度:决定哪台设备启/停/调速/模式切换                      │ │
│  │  └── 安全联锁:高温保护、故障切换、手动优先                         │ │
│  └───────────────────────────┬───────────────────────────────────────┘ │
│                               │ Modbus RTU / TCP / 继电器              │
│                               ▼                                       │
│  执行层(恒湿设备)                                                     │
│  ┌─────────┐ ┌─────────┐ ┌─────────┐ ┌─────────┐                    │
│  │ 恒湿机1 │ │ 恒湿机2 │ │ 恒湿机3 │ │ 恒湿机4 │  ...                │
│  │ AHU-01 │ │ AHU-02 │ │ AHU-03 │ │ AHU-04 │                    │
│  │ 加湿+  │ │ 除湿+  │ │ 加湿+  │ │ 除湿+  │                    │
│  │ 除湿   │ │ 除湿   │ │ 除湿   │ │ 除湿   │                    │
│  └─────────┘ └─────────┘ └─────────┘ └─────────┘                    │
│       │           │           │           │                           │
│       └───────────┴─────┬─────┴───────────┘                           │
│                           │ 回风温湿度反馈                             │
│                           ▼                                           │
│  反馈层(效果验证)                                                     │
│  ┌───────────────────────────────────────────────────────────────────┐ │
│  │  对比控制前后各分区传感器数值变化                                    │ │
│  │  → 湿度偏差收敛到目标区间?                                         │ │
│  │  → 各分区均匀性改善?                                               │ │
│  │  → 设备运行时间分配均衡?                                           │ │
│  └───────────────────────────────────────────────────────────────────┘ │
│                           │                                           │
│                           ▼ 偏差信号回到决策层                         │
│                    (闭环迭代)                                        │
└─────────────────────────────────────────────────────────────────────────┘
二、控制策略设计
1. 分区空间模型与权重
库房不是均匀空间,不同位置的传感器对控制决策的贡献不同:
分区定义(800㎡ 特藏库示例):

  ┌──────────────────────────────────────────────────────────────┐
  │  库房平面(俯视)                                            │
  │                                                              │
  │  ┌──────────────────────────────────────────────────────────┐│
  │  │  缓冲区(走廊)                  │ 恒湿机1  │ 恒湿机2  ││
  │  │                                │ AHU-01   │ AHU-02   ││
  │  ├────────────────────────────────┼──────────┼──────────┤│
  │  │  门口区(4台传感器)             │          │          ││
  │  │  权重 1.2(门开闭影响大)        │          │          ││
  │  │  TH-001 ~ TH-004               │          │          ││
  │  ├────────────────────────────────┼──────────┼──────────┤│
  │  │  中部区(8台传感器)             │          │          ││
  │  │  权重 1.0(稳定参考区)          │          │          ││
  │  │  TH-005 ~ TH-012               │          │          ││
  │  ├────────────────────────────────┼──────────┼──────────┤│
  │  │  深处区(4台传感器)             │ 恒湿机3  │ 恒湿机4  ││
  │  │  权重 1.1(气流末端,易偏高)    │ AHU-03   │ AHU-04   ││
  │  │  TH-013 ~ TH-016               │          │          ││
  │  ├────────────────────────────────┼──────────┼──────────┤│
  │  │  密集架内部(4台传感器)         │          │          ││
  │  │  权重 1.5(档案直接环境,最关键)│          │          ││
  │  │  TH-017 ~ TH-020               │          │          ││
  │  └────────────────────────────────┴──────────┴──────────┘│
  └──────────────────────────────────────────────────────────────┘

控制目标值:
  温度:20 ± 2℃(GB/T 27703 纸质档案要求 14~24℃)
  湿度:50 ± 5%RH(要求 45~60%RH,控制目标收紧到 50±5)

加权空间均值计算:
  H_space = Σ(w_i × H_i) / Σ(w_i)

  示例:
    门口区均值 48%RH × 1.2 = 57.6
    中部区均值 51%RH × 1.0 = 51.0
    深处区均值 53%RH × 1.1 = 58.3
    密集架均值 49%RH × 1.5 = 73.5
    ─────────────────────────────
    加权均值 = (57.6+51.0+58.3+73.5) / (1.2+1.0+1.1+1.5)
             = 240.4 / 4.8 = 50.08%RH ✅ 达标
2. PID 控制参数
温度 PID(慢过程,大惯性):
  Kp = 0.8    (比例增益,不宜过大,避免空调频繁启停)
  Ki = 0.05   (积分时间 1200s,消除稳态误差)
  Kd = 2.0    (微分时间 60s,抑制温度快速波动)
  采样周期:30s
  输出限幅:0~100%(对应冷水阀开度 / 加热功率)

湿度 PID(比温度更慢,且存在滞后):
  Kp = 1.2    (湿度响应比温度快,增益可略大)
  Ki = 0.08   (积分时间 750s)
  Kd = 3.0    (微分时间 45s,提前抑制湿度超调)
  采样周期:15s
  输出限幅:0~100%(对应加湿阀开度 / 除湿压缩机频率)

抗积分饱和策略:
  ├── 当湿度进入 ±2%RH 死区时,积分项冻结
  ├── 当设备处于最大出力仍无法达到目标时,积分项限幅
  └── 模式切换(加湿→除湿)时,积分项清零
3. 模糊规则补充
PID 适合稳态调节,但库房环境存在非线性干扰(开门、人员进出、设备启停),需要模糊规则补充:
模糊规则表(湿度控制):

  输入变量:
    E = 当前湿度 - 目标湿度(%RH)
    EC = 湿度变化率(%RH/min)

  输出变量:
    U = 控制量(加湿/除湿强度,0~100%)

  规则示例:
    IF E is 负大(NB) AND EC is 负(N)  → U = 强加湿(90%)
    IF E is 负大(NB) AND EC is 零(Z)   → U = 中加湿(70%)
    IF E is 负中(NM) AND EC is 正(P)   → U = 弱加湿(30%)
    IF E is 零(Z)    AND EC is 零(Z)   → U = 维持(0%)
    IF E is 正小(PM) AND EC is 负(N)   → U = 弱除湿(30%)
    IF E is 正大(PB) AND EC is 正(P)   → U = 强除湿(90%)
    IF |E| < 1%RH                       → U = 0%(死区)

  防振荡规则(关键):
    IF 湿度变化率 > 2%RH/min           → 限制输出变化率 ≤ 10%/min
    IF 同一设备连续启停 < 5min         → 锁定该设备 10min 内不允许重启
    IF 相邻两台设备输出方向相反         → 降低响应速度,避免"打架"
三、恒湿设备通信与控制接口
1. 设备侧寄存器映射
恒湿一体机通常提供 Modbus RTU(RS485)或 Modbus TCP 接口:
恒湿机 Modbus TCP 寄存器表(通用型):

| 寄存器地址 | 功能码 | 含义 | 类型 | 读写 | 说明 |
|---|---|---|---|---|---|
| 40001 | 03 | 运行模式 | UINT16 | R/W | 0=停机 1=自动 2=手动加湿 3=手动除湿 4=通风 |
| 40002 | 03 | 目标湿度设定 | UINT16 | R/W | 单位 %RH,范围 30~80 |
| 40003 | 03 | 湿度死区 | UINT16 | R/W | 单位 %RH,默认 2 |
| 40004 | 03 | 加湿阀开度 | UINT16 | R/W | 0~100% |
| 40005 | 03 | 除湿压缩机频率 | UINT16 | R/W | 0~100%(变频型) |
| 40006 | 03 | 风机转速 | UINT16 | R/W | 0~100% |
| 40007 | 03 | 当前回风湿度 | UINT16 | R | 实际值×10 |
| 40008 | 03 | 当前回风温度 | INT16 | R | 实际值×10 |
| 40009 | 03 | 设备状态字 | UINT16 | R | bit0=运行 bit1=故障 bit2=加湿中 bit3=除湿中 |
| 40010 | 03 | 故障代码 | UINT16 | R | 0=无故障 1=高压 2=低压 3=缺相 ... |
| 40011 | 03 | 累计运行时间 | UINT32 | R | 小时(占 2 个寄存器) |
| 40013 | 03 | 滤网使用时长 | UINT16 | R | 小时 |
| 40014 | 06 | 远程/本地切换 | UINT16 | W | 0=本地 1=远程 |
2. 控制模式切换逻辑
控制模式优先级(从高到低):

  1. 紧急停机(最高)
     └── 消防信号触发 / 手动急停按钮 → 所有设备立即停机

  2. 手动模式
     └── 运维人员在触摸屏上手动指定运行模式和参数

  3. 时间表模式
     └── 按预设时间表运行(如工作日 8:00-18:00 自动,其余时段节能)

  4. 闭环自动模式(最低,正常状态)
     └── 由传感器数据驱动 PID + 模糊控制

模式切换条件:
  ├── 本地/远程切换:设备端拨码开关 → 远程时组态软件才能下发控制
  ├── 自动→手动:运维人员操作 / 通信中断超过 3 分钟
  ├── 手动→自动:通信恢复 + 手动确认
  └── 紧急→正常:故障排除 + 复位 + 手动确认
四、控制引擎实现
1. Python 控制引擎核心代码
#!/usr/bin/env python3
"""
档案库房恒湿设备闭环控制引擎
运行于边缘工控机,周期性采集传感器数据 → 计算控制量 → 下发设备
"""

import asyncio
import struct
from datetime import datetime, timedelta
from collections import deque
import logging

logging.basicConfig(
    level=logging.INFO,
    format='%(asctime)s [%(levelname)s] %(message)s',
    handlers=[logging.FileHandler('/var/log/env_control/engine.log'),
              logging.StreamHandler()]
)
logger = logging.getLogger(__name__)


# ========== PID 控制器 ==========
class PIDController:
    def __init__(self, Kp, Ki, Kd, setpoint, sample_time, output_limits=(0, 100)):
        self.Kp = Kp
        self.Ki = Ki
        self.Kd = Kd
        self.setpoint = setpoint
        self.sample_time = sample_time
        self.output_limits = output_limits
        self._integral = 0.0
        self._prev_error = 0.0
        self._last_time = None
        self._last_output = 0.0
        self._integral_frozen = False

    def compute(self, process_value, current_time):
        """计算 PID 输出"""
        if self._last_time is None:
            self._last_time = current_time
            self._prev_error = self.setpoint - process_value
            return 0.0

        dt = (current_time - self._last_time).total_seconds()
        if dt < self.sample_time:
            return self._last_output

        error = self.setpoint - process_value
        P = self.Kp * error

        # 积分项(带抗饱和和冻结逻辑)
        if not self._integral_frozen:
            self._integral += error * dt
            # 积分限幅
            i_max = 500.0 / self.Ki if self.Ki > 0 else 500.0
            self._integral = max(-i_max, min(i_max, self._integral))
        I = self.Ki * self._integral

        # 微分项(对测量值微分,避免设定值跳变引起冲击)
        derivative = -(process_value - (self.setpoint - self._prev_error)) / dt
        D = self.Kd * derivative

        output = P + I + D
        output = max(self.output_limits[0], min(self.output_limits[1], output))

        self._prev_error = error
        self._last_time = current_time
        self._last_output = output

        return output

    def freeze_integral(self):
        """进入死区时冻结积分"""
        self._integral_frozen = True

    def unfreeze_integral(self):
        self._integral_frozen = False

    def reset(self):
        """模式切换时清零"""
        self._integral = 0.0
        self._prev_error = 0.0
        self._last_output = 0.0


# ========== 传感器数据聚合 ==========
class SensorAggregator:
    def __init__(self):
        self.sensors = {}  # sensor_id -> {humidity, temperature, timestamp, weight}
        self.history = deque(maxlen=100)  # 历史均值序列

    def update(self, sensor_id, humidity, temperature, weight=1.0):
        self.sensors[sensor_id] = {
            'humidity': humidity,
            'temperature': temperature,
            'timestamp': datetime.now(),
            'weight': weight
        }

    def get_weighted_humidity(self):
        """计算加权空间湿度均值"""
        if not self.sensors:
            return None, 0

        total_weighted = 0.0
        total_weight = 0.0
        valid_count = 0

        for s in self.sensors.values():
            # 丢弃超过 60s 未更新的数据
            if (datetime.now() - s['timestamp']).total_seconds() > 60:
                continue
            total_weighted += s['humidity'] * s['weight']
            total_weight += s['weight']
            valid_count += 1

        if total_weight == 0:
            return None, valid_count

        return total_weighted / total_weight, valid_count

    def get_gradient(self):
        """计算湿度梯度(相邻分区差值)"""
        zones = {}
        for sid, s in self.sensors.items():
            zone = sid.split('-')[0]  # TH-A01-01 → A01
            if zone not in zones:
                zones[zone] = []
            zones[zone].append(s['humidity'])

        zone_means = {z: sum(v)/len(v) for z, v in zones.items()}
        if len(zone_means) < 2:
            return 0.0

        values = list(zone_means.values())
        return max(values) - min(values)  # 最大梯度


# ========== 恒湿设备控制器 ==========
class HumidityController:
    def __init__(self, modbus_client, device_addr, pid_params):
        self.client = modbus_client
        self.addr = device_addr
        self.pid = PIDController(**pid_params)
        self.mode = 'AUTO'  # AUTO / MANUAL / EMERGENCY
        self.last_output_time = None
        self.running_state = 0  # 0=停机 1=加湿 2=除湿
        self.output_rate_limit = 10.0  # %/min,变化率限制

    async def set_remote_mode(self):
        """切换到远程控制模式"""
        try:
            await self.client.write_register(40014 - 40001, 1, slave=self.addr)
            logger.info(f"设备 {self.addr} 已切换到远程模式")
        except Exception as e:
            logger.error(f"切换远程模式失败: {e}")

    async def read_status(self):
        """读取设备状态"""
        try:
            rr = await self.client.read_holding_registers(40009 - 40001, 2, slave=self.addr)
            status_word = rr.registers[0]
            fault_code = rr.registers[1]
            return {
                'running': bool(status_word & 0x01),
                'fault': bool(status_word & 0x02),
                'humidifying': bool(status_word & 0x04),
                'dehumidifying': bool(status_word & 0x08),
                'fault_code': fault_code
            }
        except Exception as e:
            logger.error(f"读取设备 {self.addr} 状态失败: {e}")
            return None

    async def control(self, target_humidity, current_humidity, timestamp):
        """执行一次控制循环"""
        if self.mode != 'AUTO':
            return

        # 读取设备状态
        status = await self.read_status()
        if status and status['fault']:
            logger.warning(f"设备 {self.addr} 故障,故障码: {status['fault_code']}")
            return

        # PID 计算
        self.pid.setpoint = target_humidity
        output = self.pid.compute(current_humidity, timestamp)

        # 死区判断(±2%RH)
        error = target_humidity - current_humidity
        if abs(error) < 2.0:
            self.pid.freeze_integral()
            # 进入死区,维持当前状态或缓慢停机
            if abs(error) < 1.0:
                await self._stop()
            return
        else:
            self.pid.unfreeze_integral()

        # 确定运行模式
        if error > 0:  # 需要加湿
            mode = 2  # 手动加湿
            power = min(output, 100)
            await self._set_humidify(mode, power)
        else:  # 需要除湿
            mode = 3  # 手动除湿
            power = min(abs(output), 100)
            await self._set_dehumidify(mode, power)

    async def _set_humidify(self, mode, power):
        """设置加湿"""
        try:
            # 写入运行模式
            await self.client.write_register(40001 - 40001, mode, slave=self.addr)
            # 写入加湿阀开度
            await self.client.write_register(40004 - 40001, int(power), slave=self.addr)
            # 写入目标湿度
            await self.client.write_register(40002 - 40001, int(self.pid.setpoint), slave=self.addr)
            logger.debug(f"设备 {self.addr} 加湿,开度 {power:.1f}%")
        except Exception as e:
            logger.error(f"设备 {self.addr} 加湿控制失败: {e}")

    async def _set_dehumidify(self, mode, power):
        """设置除湿"""
        try:
            await self.client.write_register(40001 - 40001, mode, slave=self.addr)
            # 写入除湿压缩机频率
            await self.client.write_register(40005 - 40001, int(power), slave=self.addr)
            await self.client.write_register(40002 - 40001, int(self.pid.setpoint), slave=self.addr)
            logger.debug(f"设备 {self.addr} 除湿,频率 {power:.1f}%")
        except Exception as e:
            logger.error(f"设备 {self.addr} 除湿控制失败: {e}")

    async def _stop(self):
        """停机"""
        try:
            await self.client.write_register(40001 - 40001, 0, slave=self.addr)
            logger.debug(f"设备 {self.addr} 停机")
        except Exception as e:
            logger.error(f"设备 {self.addr} 停机失败: {e}")


# ========== 主控制循环 ==========
class ControlEngine:
    def __init__(self):
        self.aggregator = SensorAggregator()
        self.controllers = {}  # device_id -> HumidityController
        self.target_humidity = 50.0  # %RH
        self.target_temperature = 20.0  # ℃
        self.running = False

    def register_controller(self, device_id, controller):
        self.controllers[device_id] = controller

    async def run(self):
        """主循环"""
        self.running = True
        logger.info("控制引擎启动")

        while self.running:
            try:
                now = datetime.now()

                # 1. 采集传感器数据(实际项目中通过 MQTT/Modbus 获取)
                # self._collect_sensor_data()

                # 2. 计算空间加权均值
                weighted_h, valid_count = self.aggregator.get_weighted_humidity()
                if weighted_h is None:
                    logger.warning("无有效传感器数据,跳过本轮控制")
                    await asyncio.sleep(5)
                    continue

                # 3. 计算湿度梯度
                gradient = self.aggregator.get_gradient()
                if gradient > 8.0:
                    logger.warning(f"湿度梯度过大: {gradient:.1f}%RH,可能存在气流死角")

                # 4. 模糊规则补充判断
                rate = self._calc_humidity_rate()  # 变化率 %RH/min
                if rate > 2.0:
                    logger.info(f"湿度变化过快 {rate:.2f}%RH/min,限制输出变化率")
                    for c in self.controllers.values():
                        c.output_rate_limit = 5.0  # 收紧到 5%/min
                else:
                    for c in self.controllers.values():
                        c.output_rate_limit = 10.0

                # 5. 下发控制到各设备
                for device_id, controller in self.controllers.items():
                    await controller.control(
                        self.target_humidity,
                        weighted_h,
                        now
                    )

                # 6. 记录控制日志
                logger.info(
                    f"控制周期完成 | "
                    f"空间湿度均值: {weighted_h:.1f}%RH | "
                    f"有效测点: {valid_count} | "
                    f"梯度: {gradient:.1f}%RH | "
                    f"变化率: {rate:.2f}%RH/min"
                )

                # 7. 等待下一个周期
                await asyncio.sleep(15)  # 15s 控制周期

            except Exception as e:
                logger.error(f"控制循环异常: {e}", exc_info=True)
                await asyncio.sleep(5)

    def _calc_humidity_rate(self):
        """计算湿度变化率"""
        if len(self.aggregator.history) < 2:
            return 0.0
        recent = list(self.aggregator.history)[-1]
        prev = list(self.aggregator.history)[-2]
        dt = (recent['time'] - prev['time']).total_seconds() / 60.0  # 分钟
        if dt <= 0:
            return 0.0
        return (recent['humidity'] - prev['humidity']) / dt

    def stop(self):
        self.running = False
        logger.info("控制引擎停止")


# ========== 主程序 ==========
async def main():
    engine = ControlEngine()

    # 初始化控制器(实际项目中从配置文件加载)
    # modbus_client = await init_modbus_client()
    # for dev_id, params in device_configs.items():
    #     ctrl = HumidityController(modbus_client, params['addr'], pid_params)
    #     await ctrl.set_remote_mode()
    #     engine.register_controller(dev_id, ctrl)

    # 启动控制引擎
    # await engine.run()
    logger.info("控制引擎初始化完成(示例模式,未连接实际设备)")


if __name__ == '__main__':
    asyncio.run(main())
2. 设备调度逻辑
多台恒湿机并存时,需要调度策略避免互相干扰:
调度策略:

  1. 轮值运行(延长设备寿命)
     ├── 4 台恒湿机按时间片轮流作为"主设备"
     ├── 每 24 小时轮换一次
     ├── 主设备负责精细调节(PID 输出 30~80%)
     └── 从设备只做粗调(PID 输出 0~30% 或待机)

  2. 负载均衡
     ├── 跟踪每台设备累计运行时间
     ├── 优先启动累计运行时间最短的设备
     └── 当某台设备运行时间超过平均值的 120% 时,强制轮换

  3. 协同防振荡
     ├── 相邻设备禁止输出方向相反(一台加湿、一台除湿)
     ├── 当分区湿度梯度 > 5%RH 时,启动"定向调控":
     │   → 湿度偏低的区域对应的设备优先加湿
     │   → 湿度偏高的区域对应的设备优先除湿
     └── 全局湿度达标后,所有设备进入低功耗待机(风机低速运转)

  4. 故障切换
     ├── 设备通信中断 > 30s → 标记为故障
     ├── 故障设备上的负载自动转移到同区域其他设备
     └── 如果同区域无可用设备 → 上报告警,启动备用机组
五、组态软件联动画面
1. 控制状态画面
┌─────────────────────────────────────────────────────────────────────────┐
│  档案库房微环境调控 - 实时状态                                          │
├─────────────────────────────────────────────────────────────────────────┤
│                                                                         │
│  ┌───────────────────────────────────────────────────────────────────┐  │
│  │  空间湿度分布(实时)                                              │  │
│  │                                                                   │  │
│  │  目标: 50%RH    当前均值: 49.8%RH    梯度: 2.3%RH    状态: 正常   │  │
│  │                                                                   │  │
│  │  ┌──────────┐  ┌──────────┐  ┌──────────┐  ┌──────────┐         │  │
│  │  │ 门口区   │  │ 中部区   │  │ 深处区   │  │ 密集架   │         │  │
│  │  │ 48.2%RH  │  │ 50.1%RH  │  │ 51.5%RH  │  │ 49.6%RH  │         │  │
│  │  │ ██████░░ │  │ ██████░░ │  │ ██████░░ │  │ ██████░░ │         │  │
│  │  │ 4/4 在线 │  │ 8/8 在线 │  │ 4/4 在线 │  │ 4/4 在线 │         │  │
│  │  └──────────┘  └──────────┘  └──────────┘  └──────────┘         │  │
│  └───────────────────────────────────────────────────────────────────┘  │
│                                                                         │
│  ┌───────────────────────────────────────────────────────────────────┐  │
│  │  恒湿设备状态                                                      │  │
│  │                                                                   │  │
│  │  ┌──────────────┐  ┌──────────────┐  ┌──────────────┐          │  │
│  │  │ AHU-01       │  │ AHU-02       │  │ AHU-03       │          │  │
│  │  │ 运行中       │  │ 运行中       │  │ 待机         │          │  │
│  │  │ 模式: 自动   │  │ 模式: 自动   │  │ 模式: 自动   │          │  │
│  │  │ 加湿 45%     │  │ 除湿 30%     │  │ ──           │          │  │
│  │  │ 回风 48.2%   │  │ 回风 50.1%   │  │ ──           │          │  │
│  │  │ 运行 1240h   │  │ 运行 1180h   │  │ 运行 1305h   │          │  │
│  │  │ [手动] [停止]│  │ [手动] [停止]│  │ [手动] [启动]│          │  │
│  │  └──────────────┘  └──────────────┘  └──────────────┘          │  │
│  │                                                                   │  │
│  │  轮值状态: AHU-01 为主设备 (剩余 14h 轮换)                        │  │
│  └───────────────────────────────────────────────────────────────────┘  │
│                                                                         │
│  ┌───────────────────────────────────────────────────────────────────┐  │
│  │  趋势曲线 (最近 2 小时)                                            │  │
│  │                                                                   │  │
│  │  55% ────────────────────────────────────────────                  │  │
│  │      ╭───╮     ╭───╮     ╭───╮                                  │  │
│  │  50% ─╯   ╰─────╯   ╰─────╯   ╰─────── 目标线                    │  │
│  │      ╰───╯     ╰───╯     ╰───╯                                  │  │
│  │  45% ────────────────────────────────────────────                  │  │
│  │      |     |     |     |     |     |                              │  │
│  │      10:00 10:30 11:00 11:30 12:00 12:30                        │  │
│  └───────────────────────────────────────────────────────────────────┘  │
│                                                                         │
│  [手动模式] [参数设置] [趋势查询] [报警记录] [报表导出]                  │
└─────────────────────────────────────────────────────────────────────────┘
2. 报警联动规则
报警级别与联动动作:

  ┌─────────────────────────────────────────────────────────────────────┐
  │  级别 │ 条件                    │ 联动动作                          │
  ├───────┼─────────────────────────┼──────────────────────────────────┤
  │ 提示  │ 湿度偏离目标 > 3%RH     │ 画面提示,记录日志               │
  │       │ 持续 5 分钟             │                                  │
  ├───────┼─────────────────────────┼──────────────────────────────────┤
  │ 预警  │ 湿度偏离目标 > 5%RH     │ 弹窗 + 声音 + 短信通知运维       │
  │       │ 持续 10 分钟            │ 自动加大控制输出                 │
  ├───────┼─────────────────────────┼──────────────────────────────────┤
  │ 报警  │ 湿度 < 40% 或 > 65%    │ 弹窗 + 声音 + 短信 + 电话        │
  │       │ 持续 5 分钟             │ 启动所有备用设备                 │
  │       │                         │ 关闭新风/排风                    │
  ├───────┼─────────────────────────┼──────────────────────────────────┤
  │ 紧急  │ 温度 > 30℃ 或 < 10℃   │ 消防联动级别                     │
  │       │ 或湿度 > 75% 持续 1h   │ 关闭所有恒湿设备                 │
  │       │                         │ 启动应急通风                     │
  │       │                         │ 通知档案管理人员紧急处置         │
  ├───────┼─────────────────────────┼──────────────────────────────────┤
  │ 设备  │ 恒湿机故障              │ 弹窗 + 短信                      │
  │       │                         │ 自动切换到备用设备               │
  │       │                         │ 记录故障代码和时间               │
  ├───────┼─────────────────────────┼──────────────────────────────────┤
  │ 通信  │ 传感器离线 > 30s        │ 画面标记灰色                     │
  │       │                         │ 如果该分区离线 > 50% 测点        │
  │       │                         │ → 该分区切换为相邻分区均值代替   │
  └─────────────────────────────────────────────────────────────────────┘

报警回滞(防抖):

  湿度报警恢复条件:
    一级预警(>53%RH 触发):回落到 ≤51%RH 才恢复
    二级报警(>55%RH 触发):回落到 ≤52%RH 才恢复
    三级紧急(>65%RH 触发):回落到 ≤58%RH 才恢复

  原因:湿度变化慢,如果不设回滞,会在阈值附近反复触发/恢复
六、验收标准
项目 | 标准 | 测试方法 |
|---|---|---|
湿度控制精度 | ±3%RH(长期均值) | 连续运行 7 天,统计各分区均值 |
湿度均匀性 | 各分区极差 ≤ 5%RH | 同时读取所有传感器,计算极差 |
温度控制精度 | ±1℃ | 同上 |
控制响应时间 | 湿度偏差 >5%RH 后 30min 内开始收敛 | 人为制造偏差,计时 |
超调量 | ≤ 3%RH | 阶跃测试(改变设定值 5%RH) |
设备切换时间 | ≤ 5min(故障切换) | 模拟设备故障,计时 |
通信中断恢复 | ≤ 30s 自动重连 | 拔网线测试 |
数据到达率 | ≥ 99.9% | 72h 连续运行统计 |
报警响应 | < 30s | 模拟越限,计时 |
历史数据完整性 | 无断点 ≥ 99.5% | 检查历史数据库 |
七、一句话总结
档案库房微环境调控的本质,是用分布式传感器网络构建空间感知能力,用 PID + 模糊规则实现平滑控制,用多设备协同调度避免内耗,用组态软件提供可视化决策界面。 传感器不只是"读数工具",而是整个调控闭环的"眼睛"——没有准确、密集、实时的感知,再好的恒湿设备也只是在盲目运转。
关键词:档案库房、微环境调控、闭环控制、恒湿设备、PID控制、模糊规则、传感器驱动、分区控制、空间加权均值、湿度均匀性、Modbus TCP、边缘控制引擎、组态联动、防振荡、设备调度、GB/T 27703
标签:#档案库房 #微环境调控 #闭环控制 #恒湿设备 #PID控制 #模糊规则 #传感器驱动 #分区控制 #空间加权均值 #湿度均匀性 #ModbusTCP #边缘控制 #组态联动 #防振荡 #设备调度 #GB/T27703 #十防监控
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号