人员定位系统技术分享:Wi-Fi 指纹如何在楼层里分清“三层还是四层”——指纹库构建、在线匹配与跨层判别的工程实现
原创
人员定位系统技术分享:Wi-Fi 指纹如何在楼层里分清“三层还是四层”——指纹库构建、在线匹配与跨层判别的工程实现
原创
AOVEE
发布于 2026-11-02 17:41:57
发布于 2026-11-02 17:41:57
一、开篇:平面定位能框住一栋楼,却框不住“第几层”
一栋九层的电商仓储中心,理货员在三层拣货区晕倒。中控大屏上,蓝色运动点稳稳落在建筑轮廓内,却分不出楼层——水平坐标把九层压成一个点,处置队只能从一层逐层往上搜。这类场景里,楼层定位不是显示上的锦上添花,而是直接决定处置顺序的资源。平面定位回答了“人在楼里哪个水平位置”,却把垂直维度整个抹平;要补回“此刻在第几层”,工程上有多支定位技术可选,其中 Wi‑Fi 指纹定位是被低估、却性价比突出的一支——它不改终端硬件,只把现场已有的无线信号变成判层依据。本文把它作为楼层定位的一条技术分支拆开讲:指纹库怎么建、在线匹配怎么做、为什么它擅长判层、又卡在哪里。
二、痛点定义:楼层为什么是平面定位的盲区
室外场景下,卫星导航给出的经纬度连续且可用;人一旦进入建筑,信号被遮挡,这条链路直接失效。多数室内定位方案把位置投影到一张平面地图上,问题随之而来:所有楼层重叠在同一张图里,三层的人和五层的人在图上落在同一个点,围栏判定也分不出垂直方向。楼层定位要补的,正是这个被压平的“高度”信息。
行业里常见的几类补法,单独看都给不出干净实时的“层 ID”。气压计读出的海拔受温湿度与新风系统气流扰动,层高相近的楼层之间会来回摇摆;蓝牙信标基于 RSSI 给出的是楼层平面内的 XY 坐标与到信标的距离,并不直接输出楼层;惯性计步在信号遮挡时靠三轴传感器推算位移,但存在累积误差,走几层后就漂了;楼宇进出记录与楼层停留统计来自门禁与定位日志,能回答“这个人去过哪层、待了多久”,却是事后统计视图,用于正在发生的搜救时延不够。楼层判定真正需要的,是一个把连续信号映射成“第几层”这个离散标签的机制——而 Wi‑Fi 指纹恰好擅长这件事。
三、核心技术原理:Wi‑Fi 指纹把“你在哪层”变成“信号特征向量的匹配”
Wi‑Fi 指纹定位的机制,可以类比成声纹或邮编:一个人不需要报出坐标,只要他周围无线接入点的信号组合足够有特征,系统就能根据“信号长什么样”反推出“他在哪一片区域”。落进楼层场景,就是把“你在第几层”转成对“你周围各个 AP 的接收信号强度组合”的匹配问题。
先解释几个术语。RSSI(接收信号强度指示)是终端收到的某颗 AP 的信号强度,数值越大代表越近;AP即无线接入点,是发射源;指纹是指在某个已知参考点采集到的“多颗 AP 的 RSSI 向量”,比如 [AP1:-45, AP2:-62, AP3:-78];KNN(K 近邻)是匹配时取与实时向量邻近的 K 个指纹点、用它们的位置做加权估计的算法。指纹定位分两个阶段,正好对应“建档案”和“查档案”。
原理链路(文字示意)分为离线建库与在线匹配两段。离线阶段:在楼内按网格布下若干参考点,在每个点用终端扫描周围所有 AP,把“参考点坐标 + 多 AP 的 RSSI 向量”作为一条指纹存入指纹库;同一点往往采多组样本取统计特征,抗住瞬时抖动。在线阶段:终端实时扫描得到一条 RSSI 向量,系统拿它与指纹库逐条比较“相似度”,与之相似度居首的参考点所在楼层,就是判定楼层。相似度一般用向量距离度量,RSSI 并非高斯分布,工程上用曼哈顿距离(各维差值绝对值之和)往往比欧氏距离更稳,概率法(如朴素贝叶斯、直方图交集)则直接建模每颗 AP 在每个参考点的 RSSI 分布再做似然比较。
为什么指纹定位特别擅长判层?原因在于垂直方向的信号梯度比水平方向更陡:穿过一层楼板,信号衰减往往比在同一层平面走十几米还大,跨层带来的 RSSI 变化,通常盖过同层内的移动变化。于是“层”成了信号特征里区分度很高的一个维度——这也正是它作为楼层定位分支的价值来源。需要说明的是,本段讲的是 Wi‑Fi 指纹这一通用分支的原理;某定位平台的楼层定位走的是另一条气压海拔路线(基准站 + 上报海平面基准大气压 P0 + 建筑层高建模),两者可以互补,下文再展开。
指纹定位与测距法(如基于 RSSI 对数的距离估算再做三边定位)的思路不同:测距法要求先勘测每颗 AP 的精确坐标,再反解终端位置,一旦某颗 AP 被墙体遮挡形成非视距,距离就被高估、定位整体偏移。指纹定位把坐标测量提前到建库阶段完成,在线只做“查表”,天然绕开非视距带来的距离失真,对 AP 坐标不准、多径严重的现场更友好。代价是建库的人工与时间投入,以及环境变动后的重采——这正是它作为工程分支的取舍核心。
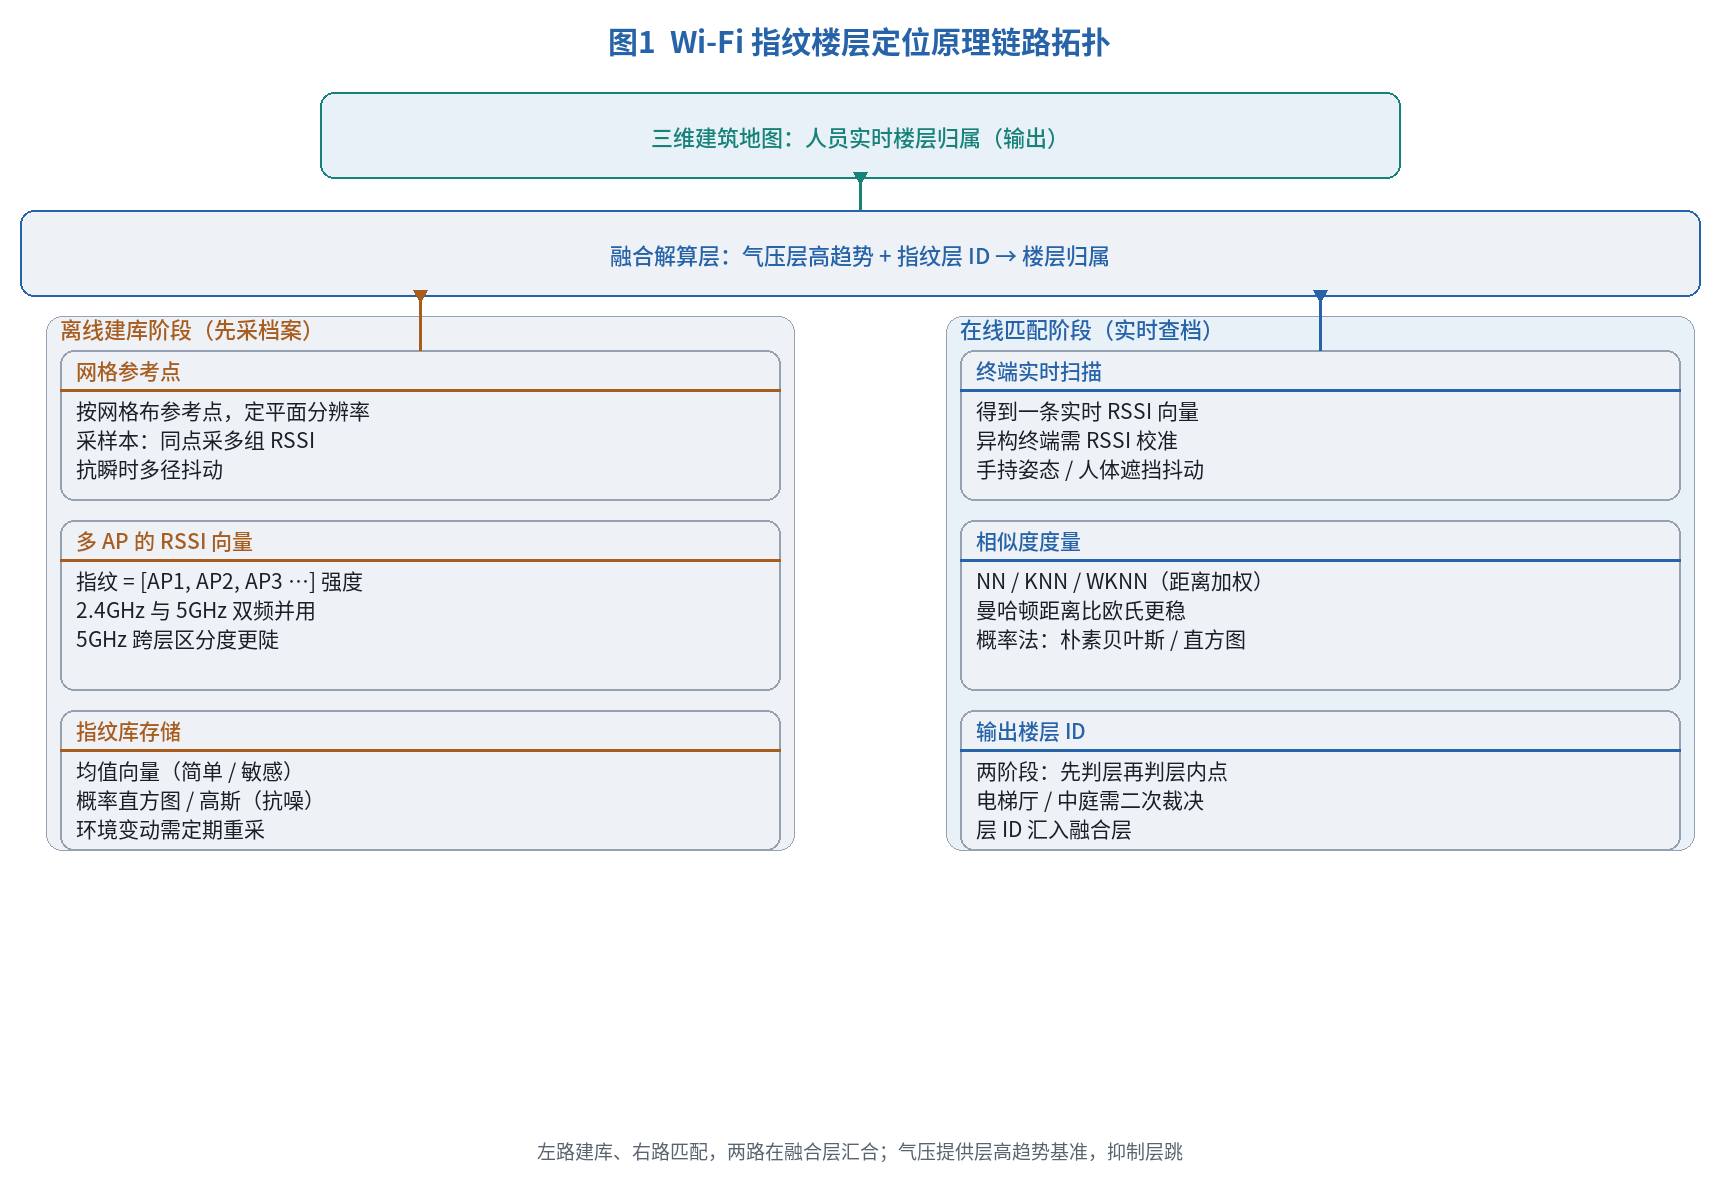
图1 Wi‑Fi 指纹楼层定位原理链路拓扑:离线建库阶段(网格参考点采集多 AP 的 RSSI 向量、存为指纹库)与在线匹配阶段(实时 RSSI 向量经距离/概率度量与指纹库比对、输出楼层 ID)两路汇合,再与气压海拔趋势融合,最终在三维建筑地图呈现人员楼层归属。
四、方案对比:五条技术路线在楼层判定中的角色分工
把参与楼层判定的五条技术路线放在一起,差别在它们各自承担的“角色”,而不只是精度数字。卫星定位负责把人锚到“哪栋楼、室外哪个点”,是楼层判定前的地理底座;蓝牙信标负责“楼层内哪个位置”,把平面坐标落到 XY;气压海拔(P0)负责“层高趋势”,是垂直维度上连续可用的观测;Wi‑Fi 指纹负责“层 ID 判别”,直接回答第几层;惯性计步负责“信号断了之后往哪走”,做短时补位;楼宇台账负责“历史去过哪层”,做离散统计。表1 按角色、输出粒度、部署要点与主要约束四列对照。
需要说明,精度量级不在这张表的承诺范围内:不同厂商、不同 AP 密度、不同布点方案下数值差异很大,本文统一标注以厂商资料为准。工程上更有用的判断,是看“它在楼层判定链路里补哪一段”——单一路线都不完整,组合才是常态。落到选型,一个务实做法是先问“楼层判定链路里哪一段会断”:如果现场全是单层厂房或露天作业面,垂直维度本就不需要;如果是多层框架但没有基准站与建模,你能拿到楼层内 XY,却拿不到“第几层”,此时与其硬上气压方案,不如用楼宇进出记录与楼层停留统计做离散推断,或者引入 Wi‑Fi 指纹做判层。
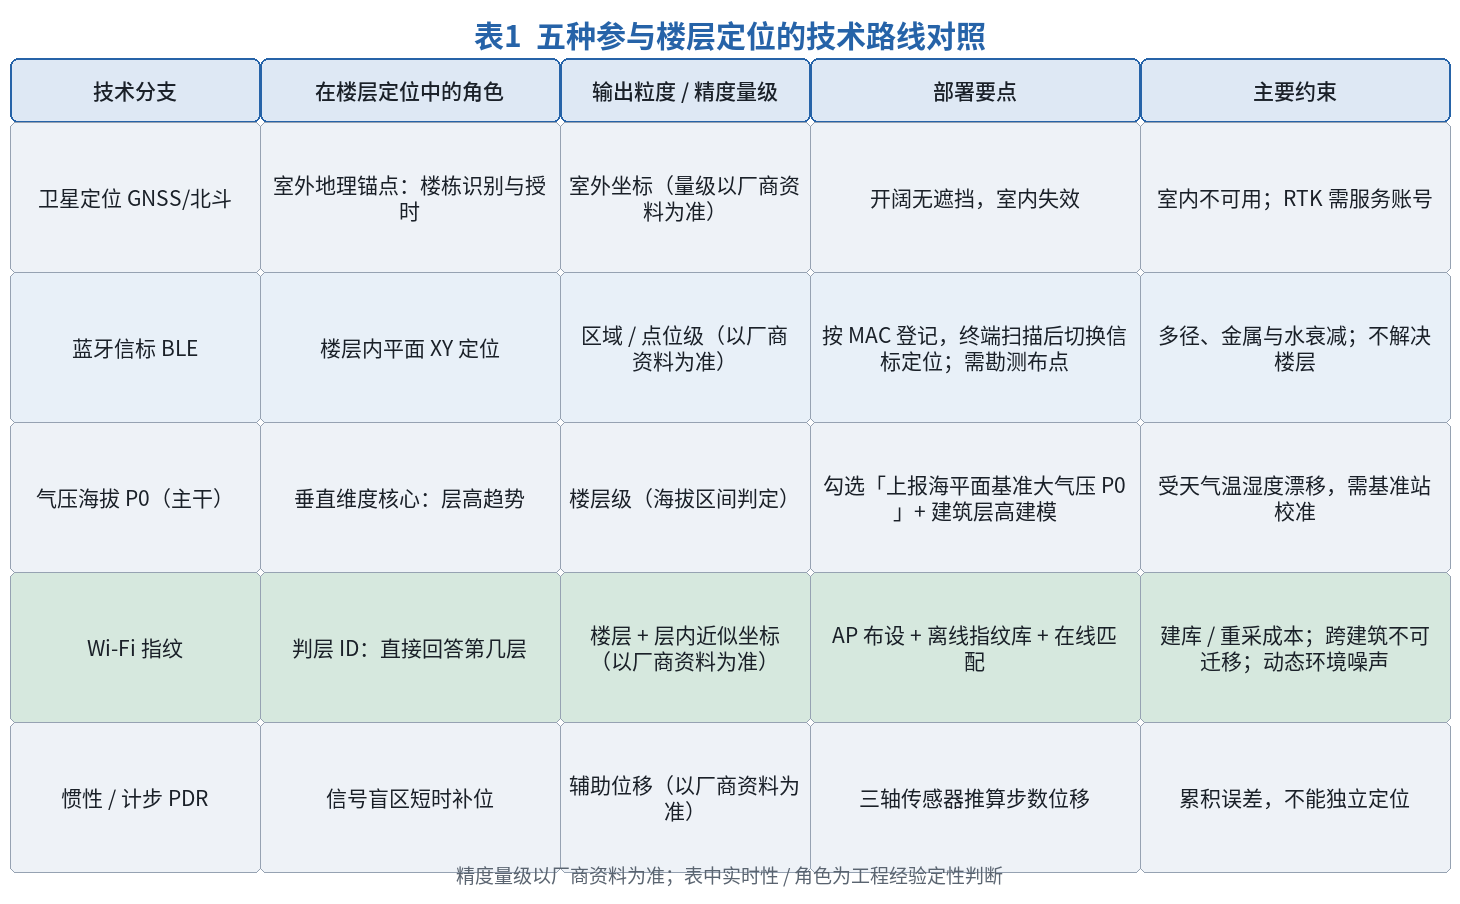
表1 五种参与楼层定位的技术路线对照:技术分支、在楼层定位中的角色、输出粒度/精度量级、部署要点与主要约束(精度量级以厂商资料为准;Wi‑Fi 指纹作为判层分支单列)。
五、技术细节:指纹库构建、在线匹配与跨层判别的工程落地
离线建库。把楼面按网格划参考点,间距取决于对平面分辨率的诉求,间距越小指纹越密、建库工作量越大。每个参考点采集多组样本,样本数不足会让单点指纹被瞬时多径带偏。AP 选择上,Wi‑Fi 工作于 2.4GHz 与 5GHz 两个频段,5GHz 路径损耗更陡、跨层区分度往往更好,但穿墙弱、覆盖半径小,工程上常双频并用。指纹的存储形式有两种取向:其一是均值向量(每颗 AP 取平均 RSSI),实现简单但对抖动敏感;其二是概率直方图或高斯模型,把每颗 AP 在该点的 RSSI 分布存下来,在线阶段算似然,抗噪更强、代价是库体积与计算量更大。环境一旦变动(货架重排、AP 固件升级改了发射功率),指纹就漂移,因此建库不是一次性的,要有定期重采计划。
在线匹配算法。朴素的是 NN(近邻),取距离靠前的指纹点位置;KNN 取邻近的 K 个做距离加权,K 过大易受远端点拖累、过小易受噪声点绑架,需按现场调;WKNN 用距离倒数做权,进一步压低远点贡献。概率法把“实时向量落在某点 RSSI 分布里的可能性”相乘求后验概率峰值,对多径与非视距更鲁棒。距离度量上,RSSI 用曼哈顿距离通常比欧氏稳,因为单维异常(某颗 AP 突然被挡)在绝对值求和里不会像平方那样被放大。计算量方面,指纹库规模到几万条时,逐条比对在嵌入式终端上仍可控,库更大则需先做候选层筛选再精细匹配。
跨层判别。楼层判定可以拆成两阶段:首个阶段判“在哪一层”(floor classifier),再在层内判“哪个水平点”。首个阶段利用垂直 RSSI 梯度陡的特性,常把各层的典型指纹先做聚类,在线时先比“层签名”再比“层内点”,既快又压住同层内水平移动的干扰。电梯厅、中庭这类垂直开敞空间,上下层信号会串,是跨层误判的高发点,工程上要么加层间屏蔽参考、要么用气压趋势做二次裁决。这也是指纹与气压互补的入口:气压给出连续的层高趋势,指纹给出离散的层 ID,两者融合能把气压在层高相近楼层的“摇摆”压住,减少层跳。
与平台气压主干的融合。某定位平台的楼层定位部署流程是五步:添加基准站 → 配置设备参数 → 现场部署验证 → 添加建筑与楼层 → 开启三维显示查看定位。其中配置设备参数要勾选「上报海平面基准大气压 P0」,现场部署验证要求基准站安置于室外露天、视野开阔、无遮挡的固定点位,设备首页海拔数值显示为绿色即表示数据上传正常;添加建筑与楼层时沿建筑外轮廓依次描点圈定建筑轮廓,按实际层高逐层添加、覆盖全部楼层,系统按层高自动生成各层海拔区间,再填写地平海拔(首层地面海拔)并把地平层指定为首层。这条气压路线给出“层高趋势”的硬基准,Wi‑Fi 指纹则补上“层 ID 判别”,两者在融合层汇合,比任一支单独判层都稳。
部署要点与踩坑。AP 密度直接决定指纹区分度,密度不足时相邻层指纹近似,跨层判别退化;终端异构是另一个坑——不同芯片、不同天线朝向读到的 RSSI 有系统性偏差,若建库用 A 类终端、上线用 B 类终端,匹配会整体偏移,需在入库前做 RSSI 校准或统一终端。人体遮挡与手持姿态会让实时向量抖动,人把终端贴在胸口还是举在耳边,RSSI 差出好几 dB 很常见。多径让同一点 RSSI 时高时低,靠多样本统计与概率法抵消。动态人员密度(早高峰电梯厅挤满人)会抬高底噪,这时指纹匹配要降权或切到气压主导。楼层挑空、复式结构里,同一水平面可能对应两个楼层编号,单凭指纹或单凭气压都分不清,要结合楼层平面与信标做二次判定。
平台侧事实穿插。楼宇进出记录、楼层停留统计、NFC 刷卡记录是楼层维度的统计视图,与指纹/气压的实时判层形成“实时 + 历史”互补。签到点支持地图坐标点、NFC 标签、信标、楼宇(可指定楼层)与电子围栏,其中楼宇可指定楼层,把任务与考勤锚定到具体层。监控数据基于监控对象(人员),修改绑定的设备后原数据依然保留,未绑定监控对象的设备为库存设备、不记录数据——这意味着人员、终端与基准站的对应关系要在部署前理清。蓝牙信标以 MAC 地址登记(例如 ff:10:00:1b:9c:f4),终端开启信标扫描后,监控中的定位方式变为信标定位,在楼层平面内给出 XY。实时状态用四色表示:灰色离线、绿色在线静止、蓝色在线运动、红色有未处理报警。报警均只会在平台显示,设备不会有反应;报警推送顺序为 web → 微信 → 短信 → 邮件(邮箱需客户定制),只要节点上有一种推送成功即停止推送以节省资源。
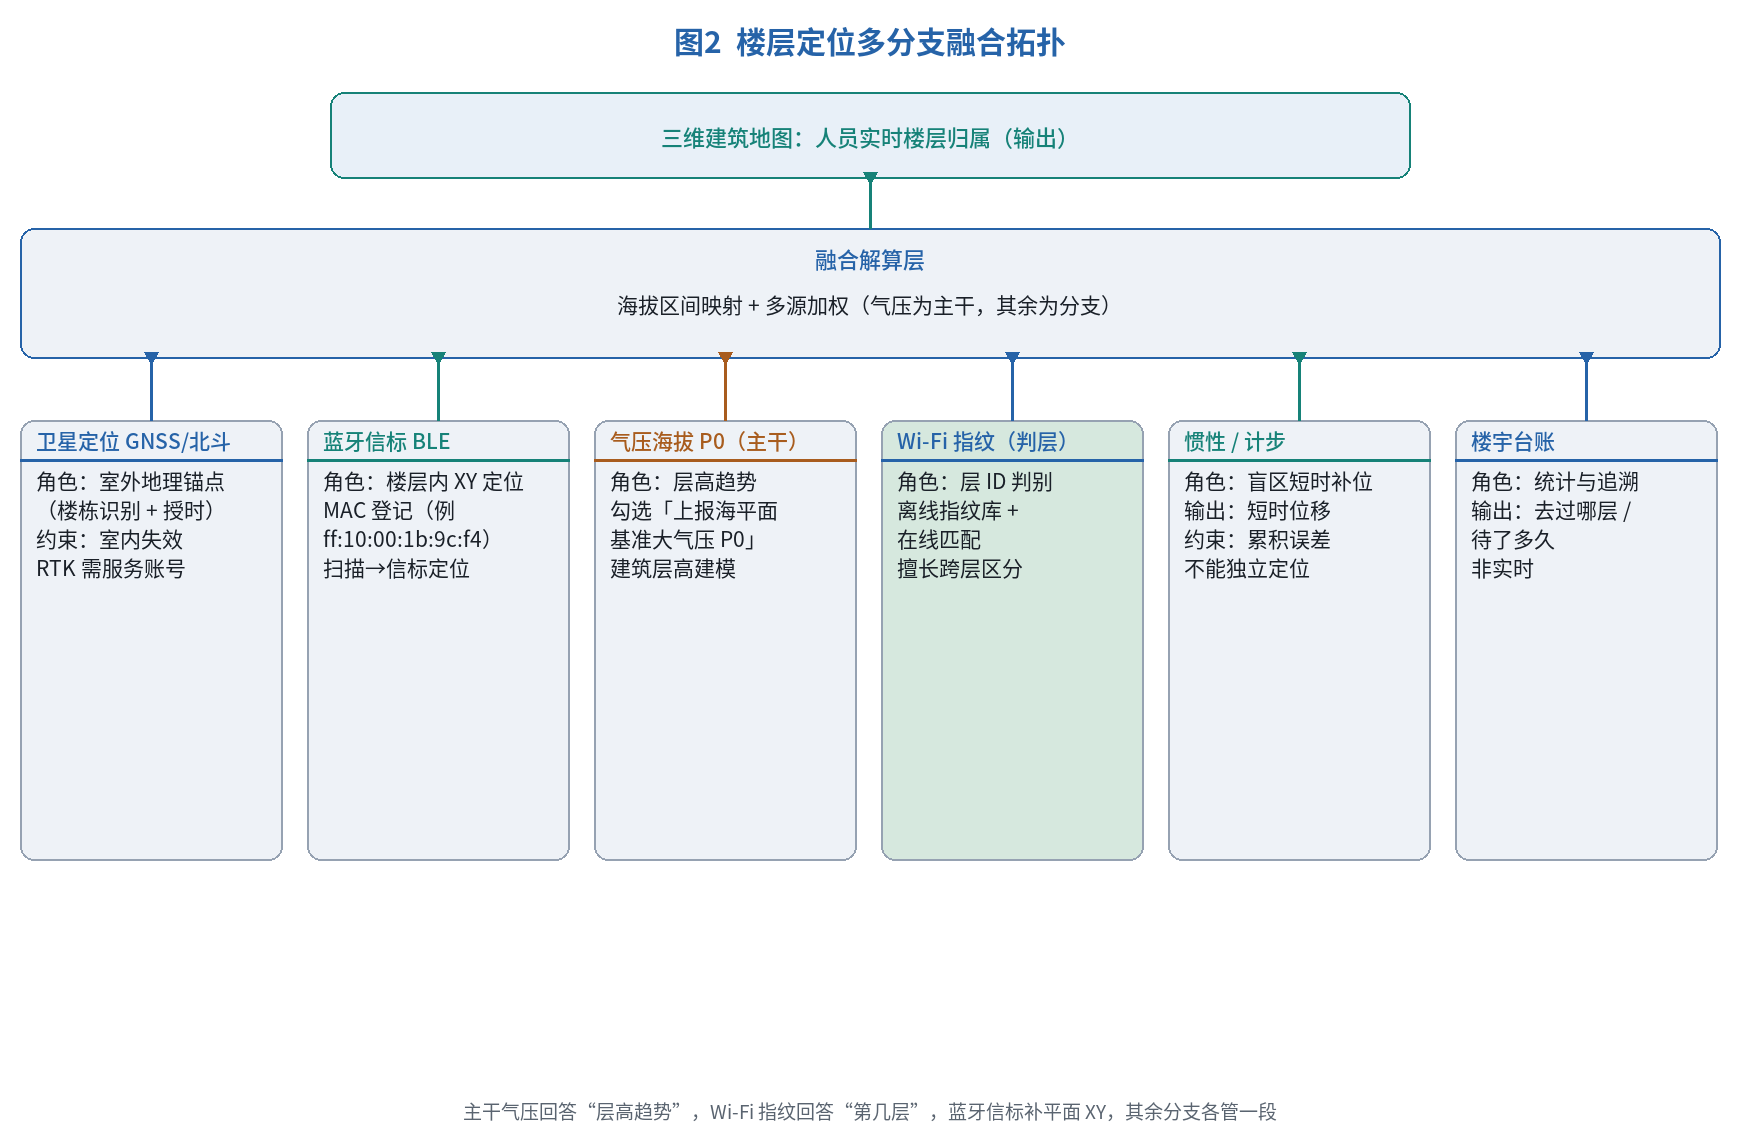
图2 楼层定位多分支融合拓扑:主干为气压海拔(层高趋势,来自基准站 + P0 + 建筑层高建模),Wi‑Fi 指纹(层 ID 判别)、蓝牙信标(平面 XY)、卫星定位(室外锚点)、惯性计步(盲区补位)、楼宇台账(统计追溯)作为分支汇入融合解算层,最终在三维建筑地图输出人员实时楼层归属。
六、技术局限性:Wi‑Fi 指纹的能力边界
Wi‑Fi 指纹不是万能的,它的边界几乎都落在“前提条件”上。建库与重采是持续成本:楼内布局一变、AP 一升级,指纹库就要重采,多楼栋园区是一笔长期运维量。指纹不可跨建筑迁移,A 栋建好的库搬到 B 栋直接用会大面积误判,因为每个空间的 AP 组合是独特的。动态环境引入噪声:人员密度、门的开合、临时堆货都会改变信号传播,纯指纹方案在长周期里会慢慢退化,需要气压或信标兜底。空旷无 AP 覆盖的区域,指纹根本无以为继。它只解决“第几层”和“层内近似位置”,不提供可靠的平面 XY,平面坐标仍要交给蓝牙信标或卫星;它也不替代气压做绝对层高趋势,层高相近楼层的摇摆还得靠气压基准站压住。
还要把话说在前面:Wi‑Fi 指纹缩短的是判层时延、降低的是判层成本,它改变不了事故是否发生,任何把系统能力表述成消除风险的说法都不成立。楼层定位(无论哪一支)的上限,不是传感器精度,而是“模型与现场一致”这件看似平淡的事——AP 布局、建筑层高、基准站状态,哪一条和现场对不上,判层就会漂。
七、结论:给架构师与集成商的一条选型判断
回到开篇那名晕倒的理货员:红点给不出楼层,搜救就只能逐层扫。楼层定位的价值由此定义——当“此刻在第几层”直接决定处置路径时,判层分支不是显示特性,而是响应资源。可落地的判断标准是:先看业务是否存在垂直维度的实时处置需求,再看现场 AP 密度与基准站架设两个条件哪个先满足;AP 密、布局稳就优先用 Wi‑Fi 指纹做判层 ID,同时用气压海拔(P0 + 建筑层高建模)压住层高趋势、用蓝牙信标补平面 XY,三者融合各取所长;布局常变或 AP 稀疏,则退到楼宇进出记录与楼层停留统计做离散推断。一句话收束:卫星负责把你带到楼前,蓝牙信标负责标出楼层内位置,气压负责层高趋势,Wi‑Fi 指纹负责回答“第几层”——组合使用,别指望单支通吃。AP 布设密度、终端 RSSI 校准方案与精度量级,以厂商资料为准。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号