人员定位系统技术分享:视觉—惯性 性 AM 楼层定位——让摄像头与陀螺“边走边建图”,用回环与语义把层 ID 钉住
原创
人员定位系统技术分享:视觉—惯性 性 AM 楼层定位——让摄像头与陀螺“边走边建图”,用回环与语义把层 ID 钉住
原创
AOVEE
发布于 2026-11-06 10:31:47
发布于 2026-11-06 10:31:47
正文
一、开篇:没有信号也没有信标,靠“看”能不能知道在几楼
一段没有布设任何定位设施的既有楼宇,保洁外包人员没带电子工牌,连手机都不在平台里;厚墙让卫星导航与蓝牙信标双双失效,气压计又因新风系统持续气流而乱跳。中控能依赖的,只剩终端自身的一颗摄像头与一组惯性传感器——它“边走边看”,靠识别楼层的指示牌、结构差异,再结合气压趋势,把人锚定到某一层。引出:视觉—惯性SLAM(同步定位与建图)是楼层定位里把“感知即定位”做到极致的兜底分支——它不向外发射、不依赖任何外部基站,靠相机特征与惯性融合,在盲处重建轨迹并用语义识别楼层。
二、痛点定义:为什么“边走边建图”能补盲区
平面定位把各层压平,楼层信息缺失;而盲区的缺失更彻底——信标、卫星、蜂窝、气压基准在“全盲”时整体失锚(前文已述)。需要一种“只靠终端自身传感器”就能连续推算并自我校正位移的机制。惯性计步(PDR)能补但会累积漂移、走几层就偏;视觉—惯性 SLAM 在其基础上加了相机,用看到的视觉特征与回环检测把漂移“拉回”,并把楼层指示牌、结构差异当作语义判据,比纯惯性更稳。
视觉—惯性 SLAM 的立足点是“感知即地图”:相机提取环境特征点、惯性传感器提供高频运动,二者融合实时估计位姿并逐步建出局部地图;当回到曾见过的场景(回环)时自动校正累积误差。相比纯 PDR,它多了“看得见的绝对参考”,长时间盲区里漂移更小;相比信标 / UWB,它零外部设施。代价是算力、功耗与光照依赖。
三、核心技术原理:用“看见的特征 + 感受到的转动”估算自己到了哪
视觉—惯性 SLAM 的机制,可以类比成闭眼加拿相机的人:你一边走、一边用身体感受转向与步幅(惯性),一边不时睁眼认墙上的标识和拐角(视觉),走回原地时你意识到“哦刚才绕回来了”(回环),于是把路线误差修正掉。落进楼层场景,就是把“你在第几层”转成对“你看到的视觉特征 + 惯性推算的位姿 + 楼层语义标识”的联合估计问题。
先解释几个术语。SLAM(同步定位与建图)是机器人在未知环境里一边估计自身位置、一边构建环境地图的过程;视觉里程计(VO)是用相机相邻帧的特征匹配估计相对运动;视觉—惯性里程计(VIO)是把相机与 IMU(陀螺 + 加速度计)融合,IMU 补相机帧率不足、相机抑 IMU 漂移;关键帧 / 特征点是图像中稳定可跟踪的角点,用于匹配;回环检测是识别“回到了之前来过的地方”,以此校正长期漂移;语义楼层识别是用模型识别“2F”“三层”等楼层指示牌或结构差异,直接给出层 ID。摄像头不发射射频,对环境无电磁干扰。
原理链路(文字示意)分感知与估计两段。感知阶段:相机提取特征点、IMU 提供高频角速度与加速度;VIO 把二者融合成连续位姿(位置 + 朝向),同时把看到的场景建为局部地图,回环发生时校正漂移。估计阶段:连续位姿给出相对位移轨迹,语义模型从图像识别楼层标识 / 结构差异给出层 ID,再与气压层高趋势交叉验证——视觉语义与气压趋势一致才确认层数变化,否则暂挂起等待外部绝对定位重置。
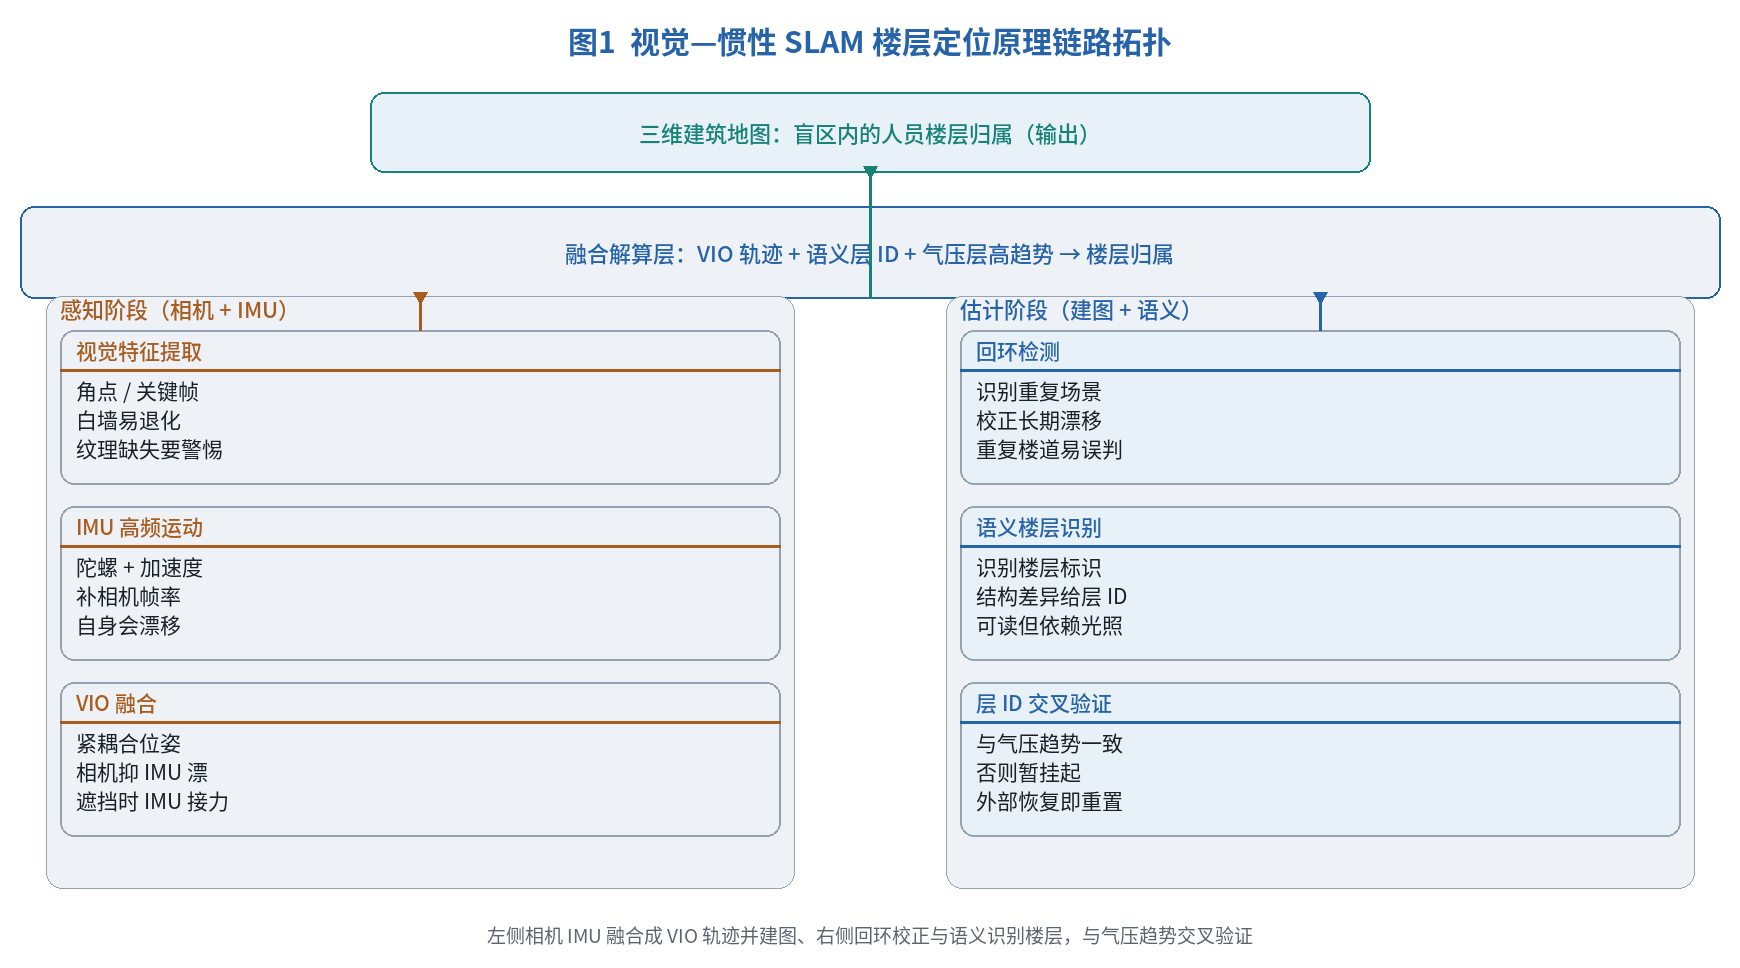
图1 视觉—惯性 SLAM 楼层定位原理链路拓扑:相机提取特征点与 IMU 融合成 VIO 连续位姿并建局部地图,回环检测校正漂移;语义模型识别楼层标识 / 结构给出层 ID,与气压层高趋势交叉验证后在三维建筑地图呈现。
四、方案对比:五条技术路线在楼层判定中的角色分工
把参与楼层判定的五条技术路线放在一起,差别在各自承担的“角色”。卫星定位是室外地理底座;蓝牙信标给楼层内 XY;气压海拔(P0)提供层高趋势;视觉—惯性 SLAM 负责“全盲处靠感知重建轨迹与楼层语义”,是其中少有、零外部设施且自带漂移校正的分支;惯性计步负责更轻量的盲区补位。表1 按角色、输出粒度、部署要点与主要约束四列对照。
精度量级不在这张表的承诺范围内,统一标注以厂商资料为准。工程上更有用的判断,是看“现场是否全盲、又要比纯惯性更稳”:是,则视觉—惯性 SLAM 用回环与语义把漂移压住;若算力功耗受限,则退到纯 PDR 加气压。
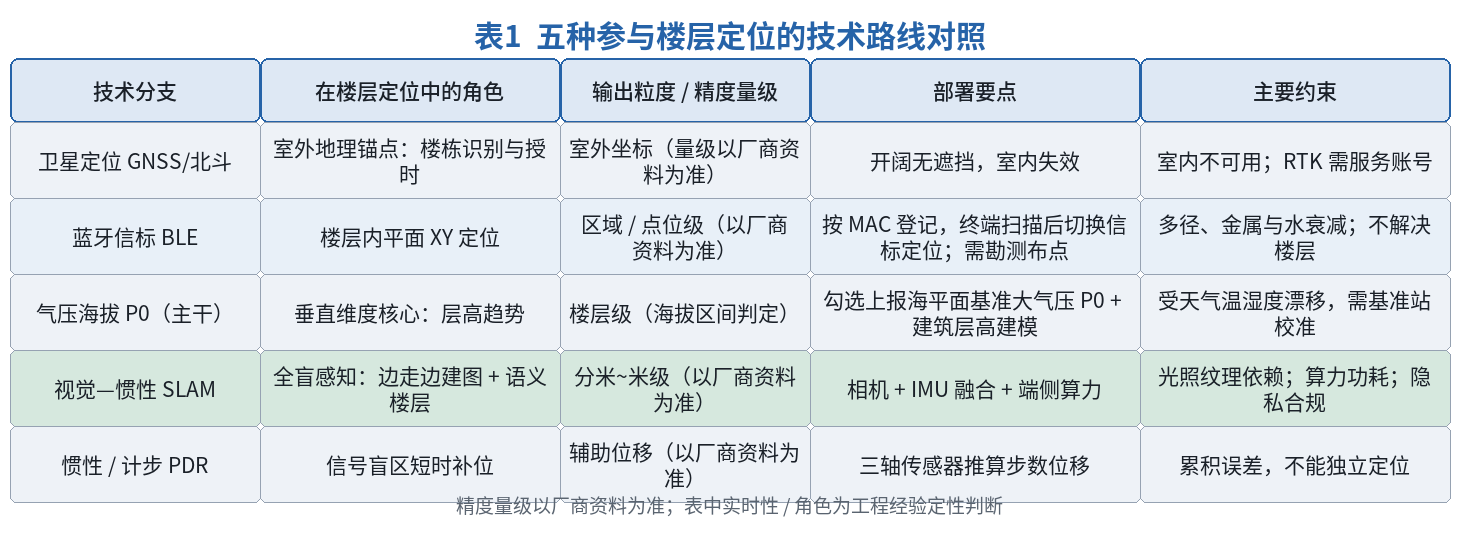
表1 五种参与楼层定位的技术路线对照:技术分支、在楼层定位中的角色、输出粒度 / 精度量级、部署要点与主要约束(精度量级以厂商资料为准;视觉—惯性 SLAM 作为全盲感知分支单列)。
五、技术细节:VIO 融合、回环与语义楼层识别
VIO 紧耦合融合。相机提供低频但绝对的特征约束,IMU 提供高频但漂移的运动,二者紧耦合能在大运动、快速转向时保持位姿连续;相机帧率不足或短暂遮挡时由 IMU 接力。
回环检测。长期盲区里纯惯性会画圈漂移,回环通过识别重复场景把整段轨迹误差重新分配,是视觉—惯性 SLAM 比纯 PDR 稳的关键;但重复结构(一模一样的楼道)会让回环误判,要配合语义与气压。
语义楼层识别。直接从图像识别“B1”“3F”等指示牌或楼层结构差异,给出明确的层 ID;它比靠高度积分更“可读”,但依赖标识存在与光照清晰,缺失时要退回到气压趋势与高度积分。
与平台气压主干的融合。视觉语义与气压趋势交叉验证层数,两者一致才确认。平台楼层定位部署流程为五步(添加基准站 → 配置设备参数 → 现场部署验证 → 添加建筑与楼层 → 开启三维显示查看定位),配置设备参数需勾选「上报海平面基准大气压 P0」,基准站安置于室外露天、视野开阔、无遮挡,设备首页海拔数值绿色即上传正常;添加建筑与楼层时沿建筑外轮廓描点、按实际层高逐层添加、系统按层高自动生成各层海拔区间、填写地平海拔(首层地面海拔)、地平层指定为首层。视觉判出的层 ID 与这条海拔区间对齐,Z 落入哪段即判哪层。
部署要点与踩坑。算力与功耗是头号坑:实时 SLAM 与语义推理要在终端或边缘侧跑,电池与发热受限;光照不足、白墙无纹理会让视觉退化,纯靠惯性又回到漂移;隐私上摄像头采集图像要合规处理,不能外传原始画面。
平台事实穿插:某定位平台的楼层定位部署流程为五步——添加基准站 → 配置设备参数 → 现场部署验证 → 添加建筑与楼层 → 开启三维显示查看定位;其中配置设备参数需勾选「上报海平面基准大气压 P0」,现场部署验证要求基准站安置于室外露天、视野开阔、无遮挡的固定点位,设备首页海拔数值显示为绿色即表示数据上传正常;添加建筑与楼层时沿建筑外轮廓描点、按实际层高逐层添加、系统按层高自动生成各层海拔区间、填写地平海拔(首层地面海拔)并把地平层指定为首层。蓝牙信标以 MAC 地址登记(例如 ff:10:00:1b:9c:f4),终端开启信标扫描后定位方式变为信标定位;签到点支持地图坐标点、NFC 标签、信标、楼宇(可指定楼层)与电子围栏。实时状态用四色表示:灰色离线、绿色在线静止、蓝色在线运动、红色有未处理报警。报警均只会在平台显示,设备不会有反应;报警推送顺序为 web → 微信 → 短信 → 邮件(邮箱需客户定制),任一种成功即停止。监控数据基于监控对象(人员),修改绑定设备后原数据依然保留,未绑定监控对象的设备为库存设备、不记录数据。
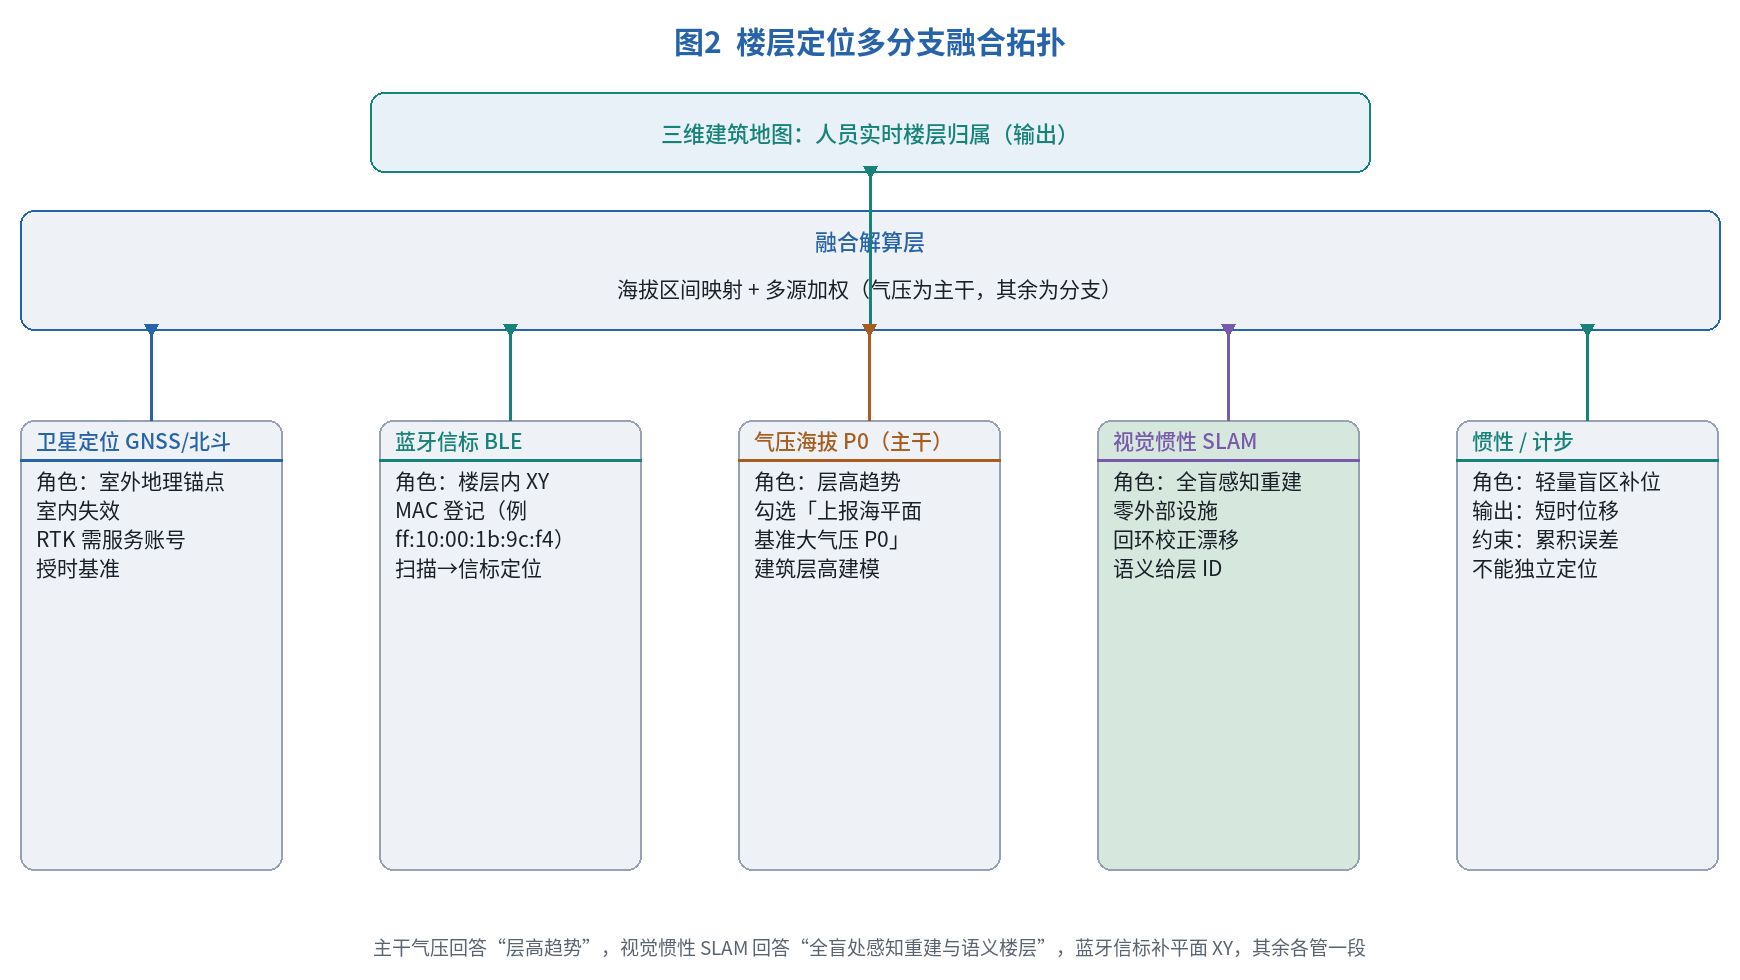
图2 楼层定位多分支融合拓扑:主干为气压海拔(层高趋势),视觉—惯性 SLAM(全盲感知重建与语义楼层)、卫星定位(室外锚点)、蓝牙信标(平面 XY)、惯性计步(轻量盲区补位)作为分支汇入融合解算层,随后在三维建筑地图输出人员实时楼层归属。
算力功耗与隐私。实时特征提取、回环与语义推理对终端算力要求高,持续运行发热与耗电显著,量级以厂商资料为准;摄像头原始画面涉及个人信息,要在端侧完成推理、只上传层 ID 与轨迹,避免画面外传,这是启用该分支的合规前提。
与气压、信标的互补。视觉—惯性 SLAM 在盲处重建轨迹并给语义层 ID,气压给连续层高趋势、信标给平面 XY、外部绝对定位恢复时重置其漂移;四者是“盲处感知(视觉惯性)+ 连续趋势(气压)+ 平面(信标)”的互补。全盲且要稳的场景,视觉惯性比纯惯性多了一道回环与语义校正。
盲区内的状态呈现。视觉—惯性 SLAM 接管时,平台侧四色状态中灰色(离线)提示外部信号中断,蓝色(在线运动)仍可反映“人员在动”,红色(未处理报警)仍可在越层事件触发;盲区不改变事件判定基本逻辑,只是坐标来源从绝对定位切换到感知推算。
尺度漂移与初始化。单目视觉—惯性存在尺度不确定,初始化阶段要在已知尺寸场景或借助气压趋势确定物理尺度;尺度一旦漂移,整段轨迹按比例失准,因此气压趋势不仅是层高基准、也是尺度锚,二者要联合初始化而非各算各的。
与纯惯性(PDR)的误差曲线。纯 PDR 误差随路程近似线性累积,走几十米即偏到不可用;视觉—惯性靠回环把误差“拉回”、把曲线从线性变为分段收敛,盲处可观测时长显著更长,但仍受重复结构误回环的牵制——这也是它不能脱离气压与信标单独成立的原因。
六、技术局限性:视觉—惯性 SLAM 的能力边界
视觉—惯性 SLAM 的边界几乎都落在“感知前提”上。它依赖光照与纹理,昏暗、白墙、重复结构都会让视觉退化,退化后回到惯性漂移;实时算力与功耗限制了终端续航,长时间运行发热明显;摄像头涉及隐私,原始画面须端侧处理、合规外传。它给出的是相对轨迹与语义层 ID,不提供绝对坐标基准,要等外部绝对定位(信标、卫星、UWB)出现时重置;它不替代气压做长周期层高趋势,也不替代信标做低成本的平面补点。
还要把话说在前面:视觉—惯性 SLAM 延长的是盲区里“看得见、校得回”的可观测时间,它改变不了事故是否发生,任何把系统能力表述成消除风险的说法都不成立。楼层定位(无论哪一支)的上限,不是算法精度,而是“模型与现场一致”——视觉标定、建筑层高、基准站状态、隐私合规,哪一条和现场对不上,推算就会漂。
七、结论:给架构师与集成商的一条选型判断
回到开篇那段全盲楼宇:信标卫星都失效,气压乱跳,但终端还有摄像头与陀螺。楼层定位在全盲场景的价值由此定义——当“外部观测整体归零、又要比纯惯性更稳”时,感知重建不是炫技,而是盲处连续追踪的底线。可落地的判断标准是:先确认算力功耗与隐私合规能否承受;能承受就用视觉—惯性 SLAM 在盲处重建轨迹并用语义识别楼层、以回环校正漂移、用气压(P0 + 建筑层高建模)压层高趋势,信号恢复后由信标 / 卫星重置;承受不了则退到纯惯性加气压兜底。一句话收束:卫星负责楼前,蓝牙信标负责层内,气压负责层高趋势,视觉—惯性 SLAM 负责在“啥都失联”时边看边建图把层 ID 钉住——组合使用,别指望单支通吃。相机帧率、推理算力方案与精度量级,以厂商资料为准。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号