机动平台B码时统:卫星频繁遮挡、无天线工况下的 高精度守时与手动授时方案
原创
机动平台B码时统:卫星频繁遮挡、无天线工况下的 高精度守时与手动授时方案
原创
西安同步 刘经理 18991937619
发布于 2026-11-13 20:31:00
发布于 2026-11-13 20:31:00
摘要:针对车载、舰载、机载机动平台存在卫星信号遮挡、部分场景无法布设GNSS天线的问题,本文研究一种以北斗时钟系统为参考源、融合卫星驯服守时与可控手动授时的B码时统方案。该方案依托OCXO/铷频标及自适应驯服算法,在卫星失锁时实现高精度Holdover守时;在无天线条件下支持带权限审计的手动时间注入,保障B码授时、1PPS、PTP等多制式时间输出连续稳定,可为机动测控装备时间基准设计提供工程参考。
关键词:北斗时钟系统;B码授时;B码时钟;B码对时模块;B码时统
1 引言
时间同步是分布式测控系统的底层基础。多传感器时序对齐、目标航迹融合、事件触发与事后复盘,均建立在统一的UTC时间基准之上。固定机房时统依托北斗时钟系统与稳定的天线环境,可长期保持GNSS跟踪驯服,守时仅作为短时备份手段;而机动平台的时频环境具有强时变特征:车载穿隧道、过密林,舰载受上层建筑遮挡与海面多径影响,机载大机动转弯造成天线遮挡,均会导致卫星信号间歇性中断,使经B码对时模块获取时标的雷达、光电、测控等分系统失去B码授时基准。
现有商用授时终端多以GNSS为唯一时间源,一旦失锁即转入振荡器自由运行,钟差随时间快速累积,相位误差与TDEV迅速劣化,难以满足雷达、半实物仿真等微秒级同步需求。更极端的工况是完全无天线可用:天线损毁、密闭舱室屏蔽、电磁管控条件下禁止架设接收天线,此时设备彻底失去外部参考,必须引入人工时间注入作为独立校准入口。
因此,机动平台B码时统不能单一依赖卫星链路,而应构建“卫星授时—本地守时—人工注入”三重时间基准通道,实现时间基准的连续性、可溯源性与可控性。
2 工况约束与失效机理
机动平台的时间同步失效,本质是外部参考源中断与本地振荡器漂移的耦合作用,并叠加环境应力对频标的扰动,可分为两类典型工况。
间歇性遮挡工况是机动平台最普遍的场景。信号中断数秒至数十分钟后恢复,核心矛盾在于断联期间的钟差累积:振荡器在缺乏外部校准的条件下,频率偏差、温度漂移与老化效应持续叠加,时间误差逐步越限,进而引发下游B码时钟解码错帧、多通道采集失步、时标标签错乱。
长期无源工况指完全无法接入卫星天线。该场景下不存在外部校准源,OCXO与铷钟只能进入自由运行状态。TCXO漂移量级大,仅适合极短时间备份;OCXO与铷原子频标短期、中期稳定度更优,但缺乏定期校准仍会累积钟差,最终超出系统容差。因此必须由手动授时提供初始时间相位,作为守时模型的校准起点。
此外,机动平台还受宽温、随机振动、冲击与强电磁环境约束,整机体积功耗严格受限,机房型母钟方案无法直接移植。军工与测控场景还要求时间操作可审计、可追溯,时间源类型(GNSS或手动)必须对外标识,供后端软件评估数据可信度。
指标评估维度相应调整:不再只看静态授时准确度,重点考核Holdover守时曲线与手动注入的平滑特性,并以Allan方差、TDEV、MTIE表征频率与时间稳定度。
3 卫星失锁下的高精度Holdover守时
守时的实质是依靠本地振荡器在参考源缺失期间维持连续时间输出,振荡器是守时内核,驯服算法决定守时精度。实现可分三步。
3.1 在线驯服学习
GNSS正常跟踪时,以1PPS为参考持续采集本地频标相位差,通过卡尔曼滤波辨识频率偏差、温度漂移系数与长期老化趋势,建立多维参数化预测模型并在线更新。
3.2 失锁预测补偿
参考源断开后系统切入Holdover,不再依赖外部秒脉冲,而是结合板载温度、振动工况调用已训练的模型,动态修正频标控制量,抑制钟差累积速率。模型驱动优于固定补偿系数,是守时指标拉开差距的关键。
3.3 输出连续性与钟源分级
模式切换期间,B码授时输出、1PPS、10MHz频标与PTP报文保持连续,不出现脉冲丢失与码形畸变;同时上报钟差估算值、守时剩余精度与源状态,供上位机评估时序风险。信号恢复后平滑切回驯服模式。
钟源需按场景分级配置:车载短时遮挡选OCXO,兼顾体积功耗;机载、长航时舰载及长时间密闭无源场景选铷原子频标,以获得更优长期漂移特性。精度并非越高越好,选型失当会造成功耗与成本浪费。
4 无天线工况下的手动时间注入
手动授时是机动时统的独立校准入口,专门应对天线损毁、密闭舱室与电磁管控等无法接收GNSS的场景,具体实现包含四个环节。
4.1 输入通道
一是本地人机通道,授权人员通过面板与显示屏录入UTC年月日时分秒;二是数字接口通道,经串口或以太网接收便携式标准时频源下发的时间报文,适用于计量联试。
4.2 安全校验与审计
采用分级权限,修改时间须高权限验证;每次注入自动记录时间戳、操作者标识与注入前后钟差,日志固化防篡改,满足溯源审计要求。
4.3 相位平滑处理
提供两种同步模式:偏差较小时采用渐进式相位收敛,禁止时间阶跃,避免下游终端批量告警;偏差较大且系统允许时序跳变时,可启用强制跳变模式快速对齐。
4.4 模式自动切换
注入校验通过后系统自动转入Holdover,复用与失锁状态一致的预测补偿模型,并输出状态标识位标记“手动注入守时”,供后端B码时钟识别时间可信度。
需要强调的是,手动注入的标准时间本身应来自可溯源的便携计量设备,否则注入值失真,守时再稳也无意义。
5 整机架构与典型配置
机动平台B码时统以北斗时钟系统为核心,由多模卫星接收单元、高稳频标(OCXO或铷钟)、驯服与守时算法单元、手动授时交互单元、多制式输出单元(B码授时、1PPS、PTP、10MHz频标)、状态监测与告警单元构成。
面向车载的轻量化B码时统采用OCXO加快收敛算法与面板手动授时,兼顾体积与功耗,应对隧道短时遮挡与天线临时失效,各分系统经B码对时模块接入;面向机载、舰载的高端B码时统采用铷频标加分集天线与双路手动授时(面板与网口),适配长航时密闭无源场景。两类配置均需完成隔离输出、抗振加固、宽温设计与EMC加固。
在验证环节,应借助GNSS信号模拟器在实验室内复现遮挡、弱信号与断星场景,定量测定守时曲线与注入平滑特性,使指标具备可重复、可溯源的测试条件。天线布置、线缆时延与多径干扰是现场高频问题点,须先解决安装与链路,再评估算法效果。
6 结语
机动平台B码时统的时间可靠性不能只靠一颗卫星。卫星可用时保持驯服跟踪,遮挡失锁时依靠高稳频标与预训练模型维持守时,完全无源时依靠带权限审计的手动注入给出正确起点。三条通道打通,时间基准才能在车载、舰载、机载的复杂环境中保持连续、稳定与可信。
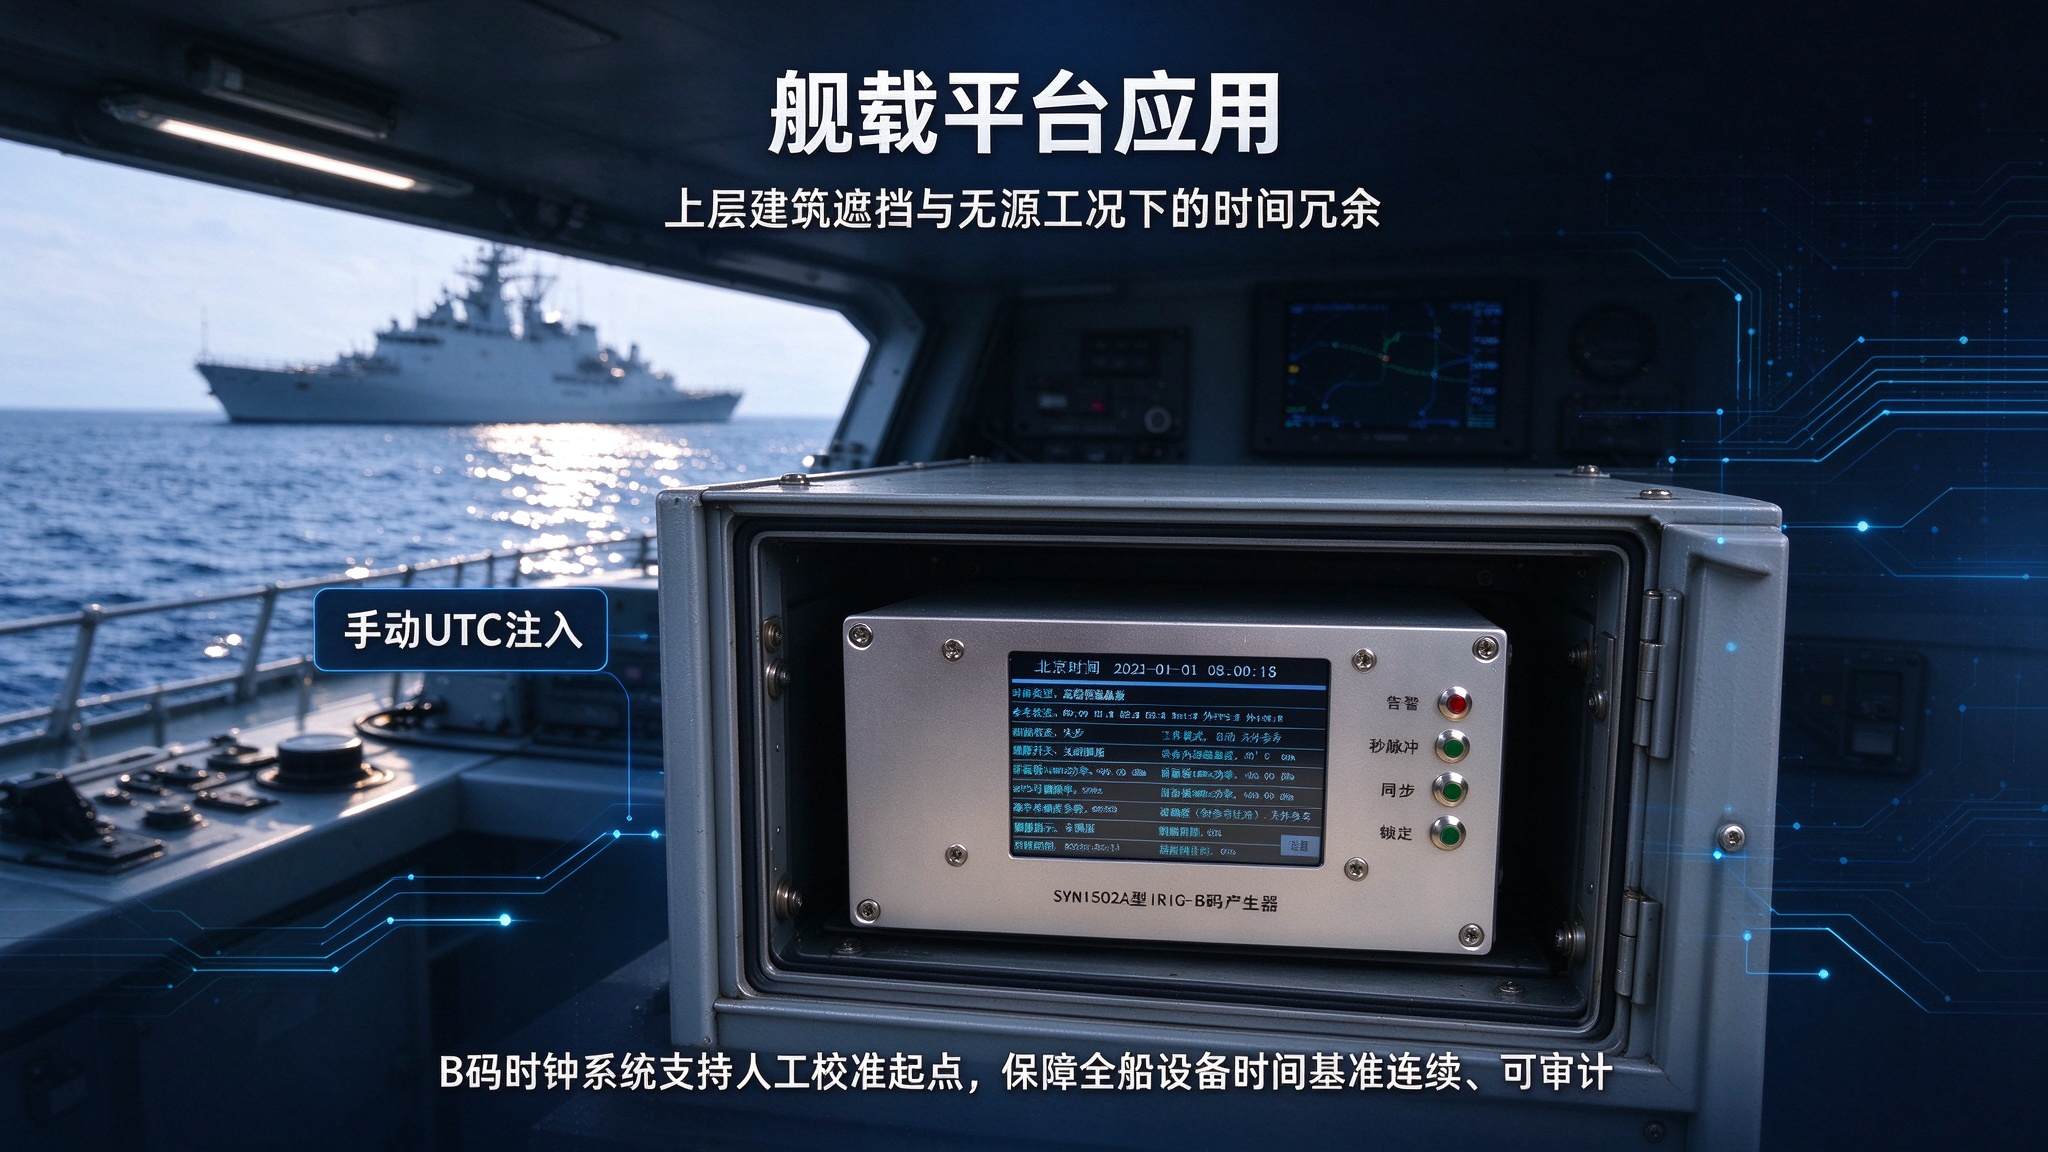
北斗b码授时
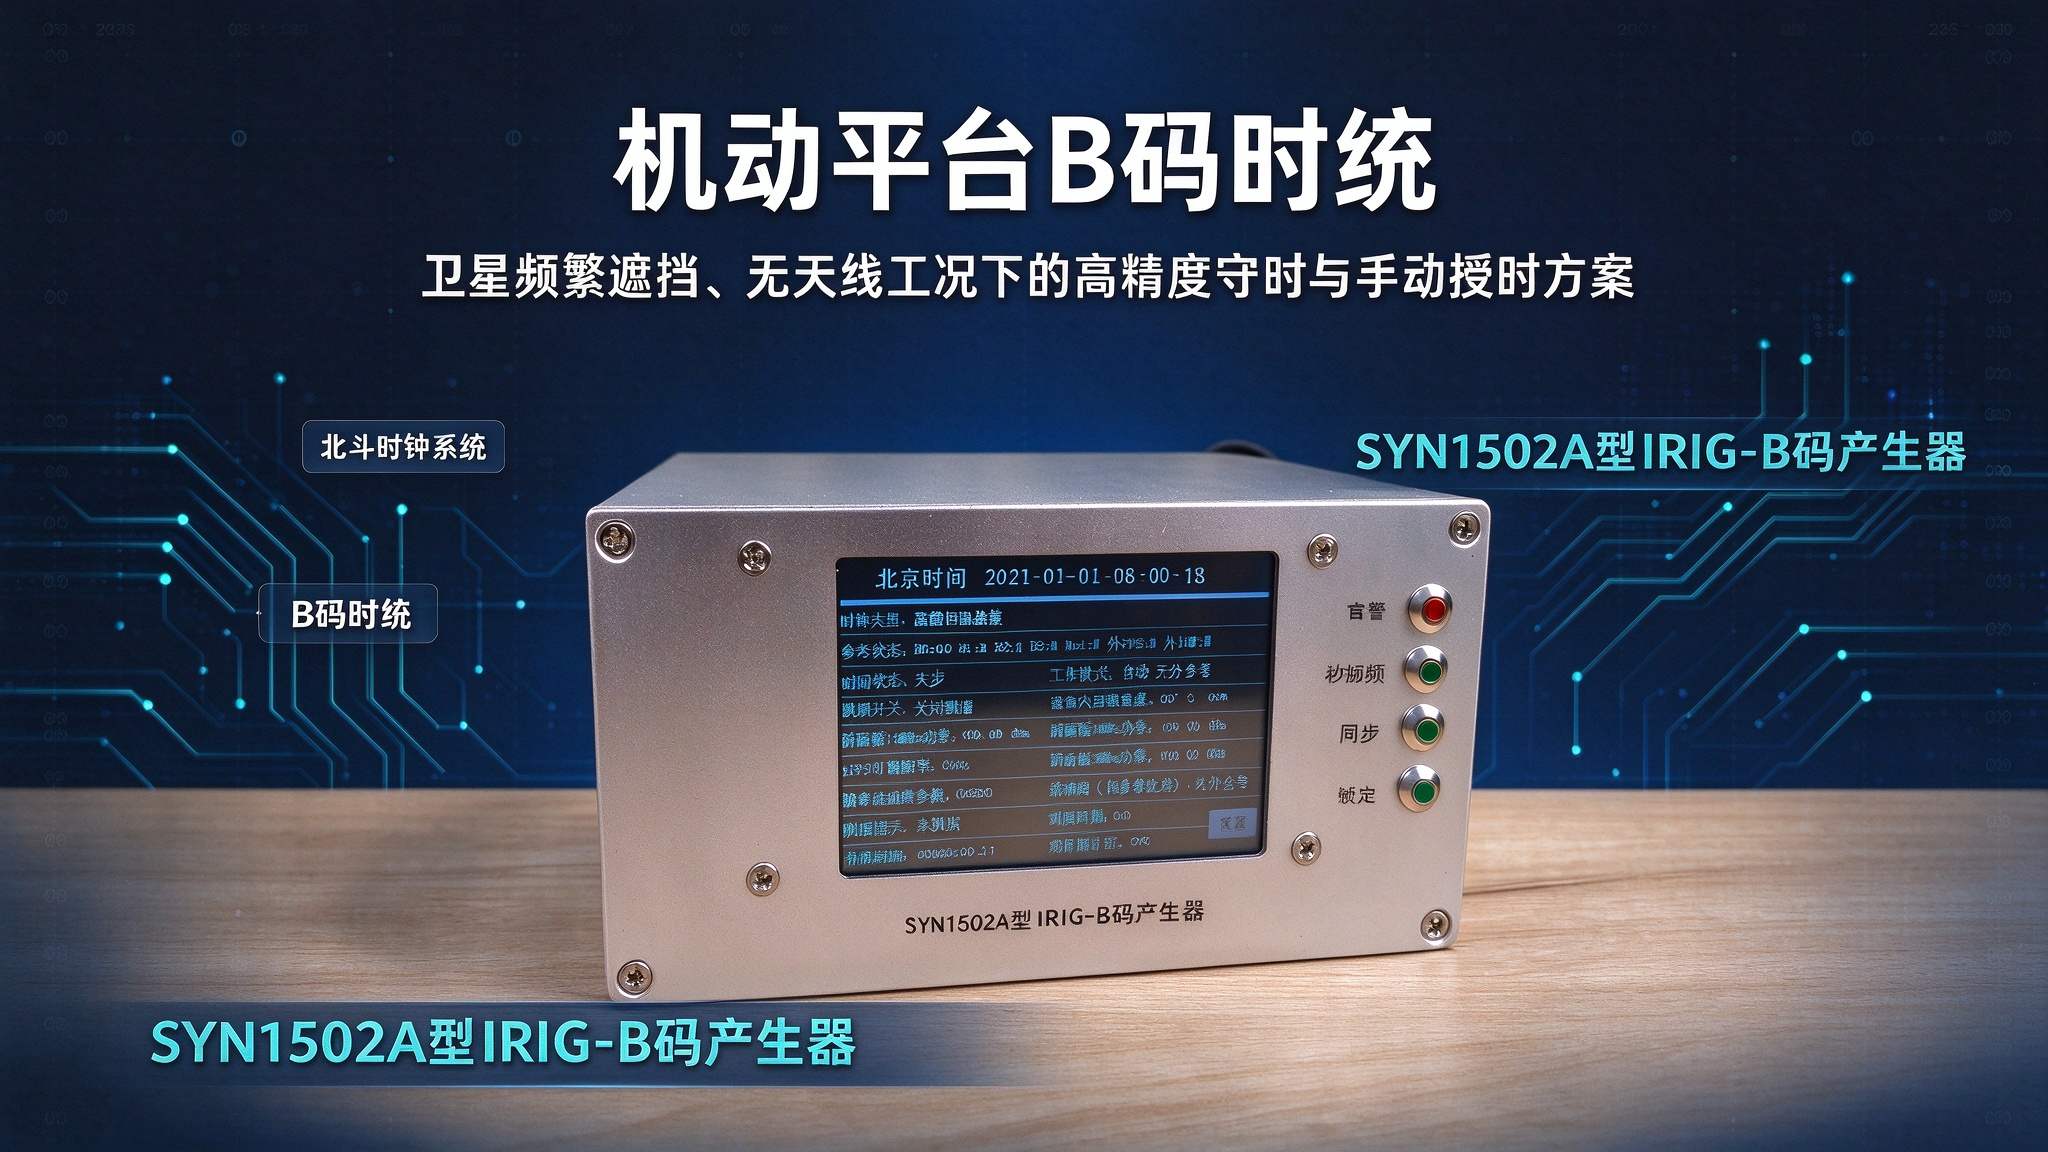
b码授时
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号