MMAO-Dyn动态优化框架与实战设计
原创
MMAO-Dyn动态优化框架与实战设计
原创
用户4859102
发布于 2026-11-17 13:04:11
发布于 2026-11-17 13:04:11
1. 项目概述:当 多智能体 遇上动态优化
如果你在搞 机器学习 或者运筹优化,肯定对“优化器”这个词不陌生。从经典的梯度下降,到如今五花八门的Adam、RMSprop,它们都是我们驯服复杂模型、寻找最优解的“引擎”。但今天要聊的这个东西, MMAO-Dyn ,它有点不一样。它不是给 神经网络 调参的,而是专门用来解决一类更棘手的问题: 动态优化问题 。
什么叫动态优化?简单说,就是你的优化目标不是一成不变的。比如,你要规划一个物流车队在一天内的配送路线,但路况、订单需求、天气都在实时变化;或者,你要调度一个微电网里的能源,但太阳能发电量、用户用电负荷每分每秒都在波动。这些问题里,最优解本身就在“动”,传统的静态优化器一上来就懵了,因为它们假设世界是静止的。而MMAO-Dyn,全称 Metabolic Multi-Agent Optimizer for Dynamic Optimization ,直译过来就是“用于动态优化的代谢多智能体优化器”。这个名字听起来很学术,但拆开看就很有意思:“代谢”和“多智能体”,这两个词组合在一起,恰恰点明了它应对动态环境的独特思路。
我最初接触到这类问题是在做一个资源调度平台时,传统的遗传算法或粒子群优化在环境参数突变时,收敛速度会急剧下降,甚至直接跑偏。后来在文献里看到多智能体系统(MAS)的思路,感觉打开了新世界的大门。MMAO-Dyn可以看作是这条技术路径上一个非常有意思的实践。它不把问题看作一个待解的“死”方程,而是看作一个由许多“智能体”构成的、会呼吸、会自我调节的生态系统。每个智能体就像生态系统中的一个生物,它们有自己的“新陈代谢”(Metabolic),能根据环境变化调整自己的“行为”和“状态”,通过彼此间的竞争、合作与信息交换,共同推动整个系统向着动态最优解演进。
所以,这篇文章适合谁?如果你是算法工程师、运筹学研究者,或者正在面临生产线调度、交通流控制、金融投资组合动态再平衡等“目标会动”的难题,那么MMAO-Dyn背后的设计哲学和实现思路,或许能给你带来一些全新的启发。接下来,我们就一层层剥开它的外壳,看看这个“代谢多智能体”到底是怎么工作的。
2. 核心设计思路:为何是“代谢”与“多智能体”?
要理解MMAO-Dyn,必须先搞清楚它为什么选择“多智能体”作为基础架构,又为什么要引入“代谢”这个生物学概念。这背后是一套针对动态优化问题痛点的系统性思考。
2.1 动态优化问题的核心挑战
传统的优化问题,我们建立一个目标函数和约束条件,然后调用优化器去找到一个(或一组)使目标函数最优的变量值。这个过程假设 模型 参数是固定的。但动态优化打破了这一假设,它引入了时间维度,目标函数、约束条件甚至决策变量本身都可能随时间变化。这带来了几个核心挑战:
- 跟踪能力 :算法不能只找到一个点就结束,它必须能持续跟踪变化的最优解轨迹。
- 快速响应 :当环境发生突变时,算法需要快速从旧的最优解区域“跳”到新的区域,避免陷入过时的局部最优。
- 历史利用 :完全抛弃之前的优化成果从头开始是低效的。好的算法应该能利用历史搜索经验,加速在新环境下的寻优过程。
- 分布式与可扩展性 :许多现实动态优化问题(如传感器网络调度、多机器人协同)本质是分布式的,需要一个能自然映射到分布式硬件或逻辑架构的算法。
2.2 多智能体系统的天然优势
多智能体系统( Multi-Agent System, MAS)为解决上述挑战提供了一个优雅的范式。在MAS中,多个自治的智能体通过局部感知和通信,协同完成复杂任务。映射到动态优化:
- 分布式求解 :每个智能体可以负责搜索解空间的一部分,或者代表一个子问题的解,天然支持并行计算和分布式部署。
- 鲁棒性与适应性 :个别智能体的“失效”或“表现不佳”不会导致整个系统崩溃。智能体可以通过简单的规则(如跟随成功者、避开拥挤区)自适应调整行为,响应环境变化。
- 涌现的群体智能 :全局最优解不是由中央控制器算出来的,而是从大量智能体简单的局部交互中“涌现”出来的。这使得系统能够处理高度非线性、动态的问题。
但是,经典的多智能体优化算法(如一些基于粒子群或蚁群的MAS变体)在应对剧烈或高频动态变化时,仍然可能显得笨重。智能体群体可能需要较长时间才能通过信息扩散重新组织起来。这时,“代谢”机制的引入就成为点睛之笔。
2.3 “代谢”机制的生物学启示与工程化
“代谢”在这里是一个隐喻。在生物学中,新陈代谢是生物体维持生命、生长和响应环境的核心过程,包括能量的获取、转换和消耗。将这一概念引入多智能体优化器,旨在赋予智能体类似的生命特征:
- 能量模型 :每个智能体被赋予一个“能量”或“生命力”属性。这个能量不是固定的,它会动态变化。
- 能量获取 :当智能体找到一个好的解(目标函数值优),它的能量会增加。这类似于生物觅食成功。
- 能量消耗 :智能体的任何活动(移动、探索、通信)都会消耗能量。这迫使智能体不能无意义地随机游走,必须高效利用资源。
- 能量阈值 :设定能量上限和下限。能量过低时,智能体可能“死亡”(被从种群中移除);能量过高时,它可能“分裂”(复制自身,增加搜索密度)或“分享”(将能量或信息传递给邻近智能体)。
- 代谢率与活动水平 :智能体的“代谢率”决定了其能量消耗速度和活动积极性。一个高代谢率的智能体更活跃、探索性更强,但能量消耗也快;低代谢率的智能体更保守,倾向于在已知的好区域精细开发。环境动态变化时,可以通过调节群体的平均代谢率来改变整体搜索策略(从激进探索到保守利用)。
- 响应动态的机制 :这是代谢模型最精妙的地方。当环境变化导致之前的好解变差时,位于该区域的智能体会迅速“亏损能量”。能量的快速下降作为一个敏感的局部信号,比全局重评估所有解的效率更高。能量低的智能体会:
- 被吸引 :向周围能量高的(可能位于新最优解区域的)智能体靠拢,实现搜索方向的快速转移。
- 改变行为 :从“开发”模式切换到“探索”模式,试图离开当前变差的区域。
- 触发群体重组 :大量智能体的同时能量下跌,可能触发群体层面的规则调整,比如提高整体代谢率以鼓励更多探索。
实操心得 :在设计能量模型时,最关键的是平衡“奖励”与“惩罚”的尺度。奖励(给好解增加能量)不能太慷慨,否则群体容易过早收敛;惩罚(消耗能量)不能太严苛,否则智能体“死”得太快,种群多样性丧失。一个经验性的起点是,让智能体在一次成功的局部改进中获得的能量,大约能支撑它进行10-20次的常规移动探索。这需要在实际问题中通过少量实验来校准。
通过将多智能体的 分布式 、自适应优势,与代谢机制带来的灵敏局部响应和资源调控能力相结合,MMAO-Dyn构建了一个能够“呼吸”、能“感知”环境细微变化并“主动”调整的有机搜索系统。这不再是机械的迭代,而更像是一个生态系统的演化。
3. MMAO-Dyn的核心组件与 工作流程 解析
理解了设计哲学,我们深入到MMAO-Dyn的内部,看看它具体由哪些部件构成,以及这些部件是如何协同工作的。我们可以把整个系统想象成一个在动态地形上寻找最高点的探险队。
3.1 智能体( Agent )的完整状态定义
每个智能体不再是一个简单的“解向量”,而是一个拥有丰富状态的实体。一个典型的智能体状态 Agent_i 可以定义为:
class Agent:
    def __init__(self, position, energy, metabolism_rate):
        self.position = position  # 当前在解空间中的位置(即候选解)
        self.velocity = None     # 移动速度/方向(用于基于位置的优化器)
        self.energy = energy     # 当前能量值,范围通常在[0, 1]或一个正实数
        self.metabolism_rate = metabolism_rate  # 代谢率,影响能量消耗速度
        self.age = 0             # “年龄”或迭代次数,可用于模拟生命周期
        self.best_position = self.position.copy()  # 个体历史最优位置
        self.best_fitness = -inf  # 个体历史最优适应度值
self.strategy = "explore" # 当前策略:探索(explore)或开发(exploit)- 位置与速度 :承载了优化问题的解信息。对于连续优化,位置是实数向量;对于组合优化,位置可能是一种编码(如排列、二进制串)。
- 能量 :核心属性。初始能量可以相同,也可以随机赋予以增加初始多样性。
- 代谢率 :可以是一个固定值,也可以根据智能体的表现(如长期是否找到好解)动态调整。高代谢率对应“激进型”探索者,低代谢率对应“保守型”利用者。
- 策略 :智能体根据自身能量、周围环境(邻居智能体的状态)和历史表现,在“广泛探索”和“深度开发”两种模式间切换。
3.2 代谢引擎:能量的流动与循环
这是MMAO-Dyn区别于普通多智能体算法的核心模块。它定义了能量如何更新,主要包含三个函数:
- 能量消耗函数 :
energy_consumption(agent, action)
- 基础代谢 :每轮迭代,智能体即使不动,也会因维持“生命”而消耗少量能量
base_cost = agent.metabolism_rate * C1。 - 行动消耗 :移动、计算等行动消耗额外能量。例如,移动距离越大,消耗越多
move_cost = C2 * distance_moved。 - 总消耗 :
delta_energy_neg = base_cost + move_cost。 - 能量获取函数 :
energy_gain(agent, fitness_value) - 当智能体评估了当前位置的适应度(目标函数值)后,根据其表现获得能量。
- 一种常见设计是相对增益:
delta_energy_pos = alpha * (fitness - avg_fitness_neighbors) / (max_fitness_neighbors - min_fitness_neighbors + eps)。这里alpha是增益系数,avg_fitness_neighbors是邻居平均适应度。这意味着,只有比周围同伴表现更好,才能获得净能量。这鼓励了差异化竞争。 - 能量更新与生命状态管理 :
agent.energy = max(0, min(energy_max, agent.energy - delta_energy_neg + delta_energy_pos))- 死亡判断 :如果
agent.energy < death_threshold(例如0.1),则该智能体被标记为“死亡”,将从种群中移除。其位置可能被一个新生智能体(随机生成或由优秀智能体分裂产生)替代。 - 分裂判断 :如果
agent.energy > split_threshold(例如0.9)且其适应度值在一段时间内保持优异,则该智能体可能“分裂”。分裂可以是在其当前位置附近产生一个略有变异的新智能体,从而加强对该有希望区域的搜索密度。
3.3 环境交互与动态响应机制
动态优化问题的“动态”体现在环境变化上。MMAO-Dyn需要感知这种变化。通常有两种方式:
- 显式检测 :定期(如每K轮迭代)重新评估所有或部分智能体历史最优位置的适应度。如果发现适应度值发生显著变化(超过某个阈值),则触发“环境变化事件”。
- 隐式检测 :利用代谢机制本身。当环境变化导致某区域适应度变差时,位于该区域的智能体会因无法获得足够能量增益而持续消耗能量,能量水平集体快速下降。监测种群平均能量的骤降或低能量智能体比例骤升,可以作为环境变化的间接信号。
一旦检测到变化,系统会启动响应协议:
- 局部响应 :能量骤降的智能体会立即切换到“探索”策略,并可能获得一个临时的能量补给或代谢率提升,鼓励它们离开旧区域。
- 全局响应 :可能暂时提高整个种群的代谢率,鼓励更多探索行为;或者引入一定比例的随机新智能体,增加种群多样性。
- 记忆利用 :虽然环境变了,但部分历史经验(如某些解的结构特征)可能仍有价值。系统可以保存一个“精英档案”,环境变化后,用新环境重新评估档案中的解,将仍然优秀的解作为“种子”智能体重新引入种群,加速在新环境下的收敛。
3.4 完整的迭代工作流程
将以上组件串联起来,MMAO-Dyn一轮典型的工作流程如下:
- 初始化 :在解空间内随机生成N个智能体,初始化它们的位置、能量、代谢率等状态。
- 评估 :计算每个智能体当前位置的适应度值(调用目标函数,需考虑当前时间的环境参数)。
- 代谢更新 :
- 对每个智能体,计算其能量消耗(基于代谢率和行动)。
- 计算其能量增益(基于当前适应度与邻居表现的比较)。
- 更新智能体能量。
- 执行生命状态检查(死亡/分裂)。
- 策略选择与移动 :
- 每个智能体根据自身能量、策略和邻居信息,决定下一步行动。
- 探索策略 :可能向随机方向移动,或向未知区域移动。
- 开发策略 :可能向自身历史最优位置、邻居最优位置或种群已知最优位置移动。
- 移动过程可以借鉴粒子群优化(PSO)的速度更新公式,但权重参数可能受能量影响(能量高的智能体更自信,给予个体认知部分更高权重)。
- 信息交换 :智能体在有限的通信半径内,与邻居共享自己的位置、适应度和能量信息。这构成了局部知识网络。
- 环境变化检测与响应 :根据预设机制检测环境是否变化,并执行相应的响应动作。
- 精英保留与当前环境记录 :环境变化后重评精英与记忆位置,维护当前环境下的最好解,并在每轮迭代后更新。
- 迭代与终止 :重复步骤2-7,直到达到最大迭代次数,或全局最优解在一段时间内稳定。
这个流程构成了一个完整的、自适应的动态优化搜索循环。智能体们在这个循环中“生存”、“竞争”、“合作”并“演化”,共同追踪着那个移动的目标。
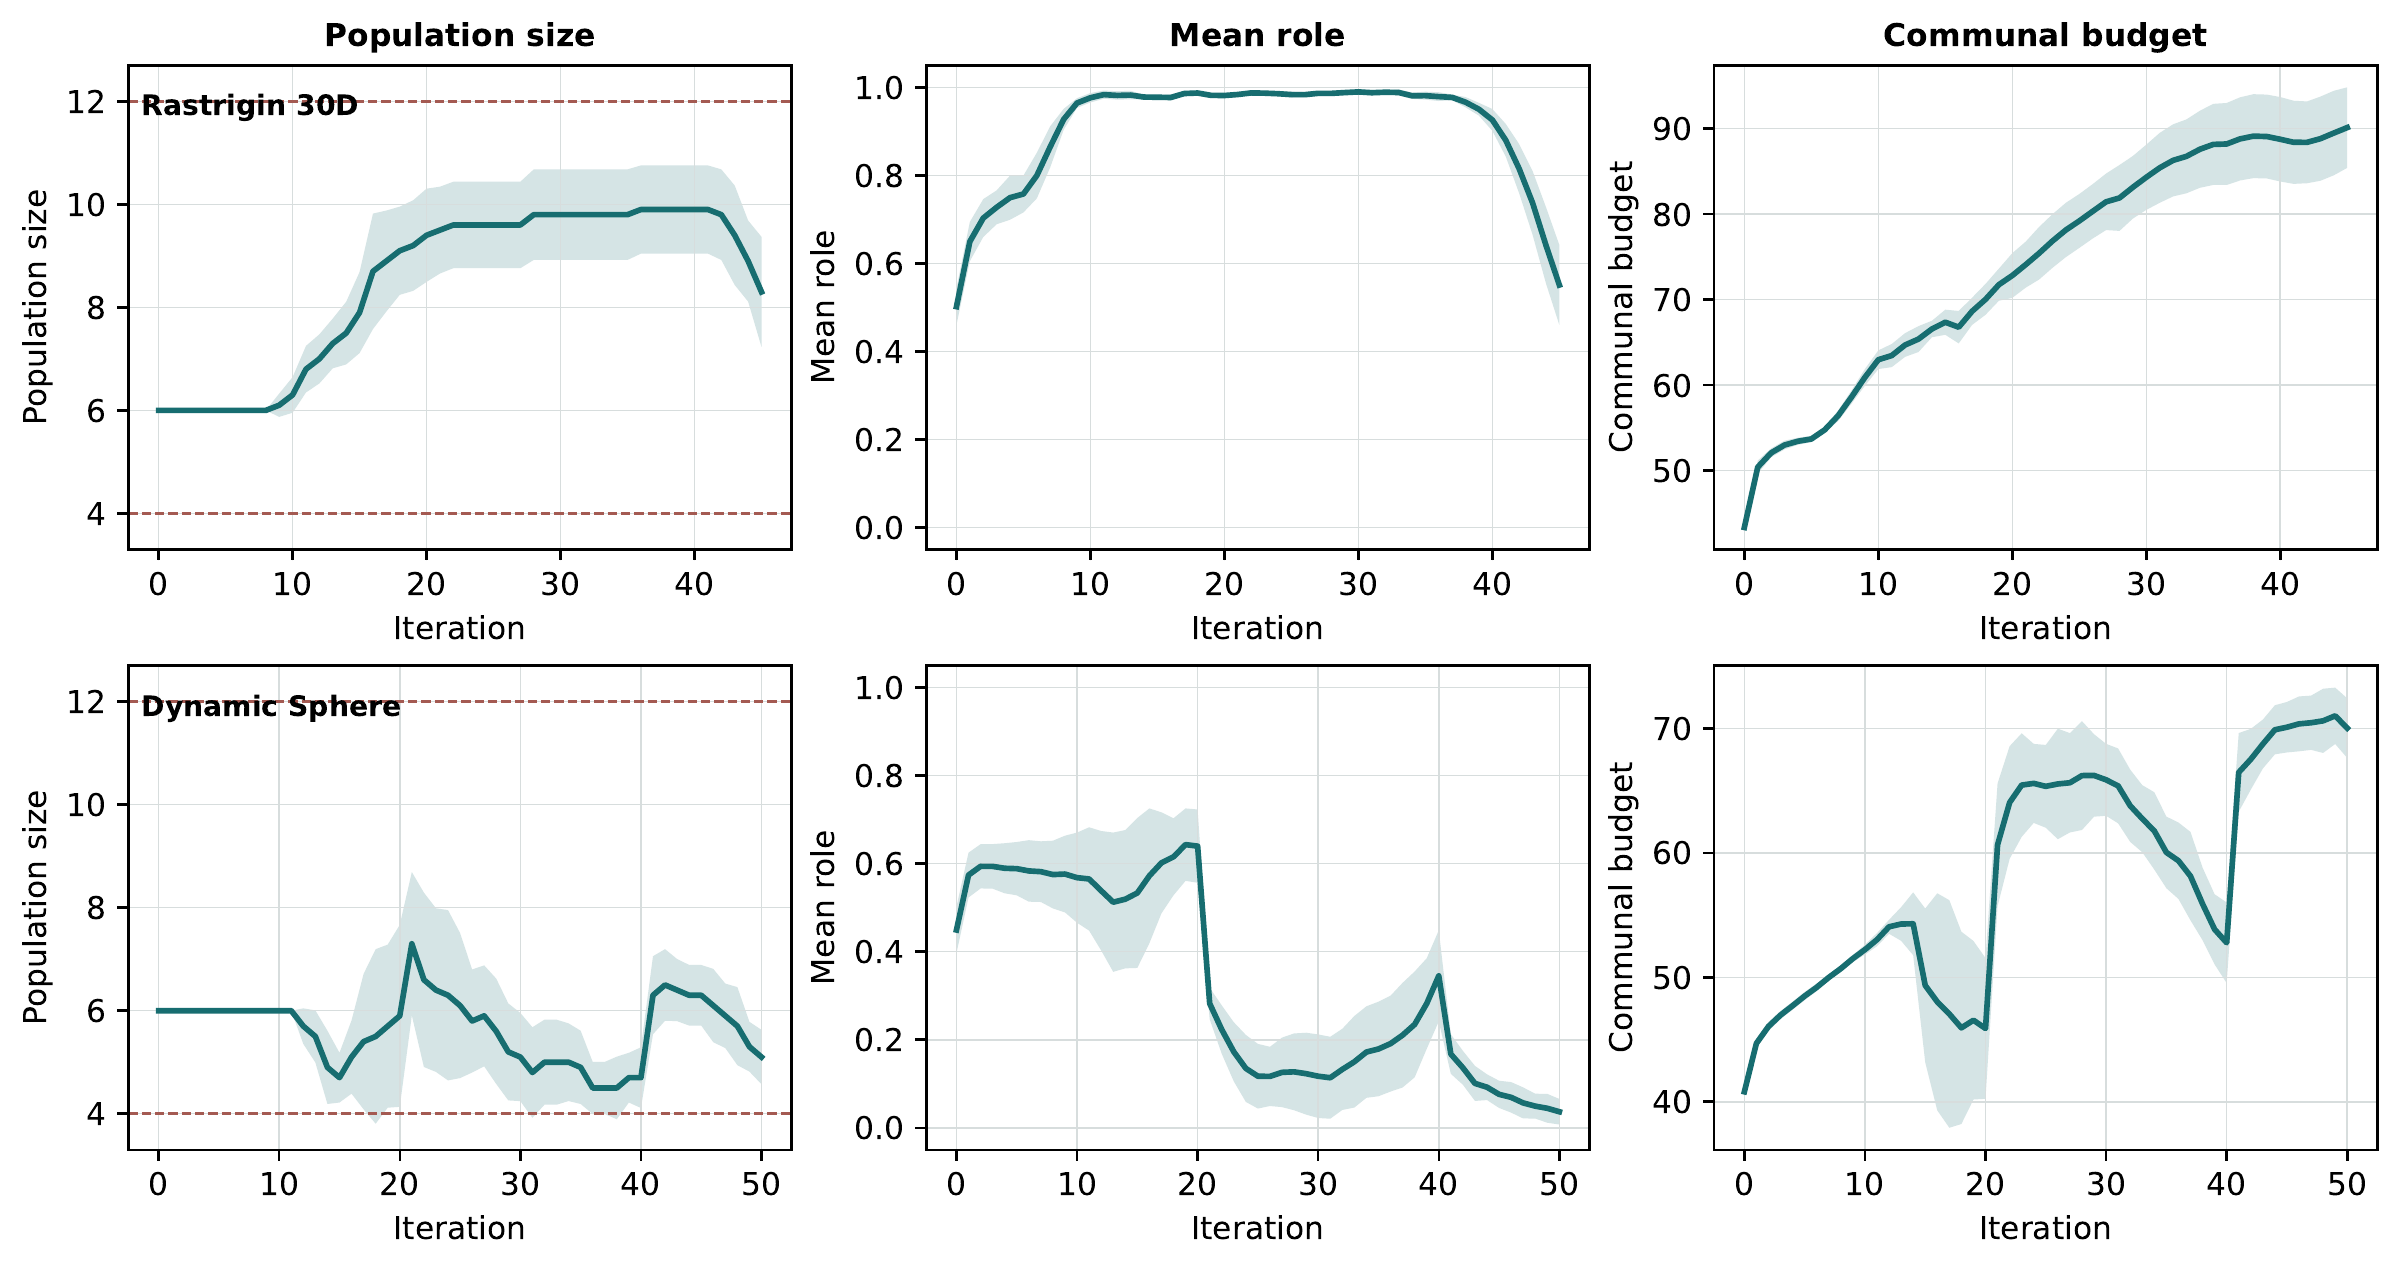
静态与动态任务中的MMAO控制状态
图1 IEEE Access论文中的代表性状态轨迹。上排为Rastrigin-30D,下排为动态Sphere,分别记录种群、平均角色和公共预算。曲线为十种子均值,阴影为95%置信区间。来源见文末图表资料。
看图1下排,约20轮与40轮发生环境变化,角色状态随之降低,公共资源也出现明显调整。种群数量在声明的4至12范围内变化。这类记录可以帮助检查一次响应是否进入了资源、角色和种群更新环节。
图中使用连续函数实验。下文的车辆路径场景用于展开领域适配设计,新增订单、路线修复和时间约束还需要各自的处理规则。
4. 关键参数调优与实操配置指南
MMAO-Dyn的强大之处在于其丰富的可调参数,这些参数共同决定了算法在具体问题上的表现。调参不是玄学,理解每个参数背后的生物学和优化原理至关重要。下面我们以一个典型的连续函数动态优化问题为例,拆解关键参数。
4.1 种群与能量相关参数
参数 | 符号/变量名 | 典型取值范围/设置 | 作用与影响 | 调优建议 |
|---|---|---|---|---|
种群大小 |
| 20 - 100 | 智能体总数。越大,探索能力越强,但计算开销越大。 | 对于低维问题(D<10),20-50足够;高维问题(D>50)建议50-100。动态变化剧烈的问题需要更大的N以维持多样性。 |
初始能量 |
| 0.5 - 0.8 | 智能体初始能量水平。 | 通常设为0.5-0.8之间的固定值或随机值。设置过高会延迟“死亡淘汰”机制生效;过低则可能导致早期大量死亡。 |
能量上限 |
| 1.0 | 智能体能量的最大值。 | 通常归一化设为1.0,便于计算。 |
死亡阈值 |
| 0.1 - 0.2 | 低于此值,智能体死亡。 | 设置过低会导致“僵尸”智能体(能量极低但未死)无效徘徊,占用资源;设置过高则淘汰过于激进,可能损失多样性。建议从0.15开始尝试。 |
分裂阈值 |
| 0.8 - 0.9 | 高于此值且表现优异,可能触发分裂。 | 控制优秀个体的复制。设置过高则分裂罕见,种群扩张慢;设置过低可能导致过早收敛于次优区域。建议0.85。 |
基础代谢系数 |
| 0.01 - 0.05 | 与代谢率相乘,决定每轮基础能量消耗。 | 决定了算法的“时间压力”。值越大,智能体“生存压力”越大,搜索过程更激进、更快,但也更可能早熟。对于缓慢变化的动态环境,可以设小一些(如0.01);对于快速变化的环境,可以设大一些(如0.05),迫使种群快速更新。 |
4.2 代谢与移动相关参数
参数 | 符号/变量名 | 典型取值范围/设置 | 作用与影响 | 调优建议 |
|---|---|---|---|---|
代谢率范围 |
| 0.5, 1.5 | 智能体代谢率的初始随机范围或动态调整范围。 | 决定了智能体群体的行为多样性。范围宽,则群体中同时存在保守者和激进者。通常固定一个范围即可,如0.8, 1.2。 |
移动消耗系数 |
| 0.001 - 0.1 | 与移动距离成正比,决定移动的能量代价。 | 惩罚长距离移动,鼓励局部精细搜索。值越大,智能体越“懒惰”,倾向于小步移动。需要根据解空间尺度调整。如果位置变量归一化到0,1,可以设为0.05。 |
能量增益系数 |
| 0.1 - 0.3 | 适应度转化为能量增益的缩放因子。 | 控制“奖励”的力度。太小则智能体难以积累能量,种群活力不足;太大则容易导致能量膨胀,削弱代谢调节的作用。建议从0.2开始。 |
认知与社会权重 |
| 借鉴PSO,如 1.5, 1.5 | 在移动更新公式中,控制个体历史最优和群体社会影响的权重。 | 可以固定,也可以设计为与智能体能量相关。例如,能量高的智能体更自信, |
通信半径 |
| 解空间直径的 5% - 20% | 智能体可以交换信息的局部邻居范围。 | 影响信息传播速度。半径大,信息传播快,收敛快但易陷入局部最优;半径小,形成多个局部群落,多样性保持好,但全局协同慢。对于多峰动态问题,建议较小的半径。 |
4.3 动态响应相关参数
参数 | 符号/变量名 | 典型取值范围/设置 | 作用与影响 | 调优建议 |
|---|---|---|---|---|
环境检测周期 |
| 5 - 20 轮迭代 | 每隔多少轮迭代显式检测一次环境变化。 | 需要根据环境变化的频率来设定。如果变化频率未知,可以设为10。过频检测增加计算开销,过疏则响应延迟。 |
变化检测阈值 |
| 0.05 - 0.15 | 重新评估的精英解适应度相对变化超过此阈值,则认为环境变化。 | 取决于目标函数的灵敏度。对于适应度值变化幅度大的问题,阈值可设高些(如0.1);对于变化细微的问题,阈值设低些(如0.05)。 |
响应代谢率提升 |
| 1.2 - 1.5倍 | 检测到环境变化后,临时将全体智能体的代谢率乘以该系数。 | 提升群体活跃度,鼓励探索。通常持续若干轮迭代(如5-10轮)。系数不宜过大,否则会造成过度随机扰动。 |
新生智能体比例 |
| 0.1 - 0.3 | 环境变化后,随机生成的新智能体占种群的比例。 | 注入新鲜血液,增加多样性。比例太高会破坏已积累的知识;太低则效果不明显。0.2是一个不错的起点。 |
实操心得 :参数调优切忌一次性调整所有参数。建议采用“分层调优法”:首先,固定动态响应参数,调优静态参数(种群、能量、代谢),让算法在一个静态问题上表现良好。然后,引入动态变化,重点调整动态响应参数(检测周期、响应强度)。一个实用的技巧是 可视化 :绘制种群平均能量、最佳适应度、种群多样性(如位置方差)随迭代变化的曲线。健康的曲线应该是:平均能量在中期后保持相对稳定;最佳适应度能阶梯式上升并跟踪动态变化;多样性在初期下降后,在环境变化时能重新抬升。
5. 实战案例:动态车辆路径问题(DVRP)求解
理论说再多,不如看一个实际例子。我们用一个简化版的 动态车辆路径问题 来演示MMAO-Dyn的应用。假设我们有一个中央仓库和若干客户点,车辆从仓库出发送货。但客户需求会动态出现(如新订单)或改变(如取消订单)。我们的目标是实时调整车辆路径,最小化总行驶距离。
5.1 问题编码与智能体设计
- 解表示 :每个智能体的“位置”代表一条完整的路径方案。我们可以用排列编码来表示。例如,有5个客户点,一辆车。一个智能体的位置可以是
[3, 1, 4, 2, 5],表示访问顺序。对于多辆车,可以加入分隔符。 - 适应度函数 :总行驶距离的负数(因为我们要最小化距离,但算法通常最大化适应度)。
fitness = -total_distance。距离计算需考虑实时路况(动态部分)。 - 智能体移动 :在排列编码的空间中,“移动”意味着对当前路径进行扰动。操作可以包括:
- 交换 :随机交换两个客户点的位置。
- 反转 :随机选择一段子路径进行反转。
- 插入 :将一个客户点插入到另一个位置。 每次移动操作后,计算新的距离,并据此更新能量。
5.2 MMAO-Dyn的定制化实现要点
- 能量增益设计 :由于DVRP计算距离开销较大,不宜频繁与所有邻居比较。可以修改能量增益公式为:
gain = alpha * (my_fitness - my_previous_fitness)。即,只和自己上一轮的表现比。如果本轮移动使距离缩短(适应度提高),则获得正能量;否则获得负能量或零。这更高效,且能激励每个智能体持续改进自身。 - 环境变化检测 :新订单到达或旧订单取消,是离散事件。我们可以通过事件驱动来触发环境变化,而不是周期性检测。当事件发生时,立即标记“环境已变”。
- 变化响应 :事件触发后:
- 所有智能体先按新的客户点集合修复路线,删除已取消客户、插入新增客户,并检查容量与时间约束,再重评路线及历史参考的适应度。修复后收益与额外成本进入后续资源更新。
- 启动一个为期
T_response轮的“响应期”。在此期间,将所有智能体的代谢率提高meta_boost倍,并允许执行更大胆的移动操作(如同时进行多次交换/插入)。 - 随机引入
p_new * N个全新的随机路径智能体。
- 精英记忆利用 :维护一个精英档案,保存历史上找到过的优秀路径模式(不一定是完整路径,可以是某些频繁出现的优质子路径片段,如
[A, B, C]总是连续出现且距离短)。环境变化后,尝试将这些优质片段作为“构建块”,插入到新生成的或现有的智能体路径中,加速形成新解。
可以把业务事件与优化器响应对应起来,先确定合法方案怎样恢复,再决定投入多少额外搜索。
业务事件 | 路线与记忆处理 | 搜索响应 | 建议记录 |
|---|---|---|---|
新订单到达 | 在可行位置插入客户,检查容量与时窗 | 比较插入位置并重新安排局部路线 | 插入成本、响应耗时、约束违反量 |
订单取消 | 删除对应客户,重评相关路线片段 | 对受影响边进行局部改进 | 新路线长度、重评次数 |
路况变化 | 更新边权,重评当前路线与精英档案 | 调整受影响路径并按需扩大探索 | 延误、恢复耗时、评价次数 |
车辆状态变化 | 固定已执行路段,重新分配未完成任务 | 在剩余可行方案中搜索 | 未服务任务、重分配成本、可行率 |
本表为DVRP应用设计清单。实际实验还应固定事件序列,确保各方法面对相同的新增、取消和路况变化。
5.3 效果对比与性能分析
为了验证MMAO-Dyn的有效性,我们可以将其与两种经典算法在动态变化场景下进行对比:
- 标准遗传算法 :每轮都从头开始运行,或保留上轮种群但重新评估适应度。
- 自适应粒子群优化 :带有惯性权重调整的PSO,能一定程度上应对动态环境。
可以设计一个模拟动态订单场景,初始有20个客户点,在第100、200轮分别增加和减少5个客户点,并为所有方法保存相同的坐标、需求、事件与种子。下面列出对比方案及需要记录的内容。
方法 | 变化后的处理方案 | 重点观察 | 成本记录 |
|---|---|---|---|
标准遗传算法 | 修复并重评种群,再继续交叉与变异 | 恢复速度、路线质量与可行率 | 评价次数、修复时间、总耗时 |
自适应PSO | 采用明确的排列编码和解码修复,再更新搜索 | 客户集合变化后的适配效果 | 解码修复与评价开销 |
MMAO-Dyn | 修复与重评候选,按恢复策略调整资源和个体 | 资源再投入是否改善恢复与路线质量 | 重评、新个体和局部改进开销 |
这组对比可以检验MMAO-Dyn的恢复投入能否转化为更快响应和更好路线。实验中应同时报告多种子的质量、恢复时间和评价成本,并结合可行率判断业务效果。图1中的连续动态实验可提供观察状态的参考,DVRP的具体收益需要按该场景测量。
踩坑记录 :在实现DVRP的移动操作时,最初设计的移动太“细微”(如只交换相邻点),导致在环境巨变(客户点增减)时,智能体需要极多步移动才能构造出一个合法新解,响应迟缓。后来改为在“响应期”允许进行“大跨度”操作(如随机切除一段路径并插入到另一位置),显著提高了重组效率。这提醒我们, 算法的操作算子需要与问题的动态特性相匹配 。在平稳期使用精细操作进行局部优化;在剧变期,则需要允许更激进的探索性操作。
6. 进阶技巧:提升MMAO-Dyn性能的实用策略
经过基础实现和案例实践,你可能已经能让MMAO-Dyn跑起来了。但要让它真正在复杂动态问题上表现出色,还需要一些进阶的“调教”技巧。这些技巧大多源于对算法运行过程的深入观察和 微调 。
6.1 异构种群与角色分工
不要把所有智能体看成一样的。可以主动在初始化时或运行中,让智能体承担不同角色,形成功能分化:
- 探索者 :赋予较高的初始代谢率和较低的能量,鼓励它们进行远距离、高风险探索。它们对能量下降的耐受度更高(死亡阈值更低)。
- 开发者 :赋予较低的代谢率和较高的初始能量,让它们专注于在已知的优秀区域进行精细搜索。它们的移动步长更小,操作更精细。
- 哨兵 :固定一部分智能体(如10%)的位置基本不动,或只在很小范围内移动。它们的主要作用是持续监测所在位置的适应度值。它们适应度的剧烈变化是环境变化的极佳指示器。
通过角色分工,种群能更系统化地平衡“探索-开发”困境。你可以通过为不同角色设置不同的参数组来实现这一点。
6.2 代谢率的动态自适应
让代谢率不再是固定或随机初始化的,而是根据智能体的“生涯表现”动态调整:
- 成功者减速 :如果一个智能体连续多轮都获得正能量(不断找到更好的解),可以适当降低其代谢率。这意味着它找到了一个“富饶”的区域,应该放缓节奏,更精细地开发,减少无谓的能量消耗。
- 失败者加速 :如果一个智能体长期无法获得正能量(能量持续走低),可以提高其代谢率。这是“背水一战”的信号,鼓励它进行更激进的移动,尝试跳出当前可能已经变差的区域。
这种自适应机制使得每个智能体都能根据自身遭遇动态调整策略,比固定的全局参数更加灵活。
6.3 基于局部密度的能量共享
在自然界,生物不仅竞争,也合作。可以在MMAO-Dyn中引入简单的合作机制: 局部能量共享 。
- 在每个智能体的通信半径内,如果某个邻居的能量低于某个阈值(如
E_death + 0.1),而自身能量较高,则可以自愿将一小部分能量转移给该邻居。 - 这种分享不是无条件的。可以设计为:分享者会记录接收者,如果未来接收者找到了更好的解,它需要“回报”一部分能量增益给曾经的分享者。
这种机制能减少优秀区域因偶然因素导致的智能体“意外死亡”,增强种群的稳定性,尤其在高噪声的动态环境中效果显著。它模拟了群体内的互助行为。
6.4 记忆与迁移学习
对于周期性或可预测的动态变化,MMAO-Dyn的记忆能力可以大大增强:
- 情景记忆 :当算法识别出一种特定的环境状态模式时(例如,通过传感器数据或目标函数特征的聚类),可以将当前种群的精英解、甚至整个种群的分布特征(如均值、方差)保存下来,并与该环境模式关联。
- 迁移启动 :当类似的环境模式再次出现时,算法可以从记忆中加载关联的种群状态作为初始种群,而不是完全随机初始化。这可以极大地加速收敛,实现“学以致用”。
这在像周期性生产调度、昼夜能源管理等问题上具有巨大潜力。实现的关键在于如何定义和识别“环境模式”,这需要结合具体领域的知识。
7. 常见陷阱、调试与性能评估
即使有了清晰的思路和巧妙的技巧,在实际实现和运行MMAO-Dyn时,你依然会遇到各种各样的问题。下面是一些我踩过的坑和对应的排查思路。
7.1 典型问题与排查清单
问题现象 | 可能原因 | 排查与解决思路 |
|---|---|---|
种群过早收敛 ,很快陷入一个局部最优解,即使环境变化也无法跳出。 |
|
|
算法响应迟钝 ,环境变化后,需要很长时间才能找到新的较优解。 |
|
|
种群多样性崩溃 ,所有智能体能量持续走低,最终全部“死亡”或聚集在非优区域。 |
|
|
计算开销过大 ,运行缓慢。 |
|
|
7.2 性能评估指标
对于动态优化算法,不能只看最终解,更要看其在整个动态过程中的表现。常用的评估指标包括:
- 离线性能 :记录算法在整个运行周期内每一时刻找到的最佳适应度,然后计算其与理论最优(或已知最优)的误差的均值或积分。这反映了算法的整体跟踪精度。
- 稳定性 :算法找到的解的质量波动程度。在平稳期,优秀算法的解应该稳定在最优值附近;在变化期,波动后应能快速恢复稳定。
- 反应时间 :环境发生变化后,算法找到的新解的质量恢复到变化前水平(或达到新环境下的满意水平)所需的时间(迭代次数)。
- 计算效率 :达到特定解质量所需的适应度函数评估次数(或CPU时间)。这是衡量算法实用性的关键。
在实验报告中,绘制 最佳适应度随时间/迭代次数的变化曲线 是最直观的方式。一条健康的MMAO-Dyn曲线应该呈现出清晰的“阶梯-平台-跌落-恢复”模式,与动态环境的变化节奏相对应。
最后,我想说的是,MMAO-Dyn不是一个拿来即用的“黑箱”优化器。它更像一个框架,一套构建自适应搜索系统的哲学。它的魅力在于其组件的可解释性和可定制性。你需要根据你的具体问题,去设计智能体的“基因”(编码)、定义它们的“生存法则”(能量模型)、规划它们的“社交网络”(通信拓扑)。这个过程本身,就是对问题深度理解的过程。当你看到自己设计的智能体群体,在模拟的动态环境中成功地追踪、围捕那个移动的最优解时,那种感觉,就像在代码世界里创造了一个充满生机的微缩生态系统。这或许就是智能优化算法最吸引人的地方。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号