
首页
学习
活动
专区
圈层
工具
发布
综合排序丨最热优先丨最新优先
时间不限
隧道UWB精确定位系统@陆禾电子
  隧道UWB定位系统的兴起,是传统定位技术失效与隧道复杂高危环境对精准位置信息迫切需求之间的矛盾。 添加描述 系统设计原则   首先根据项目实际需要结合隧道长度等现场具体情况,可作全线覆盖精准定位和危险施工区域精准定位(即掌子面定位)两种。   全线覆盖主要针对一些特长隧道,施工条件难度大,项目管理要求高的一些重点隧道工程,采用全线信号覆盖精准人员定位,每隔600-1000米安装一台定位基站,可做到隧道内的无线定位信号全覆盖,定位精度最大可达30CM 危险施工区域精准定位又称掌子面区域精准定位,即在防水板台车上安装1台高精度定位基站即可,基站将采集到进入该区域内的定位卡信号,通过无线网桥传输到后台管理系统中。   管理者能实时的观察到隧道内工作人员的即时区域位臵,实现隧道内人员精确定位。
陆禾电子
2025-10-31
4971
标签:
矿山、隧道、管廊,UWB 定位分别怎么用?
今天拆三个最常见的地下场景,聊聊 UWB 定位到底怎么落地。一、隧道:人在哪,是第一优先级隧道场景最核心的矛盾是:空间狭长、人员分散、出事就是大事。 UWB 怎么解决隧道定位的核心不是精度多高,而是全程覆盖、人不丢。典型的部署方式是:基站沿隧道侧壁或拱部等间距安装,间距根据精度要求和隧道截面调整,保证全程无盲区。 UWB 怎么解决矿山定位不是只给人戴标签,是人、车、设备三类目标同时定位:人员定位:入井人员佩戴标签,实时知道在哪个采区、哪个巷道。 UWB 怎么解决管廊定位的逻辑和隧道、矿山都不一样:平时:巡检人员带标签,知道人走到哪了、走了多久,有没有异常停留。出事时:燃气泄漏或电力故障,第一时间知道里面还有没有人、在哪个舱段。 说到底,UWB 定位的核心能力是一样的:在没有 GPS 的地下空间,知道东西在哪。但落地方式完全取决于场景。
爱蓝信科技UWB
2026-11-06
40
标签:
隧道定位系统为什么采用UWB定位技术@陆禾电子
隧道场景的特殊性决定了 UWB 定位技术是更优解。 二、UWB 技术的核心优势:精准匹配隧道需求 UWB 技术凭借自身特性,能针对性解决上述挑战,成为隧道定位的首选: 定位精度极高:UWB 通过超宽频段的脉冲信号测量时间差,定位精度可达0.3-1 米,远高于蓝牙 (3-5 米)、WiFi(5-10 米),能精准区分隧道内相邻作业的人员或设备。 三、与其他定位技术的对比:凸显 UWB 的不可替代性 通过与隧道场景中常见的其他定位技术对比,能更清晰看到 UWB 的优势: 四、UWB定位核心作用:三大关键功能支撑 UWB 定位技术其核心作用是实现隧道内人员 、设备的实时精准定位,意义在于从根本上提升隧道施工与运营的安全性和管理效率,在隧道场景中主要实现以下三大作用: 实时位置追踪:动态显示隧道内人员、车辆、机械的具体位置,精度可达 0.3-1 米,解决传统
陆禾电子
2025-11-04
9001
标签:
BUTag——喵喵锤挂件,UWB精准定位
前言BUTag 是一款 UWB 定位器,精准测距功能让你可以使用iPhone手机对它进行精准查找。 (大家有看到相关链接可以分享在留言区)01项目背景可能小伙伴们对UWB的认识还有点少,但是一定肯定听过 AirTag吧,该产品正是使用了 UWB,结合 BLE FindMy 实现了定位追踪的功能。 而最近安信可推出了全新的 UWB 模组——BU03,秉着好奇的心态做了这一款 BUTag ——喵喵锤。 如果在户外丢失,还可以结合卫星定位来找到它们具体的位置(目前还不能实现轨迹追踪,因为我们还没开发 FindMy 的功能)。03硬件设计整个项目的硬件有两个:主板和电池供电板。 蓝灯充满电:绿灯安装配件滚花螺母(M2*2*3)点击购买M2 螺丝(M2*3*4)磁铁(6*2*1mm):点击购买硬件连接指示 滚花螺母的安装位置磁铁安装示意零件说明锤子壳体和天线电池电池板BUTag 主板定位架盖子组装流程
安信可科技
2025-02-21
6150
标签:
双通道UWB定位+无线自组网免布线技术:隧道人员定位系统
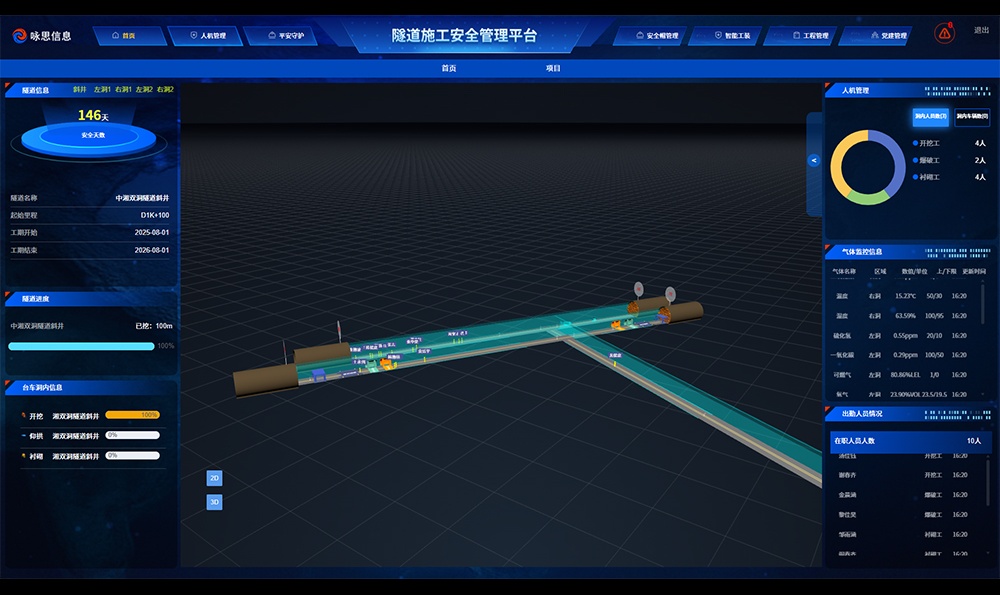
一、概述痛点:隧道多遮挡、电磁干扰强,传统定位精度不足,布线繁琐且运维成本高,安全管控滞后;方案:隧道混构定位系统采用UWB+蓝牙AOA双模态混构技术,定位基站集成UWB收发模块、蓝牙AOA定位模块及无线自组网通信模块 );-定位逻辑:采用TDOA时间差定位算法,3个及以上定位基站同步接收定位卡信号,测量信号传播时间差计算目标与各基站距离,通过自研抗遮挡算法精准解算位置坐标;-核心优势(据工程实测参考数据)抗干扰性强: 小时连续存储移动轨迹,支持按人员ID/时间区间精准查询,轨迹回放支持倍速调节→优化施工人员作业动线,辅助事故调查取证,公路隧道项目应用后可缩短事故追溯时间;-紧急救援支持:定位卡一键SOS报警,平台立即锁定被困人员位置 5.2未来发展方向-多模态融合定位:融合UWB+惯性导航+地磁校正技术,解决隧道盲区、遮挡区域定位漂移问题,计划推出试点版本;-数字孪生集成:将定位数据实时映射到隧道BIM模型,构建数字孪生隧道,支持施工模拟 六、总结基于UWB+蓝牙混构定位+无线自组网的隧道人员定位方案,可实现隧道场景高精度、低成本、易部署的安全管理目标;该方案的落地应用能有效提升隧道施工与运维的安全管控水平和运营效率,建议不同场景用户根据隧道长度
咏思信息
2026-02-04
6500
标签:
施工隧道人员定位系统采用uwb定位技术的优势@陆禾电子
施工隧道场景与 UWB 技术的结合,这个切入点非常精准,UWB 技术正是当前隧道人员定位的优选方案。其核心优势在于厘米级定位精度、强抗干扰能力和穿透性,能完美适配隧道复杂恶劣的环境。 支持多目标与低功耗:隧道内人员、设备数量较多,UWB 技术可同时精准定位数百个目标,且定位标签的功耗较低,单次充电可连续使用数月,无需频繁更换电池,减少对施工的干扰。 基于 UWB(超宽带)技术的施工隧道人员定位系统,凭借其独特的信号传输特性与精准定位能力,构建起全方位的安全管理与高效调度体系,其功能特点集中体现在以下六大维度。 1、厘米级精准定位,实现全域可视化管控   UWB 技术通过发射纳秒级非正弦窄脉冲信号,结合 TOF(测距)等核心算法,在隧道场景中可稳定实现 10-30 厘米的静态定位精度,动态定位误差亦不高于 1 3、应急响应赋能,提升救援效率与成功率  在隧道突发事故中,UWB 定位系统成为应急救援的 "精准导航仪"。
陆禾电子
2025-11-04
9870
标签:
UWB、BLE、IMU三模融合精确定位技术:咏思隧道精准定位系统的技术落地与安全应用
本文聚焦咏思信息隧道精准定位系统,采用UWB、BLE、IMU三模融合技术,结合蓝牙(RSSI)粗定位、UWB(TOF)精确定位及TDOA测向方案,实现全场景无死角覆盖与厘米级定位,支撑隧道施工安全管控、 定位逻辑:融合TOF(飞行时间)与TDOA(到达时间差)双算法——TOF通过测量信号在定位卡与基站间的往返时间计算直线距离,TDOA通过多基站接收信号的时间差实现测向,结合三角定位算法最终确定精准位置。 定位逻辑:当UWB、BLE信号均受遮挡(如隧道爆破区、密集管道区)时,IMU通过惯性导航自主计算位置,填补信号盲区;同时实时校准UWB、BLE的定位偏差,实现轨迹平滑。 三模补盲无缝切换:实现逻辑为当人员进入隧道信号盲区(如密集管道区),UWB/BLE信号中断时,系统自动切换为IMU惯性导航定位;当重新进入信号覆盖区,立即切换回UWB精确定位,确保定位无断点;核心价值: 七、总结咏思隧道精准定位系统通过UWB、BLE、IMU三模融合技术,突破了单一定位技术在隧道复杂环境下的局限性,实现厘米级定位与全场景无死角覆盖,核心价值在于提升隧道施工/运维的安全管控水平与运营效率。
咏思信息
2026-01-27
8120
标签:
隧道UWB定位的多径效应——信号在隧道里打乒乓球怎么办?
隧道里的UWB信号,就是这个处境。 但"能分辨"不等于"一定能抓对"隧道里的多径比普通室内环境凶残得多。金属台车的反射信号有时候比直射信号还强,算法可能"误判"——把反射信号当成直射信号,导致定位飘移。 以下数据来自国内某隧道项目实测(2023年,双频UWB系统,TWR测距模式):场景首径检测成功率定位误差直视空旷>99%10~30厘米单台车遮挡85~92%30~80厘米多台设备密集60~75%0.5~ 隧道越乱,精度掉得越狠。这也是为什么隧道UWB不能只靠硬件,算法才是灵魂。工程上怎么对付多径?办法一:宽带特性本身UWB的极宽频带(>500MHz)本身就是最好的"抗多径武器"。 看多标签并发隧道里几十上百个工人同时工作,标签之间会互相干扰。好的系统能在高密度场景下保持首径检测准确率。问清楚:你们的系统单区域支持多少标签同时定位?碰撞退避机制是什么?4.
爱蓝信科技UWB
2026-07-01
3880
标签:
三步实现精准人员管理:UWB定位系统实施案例
某汽车制造厂通过UWB系统实现人员精准定位管理引言:传统人员管理的痛点与突破在现代企业管理中,人员定位管理长期面临三大难题:定位精度不足、响应速度慢、系统集成困难。 某大型汽车制造厂通过部署UWB(超宽带)定位系统,仅用三个月时间就实现了从传统粗放式管理到厘米级精准管理的跨越式升级。本文将揭秘这一成功案例的实施路径。 第一步:需求分析与方案设计精准定位需求挖掘:厂区内2000+员工动态管理危险区域(高压电、机械臂)实时监控应急情况下快速人员定位定制化方案设计:采用TDOA(到达时间差)定位算法厂区每100㎡部署4个定位基站员工佩戴低功耗 UWB工牌标签(续航12个月)与现有MES系统无缝对接UWB定位系统三层架构:感知层、网络层和应用层第二步:系统部署与调试优化关键实施节点:基站部署:根据厂区CAD图纸规划最优位置,避开金属遮挡标签发放 定位的未来该汽车厂的实践表明,UWB定位系统已从技术概念走向成熟应用。
上海飞远光电
2025-09-03
8200
标签:
隧道受限空间 UWB 人员定位测距模型、盲区覆盖与同步技术实现
隧道属于典型波导型狭长封闭空间,卫星信号完全失效,混凝土衬砌、钢拱架、施工机械构成密集反射与遮挡,UWB人员定位在该场景要实现稳定可用,需在测距建模、盲区覆盖、时间同步三条技术链上协同设计。 一、测距模型与误差建模隧道人员定位的测距层以TOF飞行时间为原始观测量,工程上有两种实现模型:TWR双向测距:标签与基站互发测距帧,两端各自读取本地发送/接收时间戳,用(t_round−t_reply) 该模型标签功耗低、并发容量大,是长大隧道主流选择,但前提是所有基站处于同一时间基准,同步残差会按几何关系直接放大为定位误差。两者的观测量都需建立完整误差模型。 多源融合填补:标签集成IMU/PDR,在UWB观测中断的短暂窗口内以惯性航位推算维持轨迹连续,UWB恢复后回灌观测修正漂移;同时引入隧道设计轮廓、断面边界、中线先验作为几何约束因子,剔除物理上不可能的离群点 因此隧道UWB定位的技术设计应把三者放在同一误差预算中统一核算,而不是各自达标后简单叠加。
南通旭阳数字科技
2026-11-06
130
标签:
问题归档专栏文章快讯文章归档关键词归档开发者手册归档开发者手册 Section 归档