
腾讯云
开发者社区
文档
建议反馈
控制台
登录/注册
首页
学习
活动
专区
圈层
工具
MCP广场
文章/答案/技术大牛
搜索
搜索
关闭
发布
文章
问答
视频
用户
沙龙
专栏
专区
综合排序
丨
最热优先
丨
最新优先
时间不限
六
轴
机械
臂
机械
臂
人脸识别和跟踪
使用一个桌面型的
六
轴
机械
臂
,在
机械
臂
的末端安装一个摄像头,来进行人脸识别和跟踪的一个功能。该功能分为两个模块,一个是人脸识别模块,另一个是
机械
臂
的运动控制模块。 在前文有介绍到怎么控制
机械
臂
的基本运动和人脸识别是如何实现的,在这里就不再复述了,本篇的内容主要是介绍是如何完成运动控制模块的。 vd_source=1681243624b5ec5ad26495e4f08e54c0
机械
臂
的运动控制模块 接下来介绍运动控制的模块。 总结 这个人脸识别和
机械
臂
跟踪项目到目前就算是做完了。 这次使用的mechArm是一款中心对称结构的
机械
臂
,在关节运动上有所限制,如果将程序运用在活动范围更加灵活的mycobot上可能是不一样情况。 如果你对项目有啥想要了解更多的地方请在下方给我留言。
大象机器人
2023-02-10
1.8K
0
标签:
人脸识别
对象存储
编程算法
开源
六
轴
协作
机械
臂
MechArm案例演示!
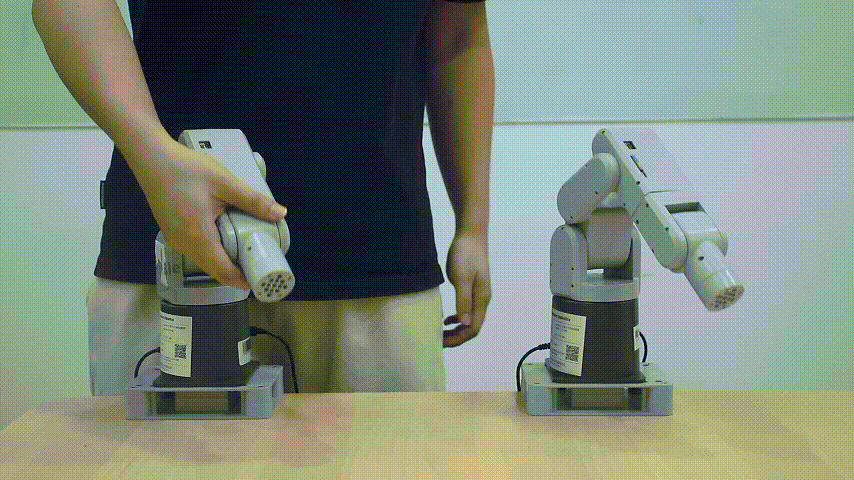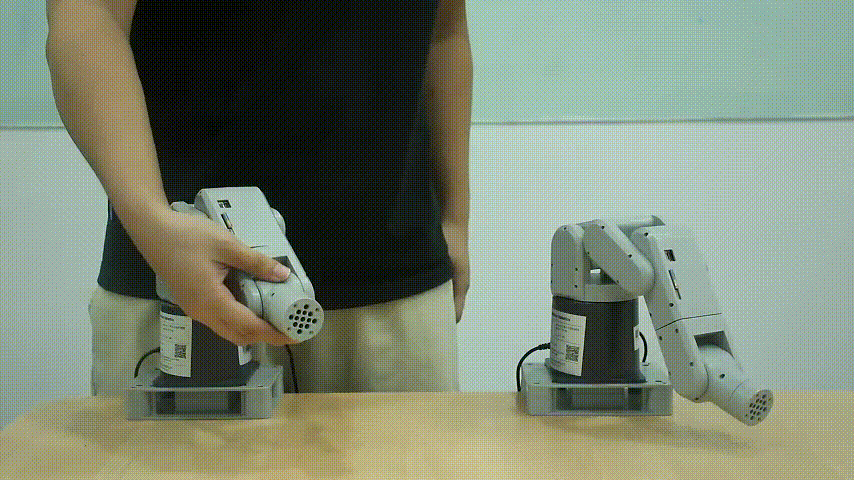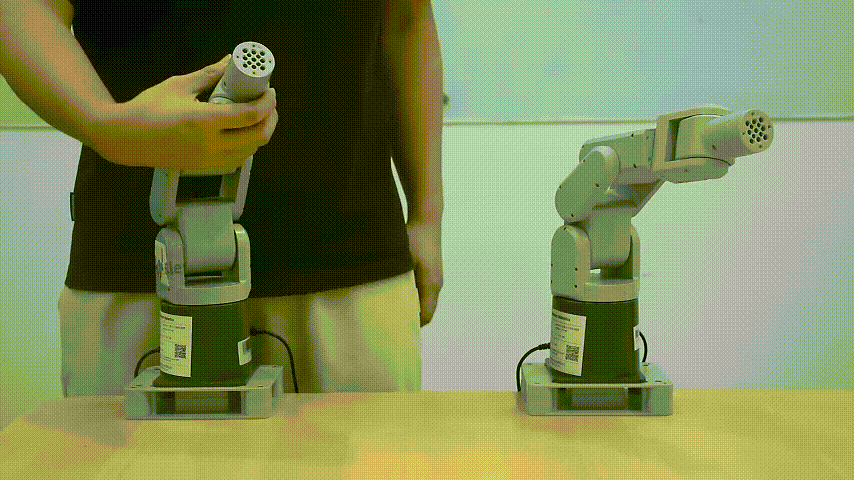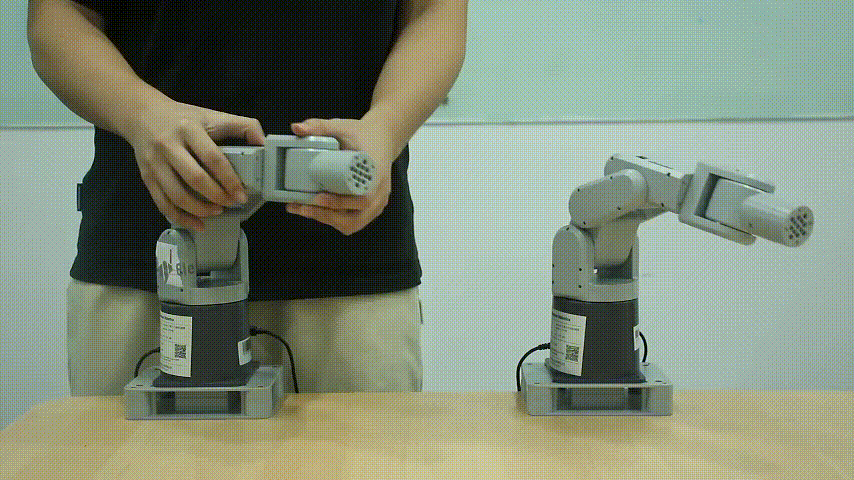
介绍今天,我将向大家展示一个我独立设计并实现的
机械
臂
模型。这个模型的核心功能是实现实时的手势追踪——只需用手轻轻拖拽,
机械
臂
就能立即跟随你的动作进行移动。
机械
臂
设备mechArm 270 M5mechArm 270 是一款
六
自由度的
机械
臂
,它精巧的结构设计,能够放入一个书包里,携带和方便。 较为重要的一点是开放了很多控制的API,用python能够快速开始对
机械
臂
的控制。没有很复杂的操作,甚至还有图形编程,这对一些不是很懂代码的人也能够快速上手控制
机械
臂
。 下面我将手动施教的
机械
臂
简称为R1,跟随运动的
机械
臂
简称为R2。Control robotic arm:上边已经提到了如何控制
机械
臂
,使用pymycobot库提供的方法就可以实现了。 Motion Control methods:R1
机械
臂
可以用手拖动,时时刻刻返回当前
机械
臂
的角度信息,R2
机械
臂
接收R1的
机械
臂
角度信息进行控制。
大象机器人
2023-11-28
1.3K
0
标签:
python
人工智能
MyCobot
六
轴
机械
臂
的基本操作(二)
(3)手动将
机械
臂
的每节
机械
臂
定位卡位对齐,如图: 总共
六
节
机械
臂
都要对齐。然后我们点击:”校准舵机:开始校准“,要连点
六
次。这个时侯
机械
臂
会自动进行舵机的校准工作。如图所示,这样舵机就校准好了。 (2)欧拉坐标:用于表示空间中某个点的姿态,是在直角坐系中的某个点,沿x,y,z
轴
任意
轴
旋转一定角度后的一个计算值,该值称为该点在此位置的一个姿态。 (3)
机械
臂
的关节角度这里所说的是
机械
臂
和关节间的角度与1、2、所描述的空间坐标要区分开。还记得前面我们校准
机械
臂
时的零位吗?
机械
臂
的角度,就是每一
轴
,相对于这个定位标志的角度。 因为我们讲的是
六
轴
机械
臂
,所以各关节的角度表示为:([J1,J2,J3,J4,J5,J6],50),注意方括号里面是
机械
臂
各关节的角度,圆括号里面的50,指的是
机械
臂
到达指定角度的速度。 这一章我们就介绍到这里,下一章我们将以
六
个小程序,为大家展示
机械
臂
的运行。本文为CSDN博主「BBM的开源HUB」的原创文章,使用产品为大象机器人mycobot,侵删。
大象机器人
2022-09-29
888
0
标签:
ssh
ide
MyCobot
六
轴
机械
臂
(五)--Myblockly拖拽式编程
MyCobot
六
轴
机械
臂
(五)--Myblockly拖拽式编程Myblockly是一个完全可视化的模块化编程软件,通过拖拽代码构建块或者其他视觉线索,而不是手动编写基于文本的代码。 (图5)二:操作界面简介如图6中“1”表示拼图工具栏,即包含了逻辑控制拼图、变量设置拼图、数学函数拼图、文本类型拼图以及控制
机械
臂
方法拼图等。
大象机器人
2022-10-14
1.2K
0
标签:
机器人
医疗
场景连接
python
c++
开源
六
轴
协作
机械
臂
MechArm 拖动示教模型案例
介绍今天,我将向大家展示一个我独立设计并实现的
机械
臂
模型。这个模型的核心功能是实现实时的手势追踪——只需用手轻轻拖拽,
机械
臂
就能立即跟随你的动作进行移动。
机械
臂
设备mechArm 270 M5mechArm 270 是一款
六
自由度的
机械
臂
,它精巧的结构设计,能够放入一个书包里,携带和方便。 较为重要的一点是开放了很多控制的API,用python能够快速开始对
机械
臂
的控制。没有很复杂的操作,甚至还有图形编程,这对一些不是很懂代码的人也能够快速上手控制
机械
臂
。 下面我将手动施教的
机械
臂
简称为R1,跟随运动的
机械
臂
简称为R2。Control robotic arm:上边已经提到了如何控制
机械
臂
,使用pymycobot库提供的方法就可以实现了。 Motion Control methods:R1
机械
臂
可以用手拖动,时时刻刻返回当前
机械
臂
的角度信息,R2
机械
臂
接收R1的
机械
臂
角度信息进行控制。
大象机器人
2023-11-06
1.3K
0
标签:
python
人工智能
开源
机器人
大象机器人开源
六
轴
机械
臂
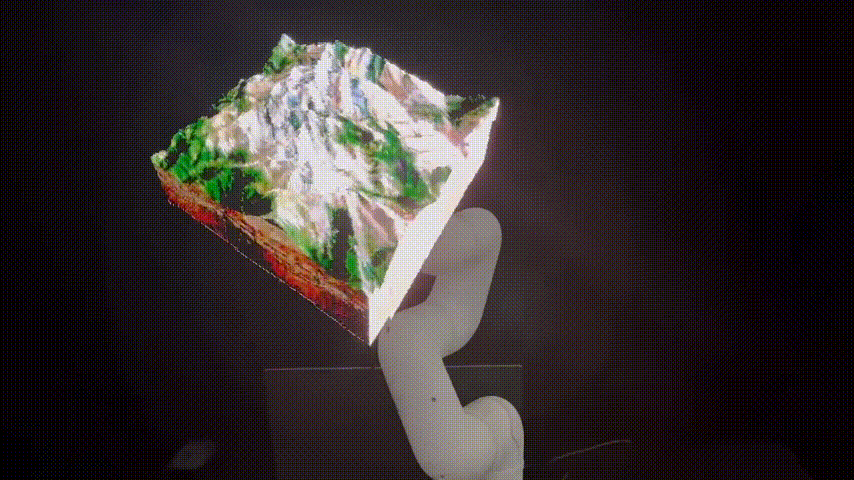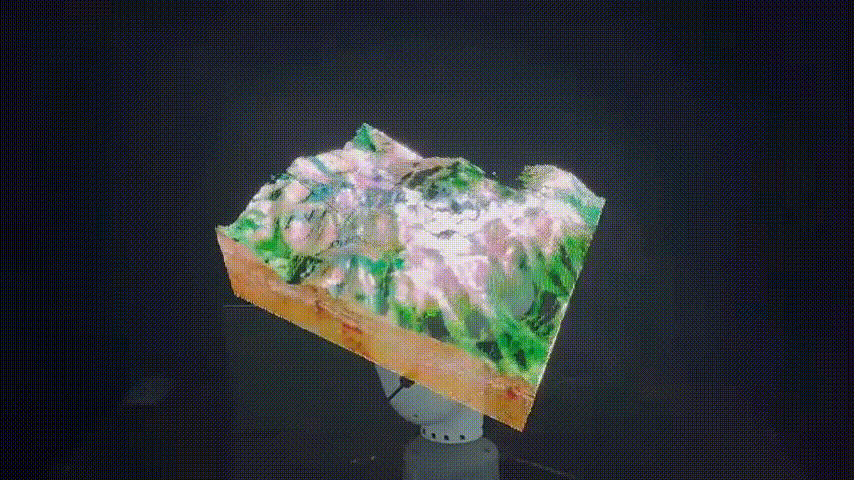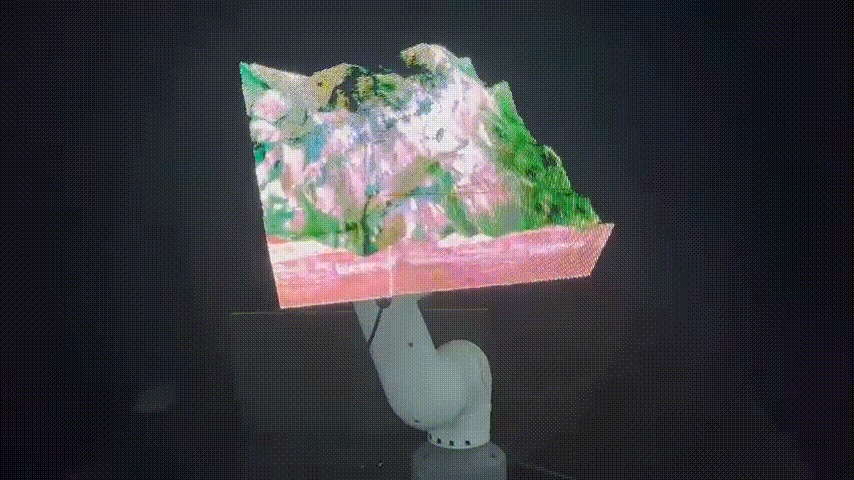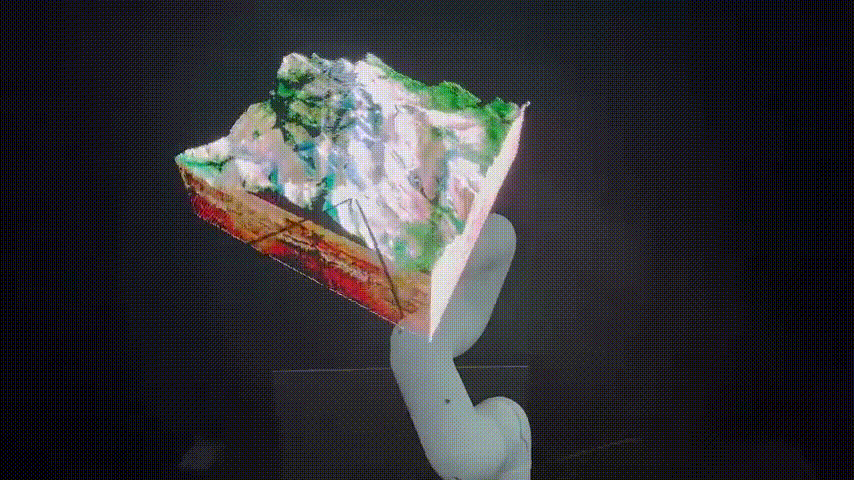
myCobot 320全息投影
控制
机械
臂
我们的目标是设计一套myCobot320
机械
臂
运行的轨迹,这套轨迹需要保证不影响全息影响的观看。 下面图片中的代码是
机械
臂
运动轨迹的图形代码。 myBlockly的底层代码是python编写的,所以我们也可以直接使用python代码来控制
机械
臂
,下图是python的代码。 ,就需要等待3s 然后再发送下一个关节角度给
机械
臂
。 下图就是整个过程了 总结 整个流程下来看着只是
机械
臂
充当一个支撑,展示着全息影像设备。 例如,在制造或物流行业,可以使用
机械
臂
和全息技术相结合,实现更高效的生产和物流操作。在医疗行业,也可以利用
机械
臂
和全息技术相结合,实现更加精准的手术和治疗。
大象机器人
2023-03-10
1.5K
0
标签:
python
使用ChatGPT学习大象机器人
六
轴
协作
机械
臂
mechArm
学校给我们提供了一个小型的
六
轴
机械
臂
,mechArm 270M5Stack,我打算使用ChatGPT让它来辅助我学习如何使用这个
机械
臂
并且做一个demo。 在此之间我已经对机器人相关的知识有所了解了,直接让它给我调查我现在这款
机械
臂
是什么该如何使用。 然后我自己尝试了使用代码控制
机械
臂
做一个循环动作。 ,有些指令会被吞掉,导致
机械
臂
没有办法运动。 及时是一无所知的
机械
臂
,也能再很快的上手使用。
大象机器人
2024-02-01
1K
2
标签:
机器人
python
人工智能
开源
MyCobot
六
轴
机械
臂
开箱及开发前的准备工作(一)
MyCobot
机械
臂
是一款入门级的
六
自由度
机械
臂
,目前是国产
机械
臂中价格和性能十分优良的
机械
臂
,本讲主要以MyCobot 280pi机
臂
的开箱搭建和开发前的准备工作为起点为小伙伴们详细的介绍这款
机械
臂
的搭建 MyCobot消费级的
机械
臂
有四种型号的
机械
臂
,M5版本、Pi版本、Arduino版本、JN版本,这里我主要以树莓派的Cobot作为我们教学的设备。 一:开箱1、标准配置的设备开箱主要有以下几个部件2、固定
机械
臂
这里强烈建议初学者要定订固定底座,因为你不可能每次运行的时侯都用手扶着,另外就是
机械
在运动的时候万一扫到什么东西可能会给你带来损失,所以
机械
臂
的安装尽量估算好周边的距离
机械
臂
固定件有好几种,我这里使用的是G型底座,直接卡在了桌子边上。 二、上电设置开机后进入这个界面 开发前的准备工作,主要是设置我们的网络、ssh、VNC、校准
机械
臂
等工作,好的让我们开始设置吧!
大象机器人
2022-09-28
893
0
标签:
bash
bash 指令
ubuntu
linux
ssh
开源
六
轴
机械
臂
myCobot 280末端执行器实用案例解析
本文中主要介绍4款常用的
机械
臂
的末端执行器。 ProductmyCobot 280 M5StackmyCobot 280 系列是世界最小最轻的
六
轴
协作机器人,体积小巧但功能强大,具备丰富的软硬件交互方式及多样化兼容拓展接口,支持多平台的二次开发,有效帮助用户实现多场景的应用 不建议吸取体积较大的物体,体积较大的物体会在
机械
臂
运动的时候不一定能够保持稳定。 物体克重不建议超过150g,
机械
臂
末端的负载最大负荷是250g适用于物体表面积较大的,因为双头吸泵的设计适合吸取较大的物体。 Summary在这篇文章中,我向大家介绍了四款出色的
机械
臂
末端执行器。通过深入探索每一款执行器的功能和特点,我们可以看到它们在不同的应用领域中的独特优势。
大象机器人
2023-10-16
1.5K
0
标签:
人工智能
开源
大象机器人
六
轴
协作
机械
臂
myCobot 320 进行手势识别
例如,用户可以使用该库获取
机械
臂
的角度、发送角度指令来控制
机械
臂
的移动,或者获取和发送
机械
臂
的坐标信息。 使用这个库唯一的标准是,得使用mycobot 系列的
机械
臂
,这是专门为mycobot进行适配的一款
机械
臂
。 产品介绍myCobot 320M5 stackmyCobot 320 M5 是大象机器人开发的一款面向用户的
六
轴
协作
机械
臂
。它具有350mm的工作半径和最大1000g的负载能力。
机械
臂
运动控制我一开始的想法是,当相机识别到手势的时候就会给
机械
臂
发送一条控制命令,这里我们先简单的设置一个让
机械
臂
点头的动作。 尽管目前仅实现了有限的几个手势与
机械
臂
动作的对应,但它为未来更广泛的
机械
臂
应用奠定了基础。结合手势与
机械
臂
的创新尝试不仅提升了我的编程技能,还锻炼了我的问题解决能力,为未来的相关项目提供了宝贵经验。
大象机器人
2024-02-01
1.3K
0
标签:
开源
python
人工智能
问题归档
专栏文章
快讯文章归档
关键词归档
开发者手册归档
开发者手册 Section 归档