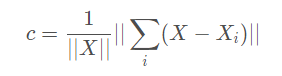

腾讯云
开发者社区
文档
建议反馈
控制台
登录/注册
首页
学习
活动
专区
圈层
工具
MCP广场
文章/答案/技术大牛
搜索
搜索
关闭
发布
文章
问答
视频
用户
沙龙
专栏
专区
综合排序
丨
最热优先
丨
最新优先
时间不限
薄膜应力测试仪(
激光
曲率
法
) 测试原理及样品要求
薄膜应力测试仪(
激光
曲率
法
) 测试原理及样品要求在半导体、微电子、光伏及新材料等领域,沉积在基片上的薄膜其内在应力是决定器件性能与可靠性的关键参数。 薄膜应力测试仪,特别是基于
激光
曲率
法
的设备,已成为该领域的主流测量工具。本文将以FST5000薄膜应力仪为例,详细介绍其测试原理与样品要求。 一、 核心测试原理:从
激光
扫描到Stoney公式
激光
曲率
法
薄膜应力测试仪的核心原理,建立在经典的基片弯曲
法
和Stoney公式之上,并通过先进的
激光
扫描技术实现了高精度的非接触测量。
激光
曲率
法
的实现: FST5000仪器通过一束高精度的
激光
束,以非接触的方式快速扫描样品表面。测量时:扫描与探测:
激光
器发射的
激光
束照射到样品表面,其反射光被高灵敏度的位置探测器接收。 总结FST5000薄膜应力测试仪凭借其基于
激光
曲率
法
的先进测量原理,提供了快速、精准、非接触的应力分析方案。
测试狗科研
2025-11-03
765
0
标签:
材料研究平台
测试服务
检测工具
曲率
曲率
用于描述函数弯曲的程度,本文记录定义以及计算方法。 定义
曲率
:针对曲线上某个点的切线方向角对弧长的转动率。
曲率
越大,表示曲线的弯曲程度越大。
曲率
用 K 表示;切线方向角用 α 表示;弧长用 s 表示;半径用 r 表示。 的切线夹角为 \Delta \alpha,那么这两个切线过 x 和 x’ 的垂线交点 o,由于 \Delta s 长度接近 0,因此可以认为 ox = ox’,以 o 为圆心, ox 为半径的圆叫做
曲率
圆 (密切圆), o 就是点 x
曲率
圆的圆心——
曲率
中心,ox 为
曲率
半径,长度为 r,那么就有等式: 推导过程 公式推导 设曲线的方程为 y=f(x),且 f(x) 具有二阶导数。 求 d \alpha: 参数方程 同理,若曲线由参数方程给出: 计算
曲率
k: 总结 参考资料 https://www.cnblogs.com/wsgxg/p/16751156.html https:
为为为什么
2024-09-26
1.2K
0
标签:
函数
html
https
alpha
com
LOAM论文和程序代码的解读
作者提出用
曲率
信息来区分
激光
点,这显然是个非常大的创新点。但是我们扪心自问,这个公式并不复杂,高中生都可以理解,而且特征点的概念也并不是什么开天辟地的创新。 但是将特征点的概念推广到
激光
点云领域可能是作者的一大贡献。 根据
曲率
值大小,可以对点进行分类。论文中分成两类:
曲率
大的是角点,
曲率
小的是平面点。 对于多线
激光
雷达来说,计算
曲率
c 是分别针对单个线进行的。但是velodyne 16线
激光
雷达返回的点云数据是按照先上下,后左右的顺序,如下面的动画所示。 求解非线性最小二乘问题的常用方法有LM( Levenberg-Marquardt)方法和高斯牛顿
法
。作者在论文中声称采用了LM方法,但是在程序中却使用了高斯牛顿
法
。 雅克比矩阵由一阶导数构成,求导数可以采用数值
法
,也可以用解析
法
。
点云PCL博主
2022-12-27
1.5K
0
标签:
lm
point
对点云匹配算法ICP、PL-ICP、NICP和IMLS-ICP的理解
它充分利用实际曲面的特征来对错误点进行了滤除,主要使用的特征为
法
向量和
曲率
。 在误差项里除了考虑了点到对应点切面的距离,还考虑了对应点法向量的角度差。 既然NICP方法考虑了
法
向量和
曲率
,那么就涉及到了如何求解点的
法
向量和
曲率
。 下面简述论文中的方法: 1)高斯拟合。找到点p_i周围半径R范围内的所有点V_i。求解均值和协方差。 T} \leftarrow \Delta \mathbf{T} \oplus \mathbf{T} \end{aligned} 对NICP的总结: 1)由于在寻找点匹配的过程中,考虑了环境 曲面的
法
向量和
曲率
3)特征点的选取 选取思路: 具有丰富特征的点,即为结构化的点:具有良好的
曲率
和
法
向量的定义。
曲率
越小的点越好,因为
曲率
为0代表着直线,代表着最结构化的点,也代表着具有非常好的
法
向量定义,能够提供足够的约束。
首飞
2022-08-17
7.8K
0
标签:
编程算法
serverless
基于
曲率
的体素聚类的三维
激光
雷达点云实时鲁棒分割方法
尽管其重要性,但现有的方法不能同时满足速度和精度;特别是,在3D视觉领域中执行分割的方法速度太慢,无法在实时处理中使用,在本文中,我们提出了
曲率
体素聚类(CVC),这是一种利用
激光
雷达优化的
曲率
体素快速准确地分割三维
激光
雷达点云的方法 主要贡献 本文提出了基于
曲率
的体素聚类(CVC)方法,这是一种快速而准确的3D
激光
雷达点云分割方法。 故本文的主要贡献如下: 新的空间方法,我们设计了
曲率
体素,这是一个
激光
雷达优化的空间单元,反映了3D
激光
雷达点云的显著特征. 算法,提出了CVC方法,这是一种利用
激光
雷达优化的
曲率
体素和高效的基于哈希的数据结构分割三维
激光
雷达点云的有效方法。 我们用以下想法解决上述挑战: 1)
曲率
体素:球坐标中的一种新型空间基元。 2)弯曲体素聚类(CVC):一种使用
曲率
体素的新分割算法。提出了一种基于
曲率
体素的三维
激光
雷达数据快速准确分割方法CVC。
点云PCL博主
2022-02-08
1.7K
0
标签:
图像处理
编程算法
基于
曲率
的图重新布线
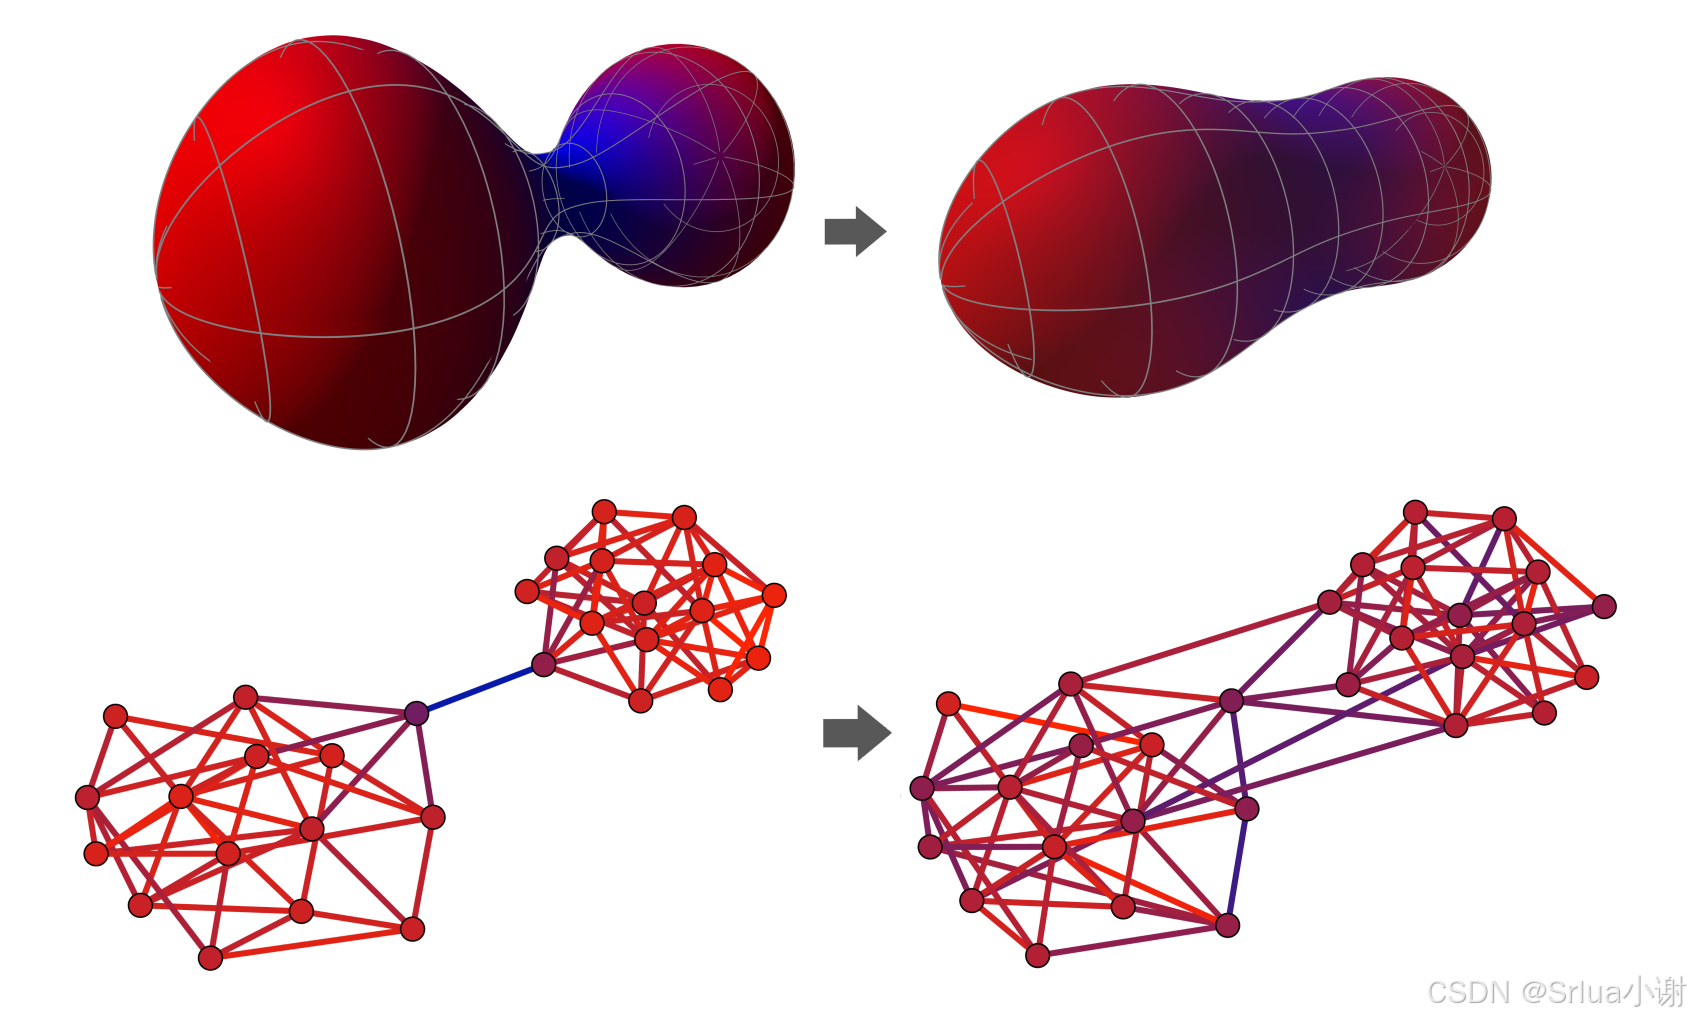
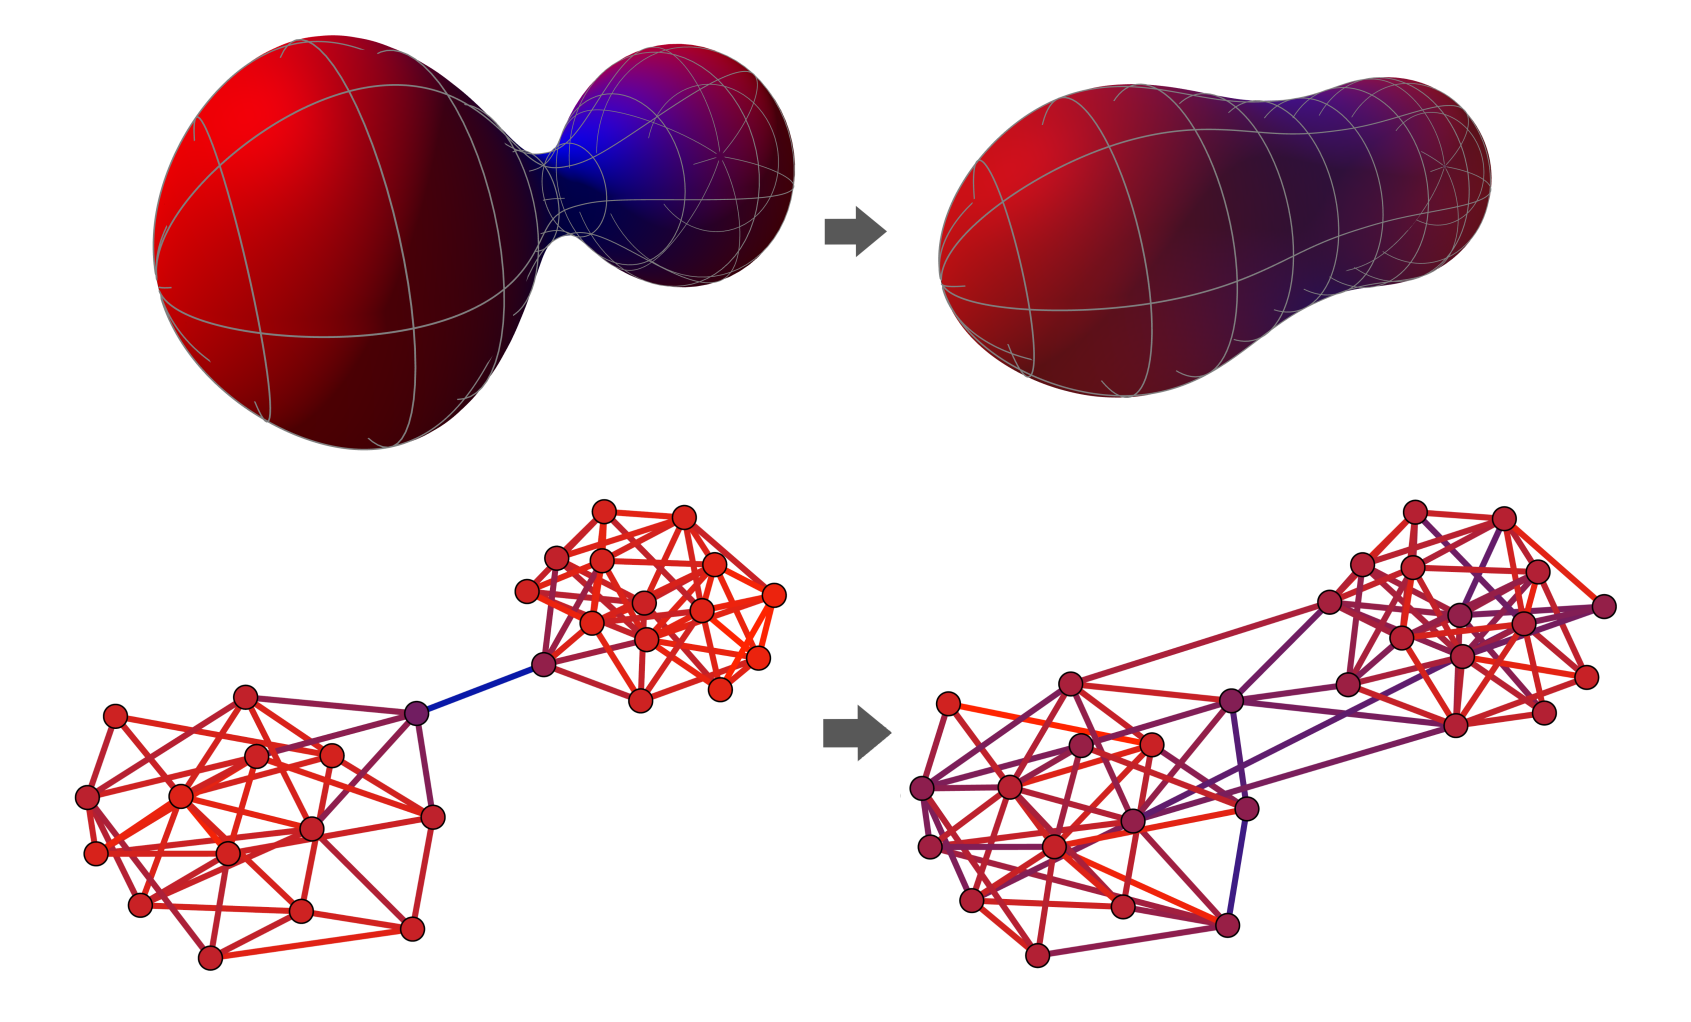
为此,本文引入了一种新的基于边的组合
曲率
,并证明了负
曲率
边是导致过度挤压问题的原因。本文还提出了一种基于
曲率
的图重现布线方法,以缓解过度挤压问题。 上图:曲面上
曲率
的演变可能会减少瓶颈。 蓝色代表负
曲率
;红色代表正
曲率
。 算法在每次迭代中都会添加一条边来支持图中最负
曲率
的边,然后移除最正
曲率
的边。 要求k∈B1(i),l∈B1(j)k∈B1(i),l∈B1(j)是为了确保我们在最负
曲率
的边i∼ji∼j周围添加额外的3-cycle或4-cycle。这是一个局部修改。 移除
曲率
最大的边是为了平衡
曲率
和结点的度的分布。
Srlua
2024-12-11
990
0
标签:
脚本
论文
数据
算法
测试
ICP算法改进--基于
曲率
特征
算法步骤:利用二次曲面逼近方法求每点的方向矢量以及
曲率
;根据
曲率
确定特征点集;根据方向矢量调整对应关系,从而减少ICP算法的搜索量,提高效率。 ? ICP算法改进原理: ① 计算方向矢量 对一点Pi,方向矢量等价于该点与其邻域Nb(Pi)的最小二乘拟合平面的
法
向量n(Pi)。 当Err最小时,n(Pi)的值为拟合平面的
法
向量,此问题可转化为求取协方差矩阵的最小特征值对应的特征向量问题: ? 上式 ,其最小特征值对应的特征向量就是所求点的方向矢量n(Pi)。 ②
曲率
计算 利用MLS算法计算点云每一点的高斯
曲率
和平均值
曲率
。MLS是沿向量场 n(x)方向,能量函数e(y,a)的局部最小值。 ? 其中:y-位置向量;a-方向向量;Vi-
法
向量;qi-点集Q中的点。 则有: ? ③ 坐标变换计算 对n组对应点集合P’和Q’,坐标变换的计算实质是使得目标函数最小化: ?
点云PCL博主
2019-07-30
3.8K
0
标签:
编程算法
曲率
传感器——传感器(三)
曲率
传感器 本期推文对课题组前期
曲率
传感器相关的工作进行介绍,具体文章见(Adhesion-Free Thin-Film-Like Curvature Sensors Integrated on Flexible 上下表面的应变之差与
曲率
成正比的这一基本原理,具体推导过程如下所示: 传感器处于纯弯曲状态时,位于中间层两侧的敏感元件发生相应的形变,其电阻随即发生相应的变化,其
曲率
k可以表述为: 其中,t 为中间层的厚度 ,εtop及εbottom为分别为顶层和底层敏感栅的应变;对于
曲率
传感器,电阻变化率与应变之间的关系为: 则
曲率
与电阻变化率之间的关系为: 通过搭接电桥,实现
曲率
传感器电阻变化量与电学信号的转换,具体如下所示 固定
曲率
的亚克力圆柱,具体试验结果如下所示: 量程又称“满度值”,表征传感器或系统所能承受最大输入量的能力,数值上等于传感器上下限之差的模,当输入量在量程范围内时,测试系统正常工作,从图中可以看出,柔性
曲率
传感器的输出信号和
曲率
成线性关系 ;基于非接触式的光学方法设计的传感器(光栅测量、
激光
测距、
激光
干涉和图像分析等),设计制作成本比较高,使用范围有一定的局限性;
联远智维
2022-01-20
2.6K
0
标签:
腾讯云测试服务
LOAM论文介绍与A-LOAM代码简介
之后许多
激光
SLAM算法借鉴了LOAM中的一些思想,可以说学习LOAM对学习3D
激光
SLAM很有帮助。本文对LOAM算法,以及简化版的开源代码A-LOAM进行简单介绍。 然而LOAM并没有采用全部的
激光
点进行匹配,而是筛选出了两类特征点,分别是角点和平面点。 所谓角点,是当前
激光
扫描线束上
曲率
较大的点;而平面点,即
曲率
较小的点。 2.2.2 平面点到平面距离的计算 计算平面点到对应平面距离时,也需要首先拿到平面的方程,即平面上一点与平面的
法
向量。 2.2.3 一些其他细节 a) 在角点和平面点的选择上,为了使分布更加均匀,通常将
激光
雷达一圈的扫描均匀分成几个部分,分别在每个部分中提取
曲率
最大(角点)和最小(平面点)的几个点。 对于当前扫描的一个角点,提取对应子地图中多个近邻角点,通过奇异值分解求出这些角点的主方向,从而的到直线方程,从而计算点到直线距离;对于平面点,通过寻找最小特征值对应的向量得到拟合平面的
法
向量,从而计算点到平面距离
3D视觉工坊
2020-12-11
2.4K
0
标签:
https
网络安全
编程算法
图像处理
【论文复现】基于
曲率
的图重新布线
为此,本文引入了一种新的基于边的组合
曲率
,并证明了负
曲率
边是导致过度挤压问题的原因。本文还提出了一种基于
曲率
的图重现布线方法,以缓解过度挤压问题。 0] # 邻接矩阵 A = A.cuda() N = A.shape[0] # 边的个数 C = torch.zeros(N, N).cuda() # 初始化Ricci
曲率
矩阵 max_iterations为最大迭代次数 for x in range(max_iterations): can_add = True # 3.1 根据BFC算法更新Ricci
曲率
矩阵 and (not G.has_edge(i, j)): candidates.append((i, j)) # 3.3 根据边添加之后对Ricci
曲率
的提升程度 ,其中remove_bound为
曲率
最大上界 if remove_edges: ix_max = C.argmax().item() x
Eternity._
2024-12-13
468
0
标签:
数据
算法
编程
测试
论文
问题归档
专栏文章
快讯文章归档
关键词归档
开发者手册归档
开发者手册 Section 归档