
首页
学习
活动
专区
圈层
工具
发布
综合排序丨最热优先丨最新优先
时间不限
PID的那些事——参数整定
讲了几天的PID算法的知识,终于上调参的内容了激动~ 调参的方法可以分为两大类,理论整定法和工程整定法,不过理论整定对我们实践虽然有帮助,但是实践上的参数整定用工程整定法就够了,工程整定法包括:凑试法、 Kp调好后,就开始调积分,Ti初值设为5/6的Kp,然后从大到小整定。 如果系统还需要微分进行预判的话,将Td弄成经验值或者按Td=1/4的Ti,然后逐渐加大。 临界比例法 该方法针对的是模拟PID控制器,不过数字PID控制器的采样周期T取得足够小的话,原则上也是可以使用的,在闭环控制系统里,将调节器置于纯比例作用下,从小到大逐渐改变调节器的比例系数,得到等幅振荡的过渡过程 此时的比例系数称为临界比例系数Ku,相邻两个波峰间的时间间隔,称为临界振荡周期Tu,然后再按照“先P再I最后D”的顺序进行参数整定,整定的初始值采样经验公式进行,如果遇到的系统把P弄到最大的值了都没法产生等幅振荡 ,可以把这个最大的值当成是Ku进行参数整定。
狂人V
2020-06-29
2.5K0
标签:
PID自整定功能
推荐参数或手动输入值 在手动调节模式下,可改变PID参数,并按更新PLC按钮来更新PLC中的参数 启动PID自整定功能 选择高级选项按钮进入高级参数设定 当前采样时间 指示当前使用的采样时间 时间选项设定 参见:手动调整PID回路参数 第三步:在e.区点击高级选项按钮,设定PID自整定选项。 要使用自整定功能,必须保证PID回路处于自动模式。开始自整定后,给定值不能再改变。 第五步:如果用户想将PID自整定的参数应用到当前PLC中,则只需点击更新PLC。 通过程序中判定当 Vm.7=1 时表示 PID 整定已完成,将整定建议的参数传送(move)到 PID 运行参数里。 PID 整定控制面板 当自整定完成(Vm.7=1)后,程序执行将整定后的参数更新到 PID 参数中。
科控物联
2022-03-29
7.1K0
标签:
PID参数自整定终极指南:基于继电反馈的智能调节算法详解
前言 作为经典PID控制器还存在PID参数整定的问题。 很显然,调节模式就是指我们正常使用的PID控制器,而整定模式就是我们用以整定PID参数的过程。  在整定模式下,我们将系统的操作转换为开关方式,即输出值在最大值和最小值之间周期性的转换。 PID参数继电反馈自整定的结构图如下: 从上图中我们可以知道,当需要PID参数整定时,开关置于继电环节,系统按继电反馈建立起稳定的极限环振荡后,就可以根据系系统响应特征确定PID参数。 2、算法设计 我们已经明白了PID参数继电反馈自整定的基本原理,那么我们究竟如何实现呢?在接下来我们就来设计基于继电反馈PID参数自整定的具体实现算法。   当整定过程实现4次过零后,说明整定成功能,这时我们需要根据我们测量到的数据计算PID参数。
芯动大师
2025-06-26
1.9K0
标签:
导纳控制的参数整定解析
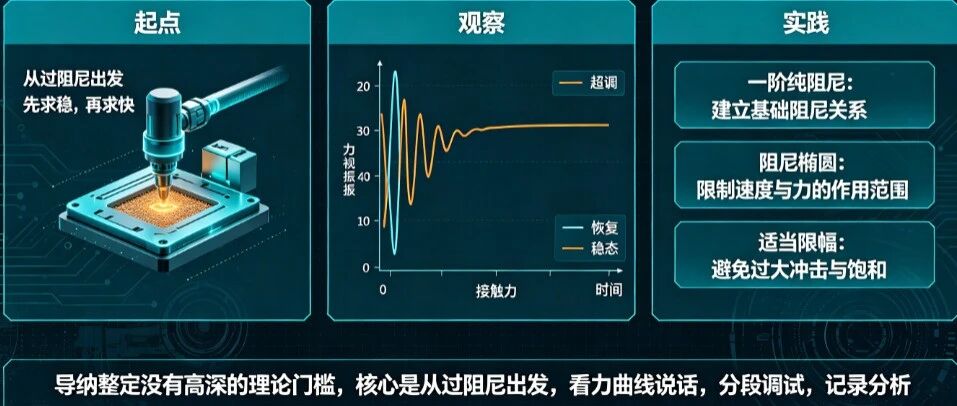
导纳控制的参数整定是三分理论、七分实验的工作,对于清洁机器人这种低速恒力贴合场景,整定难度低于高速力控,且有一套成熟的工程方法论可循。 一、明确整定目标与评估指标 1.1 整定目标 在清洁场景中,导纳控制的终极目标可以归结为: 目标 量化标准 接触无冲击 接触瞬间力峰不超过设定值的 1.5 倍 恒力稳定 稳态力波动在 ±0.3~0.5 二、导纳参数整定流程 准备阶段:确定导纳结构 在整定前,先根据任务选择导纳的阶数: 导纳形式 方程 适用场景 一阶纯阻尼 DΔx˙=FerrDΔx˙=Ferr 新手、低速恒力贴合 一阶刚度+阻尼 DΔx  D,整定难度最低。 五、总结备忘 整定顺序: 确定导纳结构(一阶纯阻尼)。
索旭东
2026-09-15
1840
标签:
# PID 整定不必靠手感:离线助手 + 可交互预测图
一、这个技能是什么PID参数整定验证助手是一个运行在 WorkBuddy 里的技能,帮一线控制工程师在工程现场快速得到可用的 PID 整定参数,并在投运前用一张阶跃响应预测图“验证”整定效果。 二、什么时候用一个新回路要投自动,不知道初始参数怎么给;现有回路震荡、有余差、响应迟钝,想判断是不是 PID 参数问题;现场没有高级整定软件,或装置区没外网,需要离线工具;整定完想在投运前先看一眼“这套参数下去 输出包含什么参数表:直接给 Kp Ti Td 数值 + 推荐模式(P/PI/PID)+ 数据来源标注;投运步骤:手动 → P → I → D 的顺序与注意事项;现场整定记录表(可填模板):测试条件 六、安装与调用技能已在 SkillHub 发布(名称:PID参数整定验证助手),配套压缩包含 SKILL.md、配置样例、同步脚本与变更说明。 workbuddy的技能/PID参数整定验证助手/,WorkBuddy 启动后自动可用。
兔子-Y
2026-08-19
2330
标签:
MIT模式参数整定的完整方法
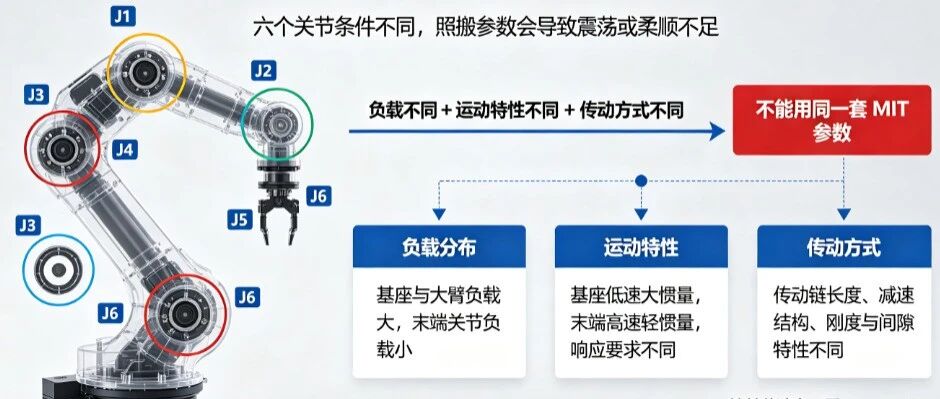
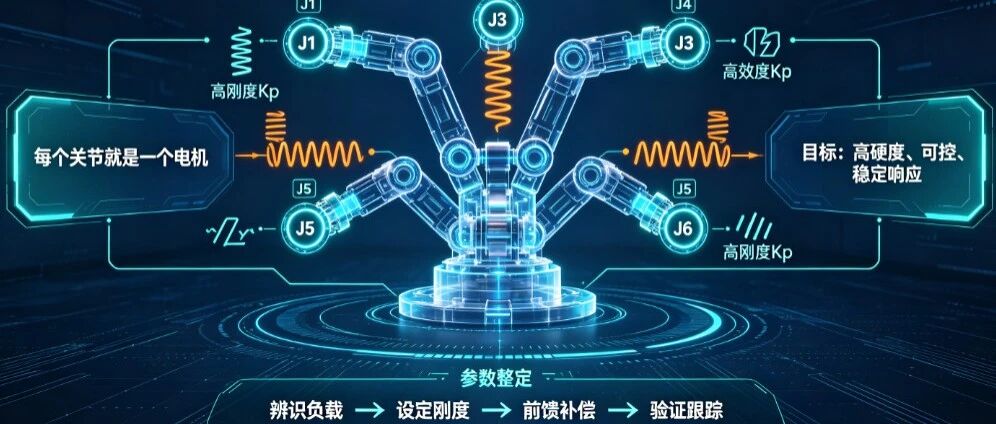
一、MIT模式的参数全景 MIT模式控制律: 每个关节需要整定或获取的参数如下: 参数 物理含义 整定方式 获取难度 Kp 虚拟弹簧刚度,抵抗位置偏差的能力 实验整定 低 Kd 虚拟阻尼,抑制速度和振荡 下面逐一分析每类关节的特点和整定侧重点。 关节分类与整定侧重 关节 类型 负载特性 运动特点 Kp 参考 整定重点 J1(大臂旋转) 旋转,竖直轴 承担整臂惯量,重载 中速旋转,启停频繁 高(200~500 Nm/rad) 惯量大,需要大 Kp 编写一个简易的整定GUI脚本:让操作员通过滑动条调节 Kp,Kd,τff,实时观察阶跃响应曲线。 每个关节保存三组参数:快速段、柔顺段、退出段,在状态机里按阶段切换。 整定一次后固化:除非更换清洁模组或机械臂结构,否则不需要重新整定。 这种方法的整定时间大约1~2小时/关节,6个关节预计1天完成,且结果稳定可靠。
索旭东
2026-09-15
2050
标签:
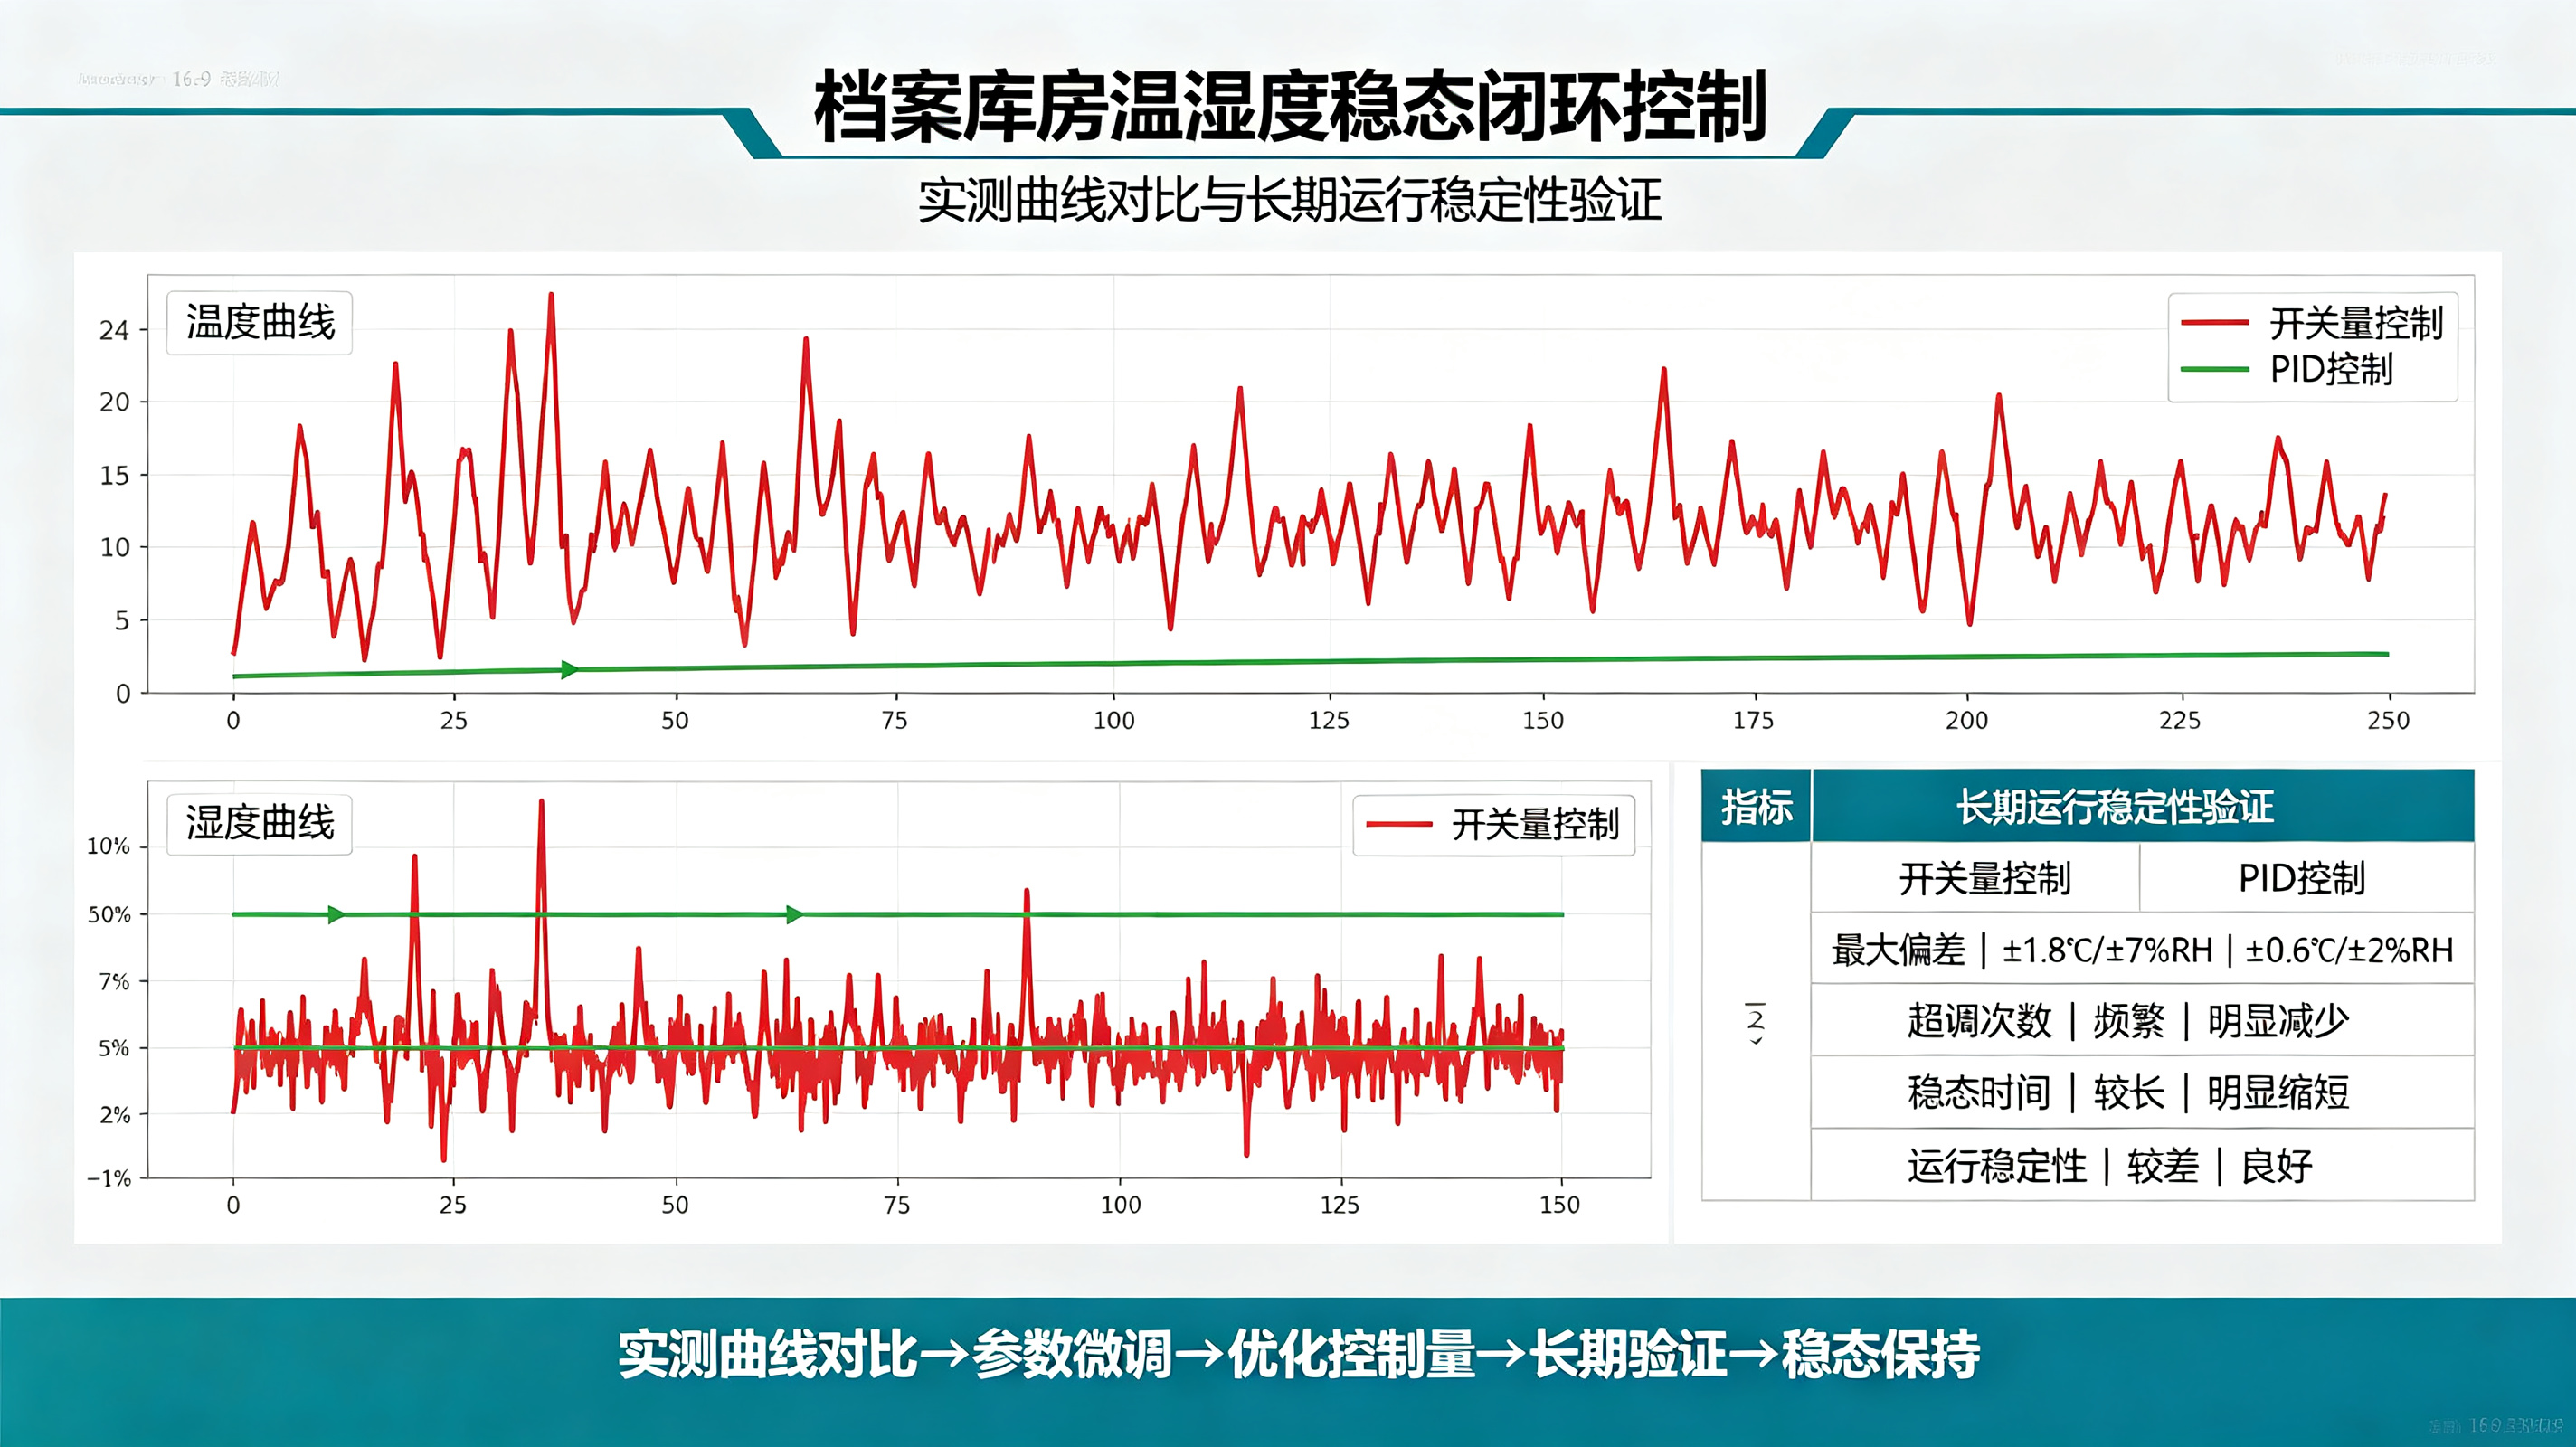
档案库房温湿度稳态闭环控制:抑制环境参数震荡的 PID 参数整定实践
档案库房温湿度稳态闭环控制:抑制环境参数震荡的 PID 参数整定实践摘要:档案库房属于高等级精密环境场所,对温湿度平稳性、波动范围、长期一致性具有严苛的行业规范要求。 三、库房现场PID参数分步调试整定方法为兼顾档案库房环境安全与调试稳定性,杜绝调试过程中环境剧烈波动,项目采用工程临界整定法,遵循“先比例、后积分、再微分、稳态微调”的分步整定流程,实现参数精准适配,全程不影响档案正常保管 第一步,纯比例参数整定。 第二步,积分参数整定。在比例稳定的基础上,小幅叠加积分作用,逐步消除系统稳态残差,修正环境长期漂移问题,严格控制积分强度,避免积分过量导致的超调回弹。第三步,微分参数整定。 本文通过库房专属PID算法适配、分步参数整定、积分防饱和与微分限幅优化,构建了一套适用于存量档案库房的温湿度稳态闭环控制体系。
盛世宏博科技
2026-09-15
1810
标签:
关节电机MIT模式的参数整定工程
这个弹簧的行为由MIT模式的三个参数决定: 参数 物理含义 软件类比 Kp 弹簧的硬度:位置误差1度,电机出多大力 像 Web 超时重试的次数,越大越较真 Kd 阻尼器:抵抗快速运动,防止抖动 像 API 二、参数整定 这一步不需要解方程,可以通过实验完成。 1. 确定 Kp(弹簧硬度) 目标:让关节有足够的力气快速、准确地到达目标位置,但又不能太硬导致抖动。 方案C:在线自适应(不一定需要) 在清洁过程中,如果位置跟踪总有固定静差,可以在上位机慢速积分该静差,逐步修正 τ_ff。但这对早期项目来说可能过早,先用B方案。 如果跟踪误差很小(<0.1°),且没有抖动,说明参数有效。 接触测试:让刷头轻触一个柔软物体,观察力传感器输出,如果能稳定在一个值附近不振荡,则整个内环有效。
索旭东
2026-09-15
1710
标签:
采用pso进行pid参数寻优
基于PSO的PID参数整定方法在基于PSO的PID参数整定中,将PID控制器的参数(比例增益Kp、积分增益Ki和微分增益Kd)编码为粒子的位置向量。 输出全局最优位置:作为整定后的PID参数。参数编码与解码方式在PSO算法中,每个粒子的位置代表了潜在的解决方案,即PID参数的可能值。 参数编码是将PID参数组合转化为粒子位置的过程,而解码则是将粒子位置还原为PID参数值的过程。编码策略可以简单地将P、I、D值线性映射到粒子的位置坐标上。 性能评估是通过运行仿真或实际控制系统来检验找到的PID参数是否满足系统性能要求。实验结果与分析通过MATLAB仿真,展示了基于PSO的PID参数整定方法的优越性。 仿真结果表明,该方法能够自动调整PID控制器的参数,使控制系统的性能达到最优。与传统的PID参数整定方法相比,该方法具有更高的效率和准确性。
用户4006703
2025-06-08
6430
标签:
Matlab pid参数调节工具箱
之前写了一个关于pid调节的文章,传送门:基于Matlab GUI的PID研究 对于pid调节可以直接使用matlab自带的工具箱, 1、定义一个传递函数 >> sys = tf(1,[2 3 2]) 1 --------------- 2 s^2 + 3 s + 2 Continuous-time transfer function. 2、导入传递函数 3、选择pid 控制 4、在结果可以实时看到控制的输出,通过调节系统的响应和鲁棒性,直到满足自己的期望, 5、输出pid的调节参数 6、验证输出结果 >> pid(6,3,3) ans = 如果增益值取 0.1,PID 调节器输出变化为十分之一的偏差值。如果增益值取 100, PID 调节器输出变化为一百倍的偏差值。 可见该值越大,比例产生的增益作用越大。 因为只有时间滞后的系统才需要附加这个参数。如果画蛇添足加上这个参数反而会使系统的控制受到影响。如果通过比例、积分参数的调节还是收不到理想的控制要求,就可以调节微分时间。
用户9925864
2022-07-27
1.8K0
标签:
问题归档专栏文章快讯文章归档关键词归档开发者手册归档开发者手册 Section 归档