
腾讯云
开发者社区
文档
建议反馈
控制台
登录/注册
首页
学习
活动
专区
圈层
工具
MCP广场
文章/答案/技术大牛
搜索
搜索
关闭
发布
文章
问答
视频
用户
沙龙
专栏
专区
综合排序
丨
最热优先
丨
最新优先
时间不限
结构光
视觉
传感器
的标定
结构光
视觉
的优点: 非接触、信息量大、测精度高、抗干扰能力强。 结构光
视觉
传感器
参数的标定包括: 摄像机参数标定、结构光平面参数标定。 结构光
视觉
测量原理图 ? 结构光
视觉
投影成像模型: ? 设结构光在摄像头坐标系的平面方程为: ? 依据激光条纹特征点图像坐标就可以得到其在摄像机坐标系下的三维坐标 ? 参考文献:基于结构光
视觉
的焊缝识别与跟踪技术研究[D]. 中国科学院自动化研究所. 中国科学院大学. 2019.
小白学视觉
2019-11-15
2.2K
0
标签:
图像处理
视觉
传感器
几大技术要点详解!
视觉
传感技术是传感技术七大类中的一个,
视觉
传感器
是指通过对摄像机拍摄到的图像进行图像处理,来计算对象物的特征量(面积、重心、长度、位置等),并输出数据和判断结果的
传感器
。 什么是
视觉
传感器
?
视觉
传感器
是整个机器
视觉
系统信息的直接来源,主要由一个或者两个图形
传感器
组成,有时还要配以光投射器及其他辅助设备。
视觉
传感器
的主要功能是获取足够的机器
视觉
系统要处理的最原始图像。 2、智能
视觉
传感技术 智能
视觉
传感技术下的智能
视觉
传感器
也称智能相机,是近年来机器
视觉
领域发展最快的一项新技术。 根据测量点的数量可安装相应数量的
视觉
传感器
,(通常情况下每个
视觉
传感器
测量一个被测点),根据不同形式的
传感器
包括双目立体
视觉
传感器
、轮廓
传感器
等多种类型。 目前,如何选择机器
视觉
传感器
在当代的应用可谓是越来越广泛,如何选择机器
视觉
传感器
是值得我们好好学习的,现在我们就深入了解如何选择机器
视觉
传感器
。 相机是机器
视觉
系统的眼睛,而相机的心脏是图像
传感器
。
企鹅号小编
2018-01-23
2.6K
0
标签:
人工智能
图像处理
深度学习
仿生
视觉
:生物
视觉
模型在
传感器
设计中的应用
仿生
视觉
就是其中之一,通过模拟生物
视觉
系统的工作原理,设计出具有类似功能的
传感器
。 发展历程在
传感器
设计领域,仿生
视觉
技术的应用旨在模拟生物
视觉
系统的功能,并将其应用于实际应用场景中。本项目的目标是设计一种具有生物
视觉
特征的
传感器
,以满足特定的应用需求,如运动检测和目标跟踪等。 因此,借鉴生物
视觉
系统的设计思想,可以帮助我们开发出更加智能、高效的
传感器
系统。在过去的几年里,仿生
视觉
技术在
传感器
设计领域取得了一些重要进展。 仿生
视觉
传感器
设计在设计仿生
视觉
传感器
时,需要经历以下步骤:
传感器
选择——》在选择
传感器
时,需根据应用场景和需求进行合适的选择。 示例:运动检测
传感器
在项目背景下,我们需要设计一种能够实时检测运动物体的
传感器
,用于安防监控系统。我们将借鉴生物
视觉
系统中的运动检测原理,设计一种基于光电
传感器
的仿生
视觉
传感器
。
二一年冬末
2024-04-16
1.2K
0
标签:
腾讯技术创作特训营S6
ROS2+Gazebo+OpenCV之mobot仿真
视觉
传感器
只需修改一行代码即可实现: 在这样环境中,可以做红绿等识别和赛道巡线等基础
视觉
教学任务。 已经测试三轮,在充分听取学生建议的基础上优化和改进,并全部公开。 self.create_subscription( Image, '**********', self.listener_callback, 10) 频率为10hz,可修改为仿真虚拟
传感器
对应发布频率
zhangrelay
2022-06-17
1K
0
标签:
opencv
机器人
3D激光
视觉
传感器
在焊接中的应用
早在20世纪80年代初,国内外的很多研究人员就已开始研究
视觉
传感方法,包括以电弧光为光源的被动
视觉
传感和采用激光辅助照明的主动
视觉
传感。 因而,主动光
视觉
特别是基于激光三角测量原理的结构光或扫描方法已成为目前焊接工业应用中主要的
视觉
传感方法。 目前,已在焊接中应用的激光
视觉
传感器
主要有扫描和结构光两种形式。扫描方式主要有线形扫描和圆形扫描,其中圆形扫描的图像处理方式要复杂一些。相对而言,对于反光的处理,扫描方式比结构光方式要容易。 此外,扫描方式
传感器
的视场深度大,但受到扫描激光斑点的影响,扫描激光
传感器
的精度,尤其是横向分辨率相对较低。同时,受机械扫描的影响,扫描速度不高。 扫描式激光
传感器
大多只用于大厚度工件的焊缝跟踪和自适应控制。在高精度和高速度跟踪或检测中应用的激光
视觉
传感器
大多为结构光方式的
传感器
。
创想智控
2022-11-03
1K
0
Prophesee:基于帧的
传感器
到基于事件的
视觉
系统
传统
传感器
将任意帧速率应用于整个场景,比如说每秒30帧。重要的信息是球杆的摆动和球的运动,但具有讽刺意味的是,
传感器
将错过这些信息的一部分,同时反复对作为背景的天空,树木和草进行大量清查。 这是基于事件的
视觉
独立受体,收集所有的基本信息,而不是其他无关内容。 基于事件的
视觉
系统感知场景的生命力 PROPHESEE创建了神经形态
传感器
和生物启发算法,其功能类似于眼睛和大脑。 这种整体方法是计算机
视觉
的根本转变——从基于帧的
传感器
到基于事件的
视觉
系统的转变。 每个像素仅在感知到移动时报告。而在基于帧的
传感器
中,所有像素同时记录,在基于事件的
传感器
中,每个像素完全独立。 基于事件的
视觉
系统产生的数据比传统
传感器
少1000倍,同时达到了更高的等效时间分辨率,每秒大于10000帧。 基于事件的
视觉
绕过了传统计算机
视觉
固有的局限性,正在颠覆汽车、深度学习、工业自动化、物联网、安全、监控和医疗等领域。 End
AiTechYun
2019-06-18
1.9K
0
标签:
图像处理
基于
视觉
控制,40美元玩转无
传感器
机械臂(已开源)
机器之心发布 来源: 北京大学前沿计算研究中心 本文是计算机
视觉
领域顶级会议 CVPR 2019 入选论文《CRAVES: Controlling Robotic Arm with a Vision-based 本文提出了一种基于
视觉
的机械臂控制系统,可以应用在价值 40 美元、完全没有
传感器
的廉价机械臂上。 与此同时,其缺点也非常明显:没有任何
传感器
,因此无法获得反馈信号并对其进行精确控制。但人可以通过观察机械臂,通过遥控器完成一些高级机械臂才能完成的任务, 例如叠筛子。 如何用
视觉
算法像人一样对没有
传感器
的机械臂进行控制是本文关注的焦点。 我们选择使用一个外部的 RGB 摄像头作为
视觉
传感器
,实时估计机械臂的三维姿态,并生成反馈控制信号。系统框图如下图所示: ? 本文的主要贡献包括: 设计了一个低成本的、无
传感器
的机械臂系统的实现方案; 提出了一种结合几何先验的半监督域适应方法, 实现机械臂位姿估计模块从虚拟到真实的迁移; 提供了三个带标注的数据集和一个虚拟环境
机器之心
2019-06-20
1.4K
0
标签:
编程算法
神经网络
一文读懂
视觉
传感器
的工作原理、应用和选型
视觉
传感技术是传感技术七大类中的一个,
视觉
传感器
是指通过对摄像机拍摄到的图像进行图像处理,来计算对象物的特征量(面积、重心、长度、位置等),并输出数据和判断结果的
传感器
。
视觉
传感器
是整个机器
视觉
系统信息的直接来源,主要由一个或者两个图形
传感器
组成,有时还要配以光投射器及其他辅助设备。
视觉
传感器
的主要功能是获取足够的机器
视觉
系统要处理的最原始图像。 智能
视觉
传感技术也是一种
视觉
传感技术,智能
视觉
传感技术下的智能
视觉
传感器
也称智能相机,是近年来机器
视觉
领域发展最快的一项新技术。 根据测量点的数量可安装相应数量的
视觉
传感器
,(通常情况下每个
视觉
传感器
测量一个被测点),根据不同形式的
传感器
包括双目立体
视觉
传感器
、轮廓
传感器
等多种类型。 如何选择
视觉
传感器
? 目前,如何选择机器
视觉
传感器
在当代的应用可谓是越来越广泛,如何选择机器
视觉
传感器
是值得我们好好学习的,现在我们就深入了解如何选择机器
视觉
传感器
。
小白学视觉
2022-09-28
2K
0
标签:
图像处理
人形机器人纯
视觉
与多
传感器
融合方案对比
当前人形机器人厂商采用的
传感器
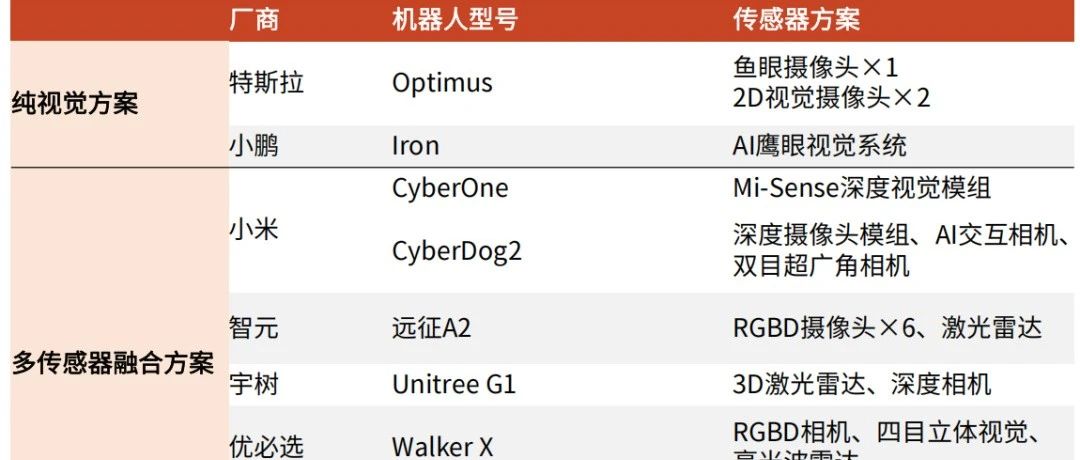
方案大致可以分为两类: 纯
视觉
方案(例如特斯拉、小鹏); 多
传感器
融合方案(例如小米、智元、宇树、优必选等)。 其中,大多数多
传感器
融合方案主要结合深度相机与摄像头进行感知。 纯
视觉
方案:这种方案依赖于摄像头和
视觉
算法进行环境感知,主要应用于特斯拉和小鹏等厂商的机器人。 尽管
视觉
方案的普适性较强,但在复杂环境下(如低光照或极端天气)可能表现不佳。
视觉
方案优势在于其相对较低的成本和逐步成熟的计算机
视觉
算法,但局限性也很明显,特别是在3D空间感知和深度感知方面。 在这方面,纯
视觉
方案的端到端普适性较强,尤其是在感知算法和硬件优化的持续发展下,
视觉
方案有望在未来得到更加广泛的应用,并可能从自动驾驶领域迁移到人形机器人领域。 通过深度相机与
视觉
传感器
的结合,可以实现对物体位置的精确识别和定位,尤其在距离较近的情况下,表现优异。结合SLAM(同步定位与地图构建)技术,能够有效地完成室内环境建图与路径规划。
不脱发的程序猿
2025-02-03
1.4K
0
标签:
摄像头
算法
优化
机器人
汽车
特斯拉移除超声波
传感器
,正式转向纯
视觉
自动驾驶
转向依靠纯
视觉
的“Tesla Vision”自动/辅助驾驶技术。 特斯拉转向依靠纯
视觉
的Tesla Vision技术,则意味着在自动驾驶系统中只使用基于摄像头的计算机
视觉
,而不是同时来自摄像头和雷达的输入。 特斯拉解释了其
视觉
神经网络是如何取代USS的:“在取消USS的同时,我们同时推出了我们基于
视觉
的occupancy network——目前用于完全自动驾驶(FSD)测试版--以取代USS产生的输入。 特斯拉可以更多的精力和资源投入到基于纯
视觉
传感器
+人工智能计算的解决方案的优化当中。 对于特斯拉的纯
视觉
路线,外界也有不少质疑,比如在光线不好的夜间、雨雪雾等极端天气下,纯
视觉
方案会遇到很大的挑战,相比之下,超声波雷达、激光雷达方案则可以更好的应对。
芯智讯
2022-10-28
678
0
标签:
自动驾驶
无人驾驶
问题归档
专栏文章
快讯文章归档
关键词归档
开发者手册归档
开发者手册 Section 归档