
首页
学习
活动
专区
圈层
工具
发布
综合排序丨最热优先丨最新优先
时间不限
立体视觉的物距测量
在国防和航空航天领域,计算机视觉还具有更重要的意义,例如自动跟踪和识别运动目标,自动驾驶汽车导航以及太空机器人的视觉控制。 计算机视觉研究的目的是使计算机具有通过二维图像信息识别三维环境信息的能力。 在本文中,我们介绍了立体视觉的相关内容,即使用多个摄像机视图来获取有关视图深度的信息。使用立体视觉,可以从不同相机视图中的图像得出某个点的世界位置。 立体视觉 双目立体视觉是机器视觉的重要形式。 密集立体视觉拍摄左右两个输入图像, 这些图像经过移位和匹配以生成每个像素的深度。 因为在立体摄像机的情况下,我们有两个摄像机,因此有一个线和两个像平面,所以我们有两个子极。 其中: 立体声矫正 由于未对准和不同的特性,两个立体摄像机的图像都必须扭曲为极线对齐的新图像。这些新图像称为对证图像。整个过程称为“校正”,然后将图像平面扭曲到共面平行平面上。
小白学视觉
2022-02-14
1.1K0
标签:
slam标定(二) 双目立体视觉
视觉标定(二) 双目立体视觉标定 一、双目相机模型  生活中,存在最多的就是单目相机,不过现在双摄,三摄手机基本取代了单目手机,我们先来说一下单目相机的缺点。 单目相机仅靠视觉无法消除尺度的不确定性,因此越来越多的人使用双目相机。 ?  上图为正在进行角点提取的双目鱼眼相机图片。 根据三角形相似原理,我们可以得到下面关系式:  化简可得:  其中为视差,视觉与距离成反比,视察越大,距离越近,视察越小,距离越远。 二、双目标定原理  从上一节可以看出,双目视觉是基于左右相机成像平面共面,且左右相机中心水平对齐才成立的。 我们回忆一下上一期的内容,在上一期单目视觉标定当中,我们介绍了单应性矩阵,我们可以通过单应性矩阵得到棋盘格与相机之间的位姿关系。
猫叔Rex
2021-03-16
4K0
标签:
梳理 | 立体视觉相机的优势
其中一项改进是立体视觉相机——这是特制的设备,可以提供立体深度的相机解决方案,为各种机器视觉技术提供支持。 01  什么是立体视觉相机? 然而,由于技术的原因,立体相机仍在不断发展。 也许与立体视觉相机相关的最著名的“发明”是3D视觉技术。它覆盖了两个视差图像的视图,以产生深度错觉。 但如今,立体3D视觉技术在机器视觉领域发挥着关键作用,并在与人工智能(AI)合作时扩展到了无边界领域。 02  立体视觉相机与单镜头相机 首先想到的是单镜头相机。事实上,大多数相机都是单镜头的。 不过,这里的问题不在于立体相机是否优于单镜头相机,而在于它们是否有潜力表现得更好。 毫无疑问,立体视觉相机比单摄像头更有潜力。与立体视觉相机不同,单镜头相机只有一个镜头可以依靠。 无论结果是单个图像还是流视频,立体视觉技术都将能够提供更生动、逼真的呈现。 3.5 连续帧之间更流畅的连接 如果是拍摄视频,立体视觉的两个镜头将允许连续的帧更好地相互融合。
一点人工一点智能
2023-03-21
8590
标签:
深度相机原理揭秘--双目立体视觉
导读 基于双目立体视觉的深度相机类似人类的双眼,和基于TOF、结构光原理的深度相机不同,它不对外主动投射光源,完全依靠拍摄的两张图片(彩色RGB或者灰度图)来计算深度,因此有时候也被称为被动双目深度相机 双目立体视觉深度相机简化流程 下面简单的总结一下双目立体视觉深度相机的深度测量过程,如下: 1、首先需要对双目相机进行标定,得到两个相机的内外参数、单应矩阵。 双目立体视觉深度相机详细原理 1、理想双目相机成像模型 首先我们从理想的情况开始分析:假设左右两个相机位于同一平面(光轴平行),且相机参数(如焦距f)一致。那么深度值的推导原理和公式如下。 双目立体视觉法优缺点 根据前面的原理介绍,我们总结一下基于双目立体视觉法深度相机的优缺点。 优点 1、对相机硬件要求低,成本也低。 由于双目立体视觉法根据视觉特征进行图像匹配,所以对于缺乏视觉特征的场景(如天空、白墙、沙漠等)会出现匹配困难,导致匹配误差较大甚至匹配失败。 ? 纹理丰富(左)和纹理缺乏场景(右) 3、计算复杂度高。
小白学视觉
2019-10-24
5.3K0
标签:
DCF:立体视觉的视差计算系统
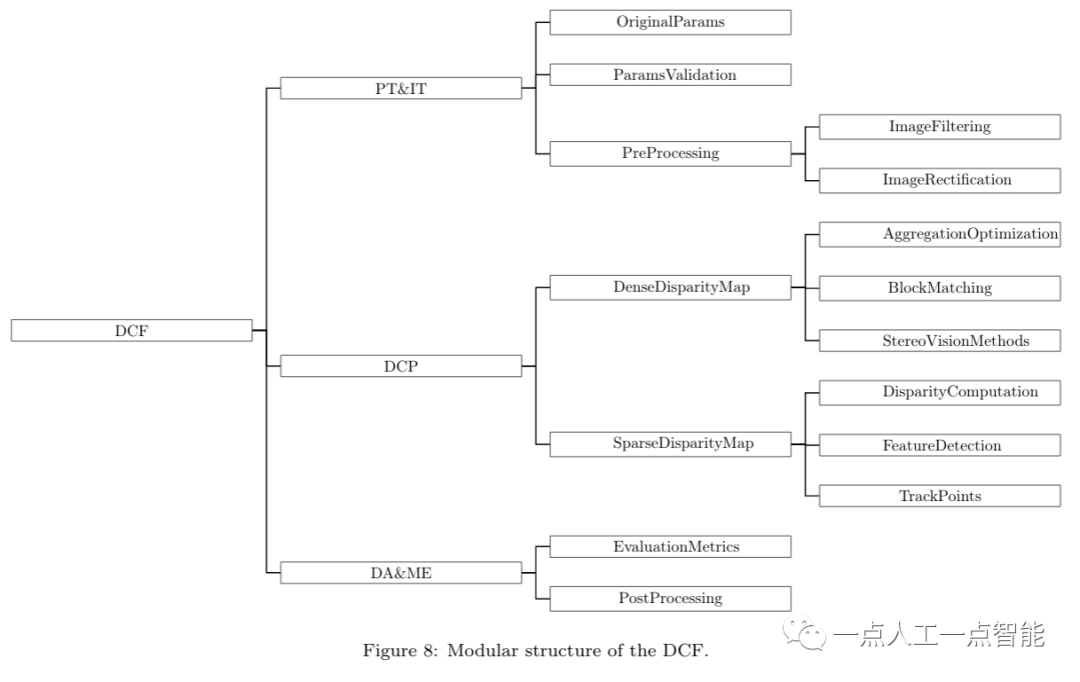
与之相反,DCF是对立体视觉系统的主要组件进行标准化,并进行了集成,以促进视差图的构建。因此,DCF算法可以被参数化或使用先前定义的配置来执行。 然而,Aggregation窗口的理想大小是一个需要找到的参数,并且它是一个可能干扰立体视觉算法执行时间的参数。 DCF界定了立体视觉的范围,为按需处理不同的应用程序提供了坚实的基础,其软件设计允许附加新的立体视觉方法、算法和指标评估。 从这个意义上说,我们提出了不同立体视觉方法之间的共性,并创建了结构软件层,包括预处理、视差计算、后处理和性能评估模块。 我们目前正在使用DCF来研究立体视觉算法,并在视觉和数字上进行比较。此外,我们使用DCF来测试滤波和视差图细化等处理步骤。 2.2 软件支持的所有学术出版物列表 1.
一点人工一点智能
2023-08-25
6680
标签:
DCF:立体视觉的视差计算系统
首发地址:DCF:立体视觉的视差计算系统 视差图是立体视觉系统的重要组成部分,因为它们会对两个或多个图像的位移进行编码。 然而,Aggregation窗口的理想大小是一个需要找到的参数,并且它是一个可能干扰立体视觉算法执行时间的参数。 DCF界定了立体视觉的范围,为按需处理不同的应用程序提供了坚实的基础,其软件设计允许附加新的立体视觉方法、算法和指标评估。 从这个意义上说,我们提出了不同立体视觉方法之间的共性,并创建了结构软件层,包括预处理、视差计算、后处理和性能评估模块。 我们目前正在使用DCF来研究立体视觉算法,并在视觉和数字上进行比较。此外,我们使用DCF来测试滤波和视差图细化等处理步骤。 2.2 软件支持的所有学术出版物列表 1. 
一点人工一点智能
2023-03-22
1.3K0
标签:
小白系列(5)| 计算机视觉:3D立体视觉
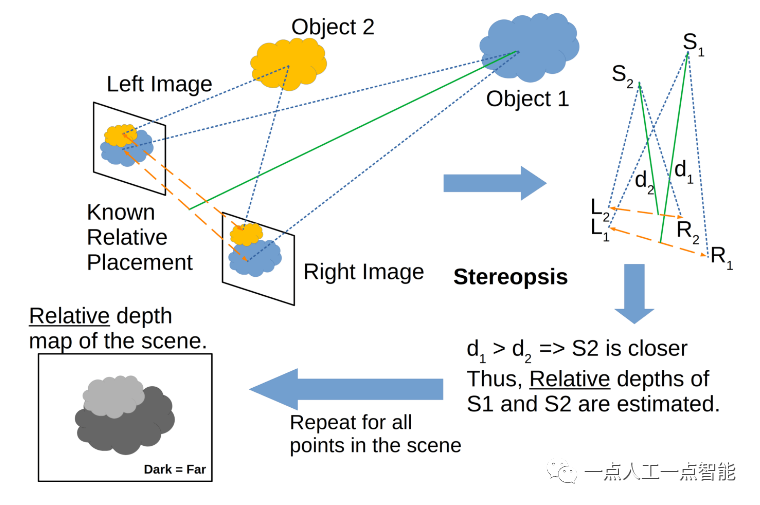
01  介绍 本文中,我们将讨论立体视觉,这是一种使用两个或多个摄像机来生成全视场三维测量的机器视觉技术。 02  什么是立体(3D)视觉? 计算机立体视觉是从二维图像中提取三维信息的过程,例如由CCD相机产生的图像。它结合每个视角中物体的相对位置,来融合多个视角的数据。因此,我们在高级驾驶辅助系统和机器人导航等应用中使用立体视觉。 它感知深度和三维形状的能力被称为立体视觉。 04  计算机系统如何实现立体视觉 我们需要估计每个点的深度,从而从二维图像中生成三维图像。 这是在3D计算机图形和计算机视觉中表示场景深度的常见方式。我们可以在上述图像的左下角看到深度图的一个示例。 05  立体视觉的几何基础 对极几何是立体视觉的几何学基础。 06  计算机立体视觉的数学实现的关键概念 三角测量和视差图是计算机立体视觉所需的工具。在像素级别上,我们使用三角测量从一对立体图像的左右像素点中确定一个3D空间中的点。
一点人工一点智能
2023-09-04
2K0
标签:
小白系列(5)| 计算机视觉:3D立体视觉
作者:DrMax 编辑:东岸因为@一点人工一点智能 01 介绍 本文中,我们将讨论立体视觉,这是一种使用两个或多个摄像机来生成全视场三维测量的机器视觉技术。 02 什么是立体(3D)视觉? 计算机立体视觉是从二维图像中提取三维信息的过程,例如由CCD相机产生的图像。它结合每个视角中物体的相对位置,来融合多个视角的数据。因此,我们在高级驾驶辅助系统和机器人导航等应用中使用立体视觉。 它感知深度和三维形状的能力被称为立体视觉。 04 计算机系统如何实现立体视觉 我们需要估计每个点的深度,从而从二维图像中生成三维图像。 这是在3D计算机图形和计算机视觉中表示场景深度的常见方式。我们可以在上述图像的左下角看到深度图的一个示例。 05 立体视觉的几何基础 对极几何是立体视觉的几何学基础。 06 计算机立体视觉的数学实现的关键概念 三角测量和视差图是计算机立体视觉所需的工具。在像素级别上,我们使用三角测量从一对立体图像的左右像素点中确定一个3D空间中的点。
一点人工一点智能
2023-09-08
1.2K0
标签:
立体视觉+惯导+激光雷达SLAM系统
摘要 本文提出的立体视觉+惯导+激光雷达的SLAM系统,在比如隧道一些复杂场景下能够实现良好性能。 VIL-SLAM通过将紧密耦合的立体视觉惯性里程计(VIO)与激光雷达建图和激光雷达增强视觉环路闭合相结合来实现这一目标。该系统实时生成环闭合校正的6自由度激光雷达姿态和接近实时的1cm体素稠密点云。 视觉前端从立体摄像机获取立体图像。它执行帧到帧的跟踪和立体帧匹配,并输出立体匹配结果作为视觉测量。立体VIO采用立体匹配和IMU测量,在位姿图上执行IMU预积分和平滑紧耦合结果。 图6 实验装置 使用两个VPs校准相机机 视觉前端 对立体视觉进行立体匹配,本文使用Kanade Lucas Tomasi(KLT)特征跟踪器来跟踪先前立体匹配中的所有特征点,无论是在左图像还是右图像中 ORB描述子后计算所有幸存特征,然后进行暴力立体匹配以获得新的匹配结果。系统通过对第一帧立体视觉进行立体匹配来初始化系统。
点云PCL博主
2021-01-05
1.4K0
标签:
一篇文章认识《双目立体视觉》
前言 双目立体视觉,由两个摄像头组成,像人的眼睛能看到三维的物体,获取物体长度、宽度信息,和深度的信息;单目视觉获取二维的物体信息,即长度、宽度。 建议: (1)基线距B是工作距离的08-2.2倍时测量误差比较小; (2)双目立体视觉的结构对称时,测量系统的误差比较小,精度也比较高。 补充理解: 由立体视觉系统测量的深度被离散成平行平面 (每个视差值一个对应一个平面) ​ 给定具有基线 b 和焦距 f 的立体装备, 系统的距离场受视差范围[dmin ,dmax]的约束。 彩蛋:双目立体匹配(重点) 立体匹配是双目立体视觉中比较重要的一环,往往这里做研究和优化。 ​ CVPRW. 2017. 6)立体匹配算法原理与应用.奥比研究院.徐玉华 7)基于双目视觉的空间非合作目标姿态测量技术研究.颜坤 8)https://www.bilibili.com/video/BV1ka4y1L7xT
一颗小树x
2021-05-17
13.2K1
标签:
问题归档专栏文章快讯文章归档关键词归档开发者手册归档开发者手册 Section 归档